商机详情 -
江苏林格科技机械手维护成本
工业机器人是一种通过自身动力和控制能力实现自动化操作的机器。其机械结构通常由机座、大臂、小臂、腕部和手部构成多自由度系统,常见为六轴设计,以实现灵活的运动轨迹。驱动系统是机器人的动力来源,当前以电动驱动为主流,采用伺服电机和精密减速器,确保控制灵活性和精度。控制系统作为“大脑”,负责轨迹规划、姿态控制和时序管理,具备友好的人机交互界面。感知系统则通过内部传感器监测自身状态,外部传感器(如视觉和力觉)感知环境信息,末端执行器则直接执行焊接、抓取、装配等具体任务。这六大系统共同构成了工业机器人的完整技术体系。机器人减速器主要分为RV减速器和谐波减速器,前者耐冲击,后者更紧凑轻巧。江苏林格科技机械手维护成本
机械手
现代制造企业面临订单碎片化的趋势,频繁更换工装和调整作业参数成为制约效率的主要因素。人工操作在更换产品型号时,需要由熟练技师重新调整夹具位置、修改加工参数并试做首件,每次换产往往耗时半小时至数小时不等。而采用离线编程或示教点文件调用的机械手,操作员只需在触摸屏上选择对应的产品程序编号,机械手即可自动切换到相应的运动轨迹和速度参数,配合快换夹具或伺服可调抓手,整个换产过程可在三至五分钟内完成。对于同一产线每天需要生产五到八种不同规格产品的车间,机械手带来的时间节省转化为***的可利用产能,同时降低了对多技能调机师傅的依赖。 浙江常见机械手租赁成本机床上下料机器人自动抓取毛坯送入数控车床,并卸下加工完毕的精密零件。
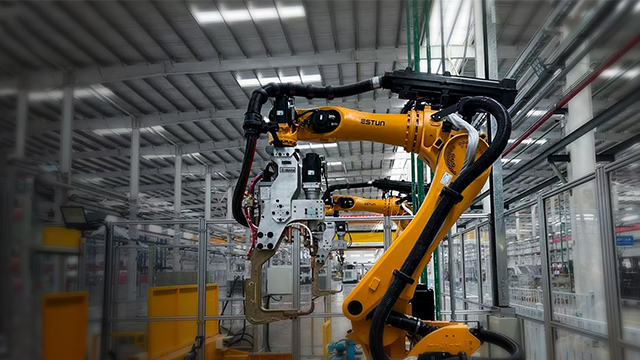
现代工业机器人普遍采用六轴或四轴结构设计,能够灵活完成复杂空间轨迹运动。六轴机器人具备更高的自由度,可以模拟人臂的灵活动作,适合在狭小或复杂空间内作业;四轴机器人则更适用于高速平面搬运和装配任务。无论是哪种结构,工业机器人的定位精度均可达到±0.05毫米以内,充分满足精密装配、螺钉锁付、点胶等高精度作业需求。这种高灵活性与高精度的结合,使工业机器人能够适应从简单搬运到复杂加工的各种应用场景。江苏林格自动化科技有限公司。
破包机器人**强大的能力,不是它自己能干多少活,而是它能和上下游设备联动,形成完整的自动化投料系统。上游可以对接自动拆垛机、AGV小车或叉车,实现料袋的自动搬运和上料;下游可以对接气力输送系统、螺旋输送机、斗式提升机或直接进入反应釜、混合机、包装机。物料从拆包到投入生产,全程不落地、不暴露、不接触人工。对于要求连续生产的企业(如大型化工厂、饲料厂),破包机器人可以24小时不间断运行,配合DCS或PLC控制系统实现远程监控和自动启停。操作人员在中控室就能看到设备的运行状态、处理量、故障报警等信息。这种从“人找料”到“料等人”的转变,是生产效率质的飞跃。设备巡检机器人携带热成像仪和声音传感器,定时检查工厂配电柜与管道状态。
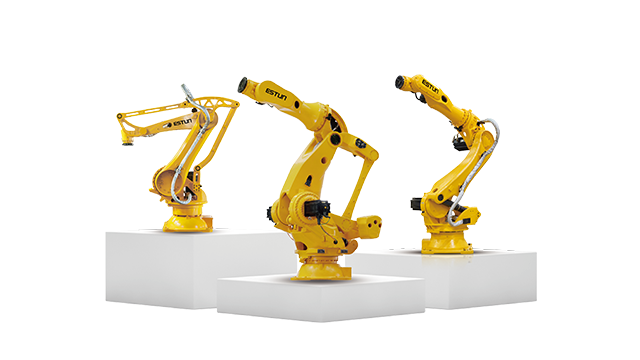
能够与人类安全地共同工作,无需传统工业机器人所需的物理隔离围栏。安全性方面,协作机器人内置力觉传感器,当碰撞力达到设定阈值(通常≤5N)时,可在0.1秒内触发急停,避免伤害操作人员。易用性方面,协作机器人支持拖拽示教和图形化编程,工人无需掌握复杂代码,经过平均2小时实操培训即可**完成任务切换与简单编程。灵活性方面,协作机器人部署灵活,1小时内可完成新任务编程,特别适合多品种、小批量的柔性生产模式。经济性方面,协作机器人初始投资相对灵活,开放平台降低了二次开发成本。艾利特等品牌的协作机器人已覆盖全球超过50个国家,在3C电子、汽车零部件、金属加工等领域得到广泛应用。协作机器人的兴起,正在推动制造业从“机器换人”向“人机协同”的更高阶段演进。 激光切割机器人按照三维数模轨迹运动,为航空航天部件开孔或修边不留热影响区。浙江常见机械手价格对比
是一种通过编程实现多关节运动,能够自动执行焊接、搬运等任务的自动化设备。江苏林格科技机械手维护成本
我们推出的智能铸件打磨机器人成功突破了这一难题。铸件毛坯因冷却过程存在复杂物理变化,每个铸件都存在微小差异,传统自动化设备难以适应。我们的解决方案构建了“感知—决策—执行”的智能闭环:高精度3D视觉系统快速识别铸件三维形貌,自主研发的AI算法在毫秒内规划比较好打磨路径,力控打磨工具在作业中实时调整接触力,模拟熟练工匠的操作手法。实际应用数据显示,在汽车车桥打磨场景中,单台机器人每小时可完成6根铸件打磨,而传统人工模式下,一名熟练工人10至12小时*能完成6根。该技术已成功应用于商用车、乘用车、工程机械、航空航天等多个行业,帮助客户将粉尘弥漫的清理车间升级为洁净、高效的智能空间,同时大幅降低了职业健康风险。