标签列表 - 上海汉盟动力设备有限公司
-
 Ti5 robot智能机器人钛虎机器人钛虎仿生手
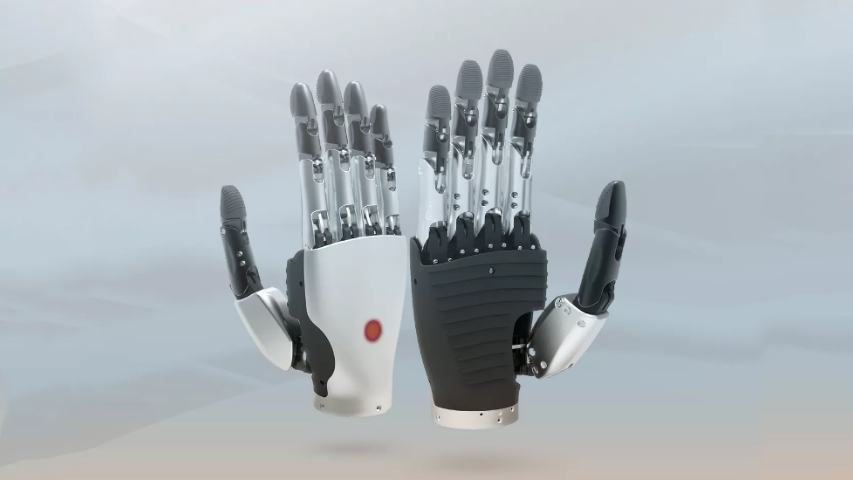
Ti5robot钛虎新型智能仿生手—酷手柔性驱动协同控制综合运用了仿生学、机械电子、材料学、生物医学和信息技术,搭载自主研发的体感控制技术,让仿生手也能像人手一样灵活。内置智能柔性驱动器扭矩控制算法,可以实现力量细分。作为精细的机器人配件,具备自主研发的知识产权。在信号识别和响应速度方面,优势明显,更富有竞争力。多关节协同控制,轻松实现精细操作。距离更近,美感更足。Ti5robot钛虎内部有6个执行单元使每根手指都能单独运动,其中大拇指能进行两个方向运动。钛虎机器人的仿生手支持多种抓取姿态,灵活性较好。Ti5 robot智能机器人钛虎机器人钛虎仿生手2024世界人工智能大会期间,钛虎机器人展示...
发布时间:2026.09.11 -
 钛虎机器人关节电机
机器学习让机器人从数据中改进行为。钛虎机器人的硬件平台可提供训练与验证所需的实体环境。当算法在真实机身上迭代,模型的泛化能力得以检验,钛虎机器人平台也因此成为检验模型泛化的重要场所。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐步改善。...
-
 上海钛虎智能机器人钛虎机器人机器人谐波关节电机模组
钛虎智能机器人, 以技术赋能、为客户提供高性价比的机器人硬件解决方案为使命。未来,钛虎机器人希望能够通过不断创新、迭代的前沿科技产品,助力人工智能机器人产业蓬勃发展,与合作伙伴们携手开创自动化、智能化新时代。2024年7月4日-在全球瞩目的2024世界人工智能大会(WAIC)暨人工智能全球治理高级别会议盛大开幕之际,钛虎机器人科技在展会上隆重发布了研发成果一全新二代人形机器人T170A实体“瑶光”与“墨翟”。钛虎人形机器人震撼发布:T170A“瑶光”“墨翟”具身智能新时代人形机器人,单腿自由度 髋关节3+膝关节1+踝关节2。上海钛虎智能机器人钛虎机器人机器人谐波关节电机模组某教学实验室引入上海...
-
 Ti5robot智能机器人钛虎机器人钛虎机器人手臂
机器人内部与周边设备的通信,常用标准框架组织。钛虎机器人提供可被对接的接口,方便接入常用开发环境。一致的通信规范,使感知、控制与上层应用能够顺畅交换数据,也让钛虎机器人通信规范支撑顺畅协作。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐...
-
 钛虎科技轻量化关节模组钛虎机器人关节电机减速机
钛虎机器人作为关节领域的头部企业,其优势是通过模块化的底层设计,形成完整丰富的产品矩阵,从而满足各类应用场景的需求,实现机器人的快速开发;同时在钛虎机器人快速开发平台的加持之下,实现软件算法快速生成和部署,重构了传统机器人的研发逻辑。Eblm/Arm系列机器人采用关节模块化设计,使用面向开发者层面的机器人系统。用户可根据Eblm/Arm平台提供的应用程序接口,开发属于自己的机器人控制系统。Eblm/Arm机器人配有专门的可编程操作界面,用户可通过此界面实时观察机器人的运行状态,对机器人进行诸多控制设置,也可脱机进行离线仿真,极大地提升了实际应用的工作效率。在实验演示中,钛虎机器人能完成多指协同...