-
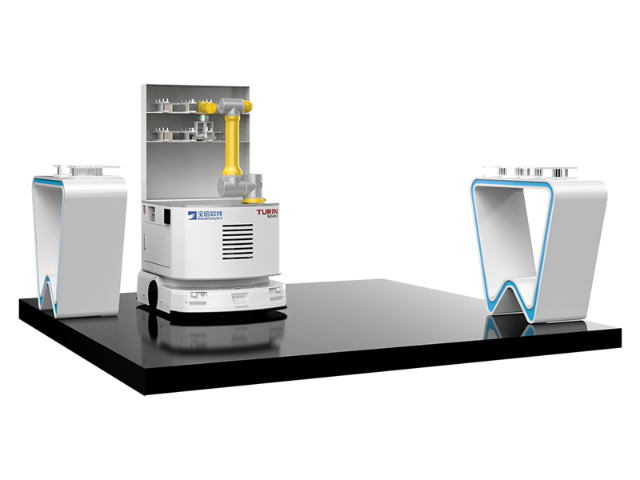
 天津打磨协作机器人
发布时间:2026.01.19
协作机器人与传统工业机器人的区别是根本性的,主要体现在设计哲学、安全性、部署灵活性和编程方式上。传统工业机器人追求高速、高负载和高精度,通常在封闭、结构化的环境中执行重复性任务,其安全性主要通过物理隔...
-
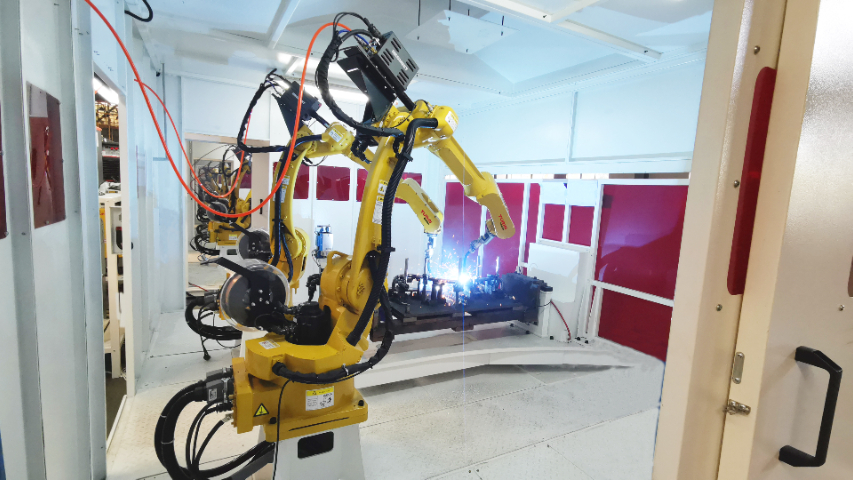 浙江四轴机器人厂家
发布时间:2026.01.18
为了提升机器人的速度、能效并降低惯性,轻量化设计成为重要趋势。这主要通过结构优化和使用新材料来实现。例如,采用碳纤维复合材料制造机器人臂,可以在保证刚度和强度的同时,明显减轻重量。镁合金、钛合金等轻质...
-
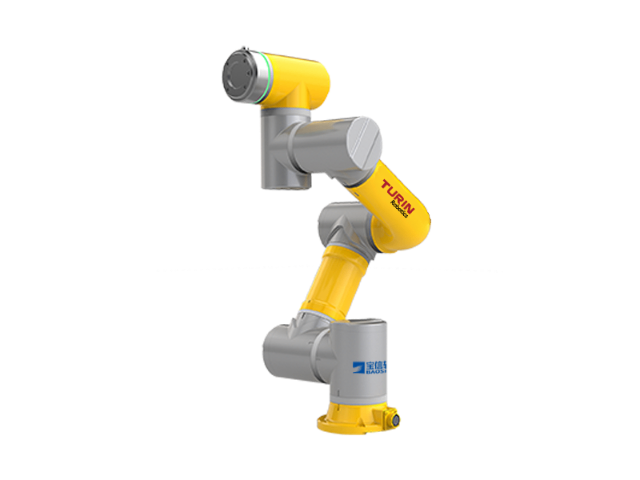 北京工业机器人价格多少
发布时间:2026.01.18
传统的固定式工业机器人工作范围受限,而自主移动机器人(AMR)或自动导引车(AGV)赋予了机器人移动的能力。将两者结合,即“移动操作机器人”,是未来的一个重要趋势。一个机械臂被安装在AMR的平台上,构...
-
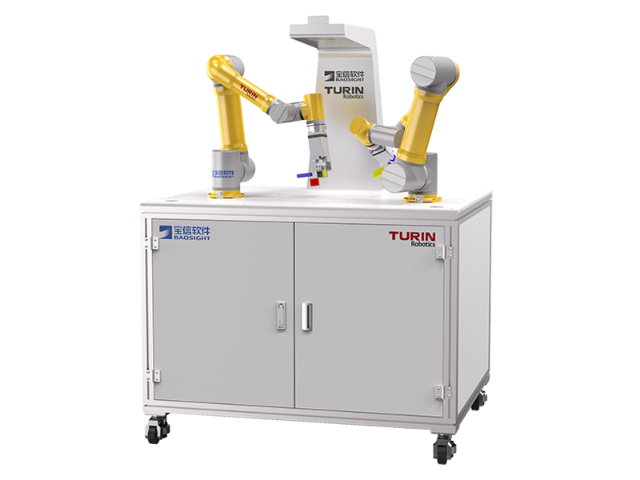 重庆六轴协作机器人价格多少
发布时间:2026.01.18
在音乐和互动艺术领域,协作机器人成为了一种新颖的表演媒介。它们可以被编程为演奏特定的乐器,如敲击打击乐、弹奏钢琴甚至拉小提琴,其准确的节奏控制可以创造出独特的音乐效果。在互动装置中,它们可以根据观众的...
-
 河北多功能机器人电话
发布时间:2026.01.17
工业机器人的一个主要价值在于它能胜任人类难以承受的恶劣工作环境。在高温环境下,如铸造车间,耐高温机器人可以进行铸件的取件、清理和浇注。在洁净室中,无尘机器人用于半导体和液晶面板制造,避免产生微粒污染。...
-
 本地机器人报价
发布时间:2026.01.17
在工业4.0框架下,工业机器人作为智能工厂的关键节点,正整体接入工业物联网(IIoT)。机器人运行时的状态数据、工艺参数、故障信息等被实时采集并上传至云端或边缘服务器。通过对这些大数据进行分析,可以优...
-
 辽宁国产机器人价格多少
发布时间:2026.01.17
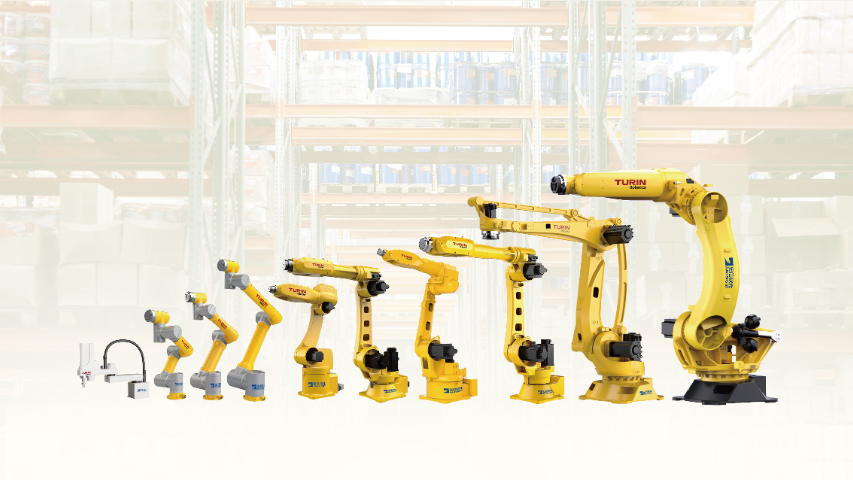
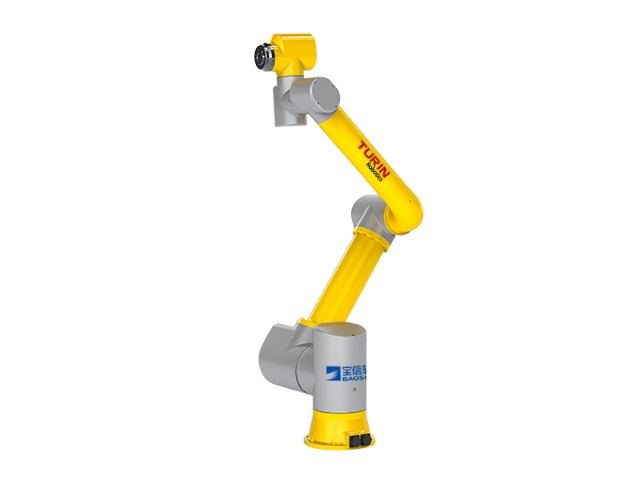
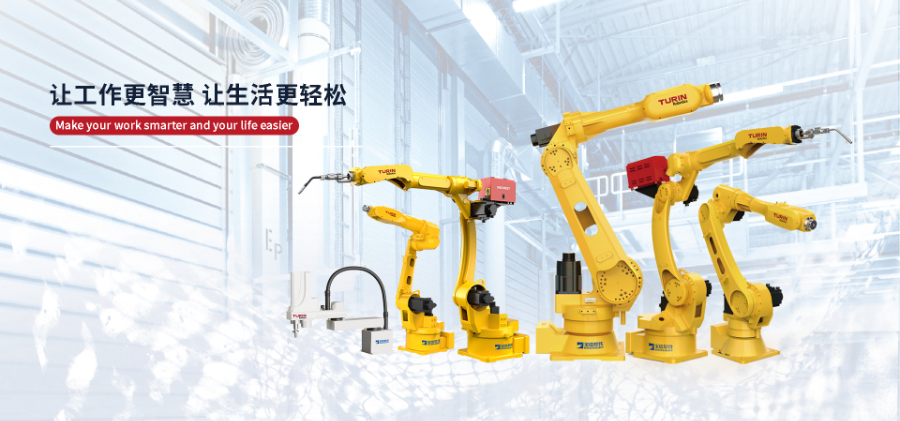
评价机器人怎么样,不能只看硬件参数,更要关注软件生态与增值服务,图灵机器人在这方面展现出差异化优势。其多功能机器人搭载自主研发的控制软件平台,支持离线仿真、参数自优化等功能,可根据生产需求灵活升级;软...
-
 协作机器人生产企业
发布时间:2026.01.17
人工智能技术正为协作机器人注入真正的“智能”。通过集成机器学习算法,协作机器人可以从数据中学习,不断优化其行为。例如,在瑕疵检测中,通过深度学习模型,机器人可以学会识别肉眼难以察觉的复杂缺陷模式,其准...
-
 河北本地协作机器人型号
发布时间:2026.01.16
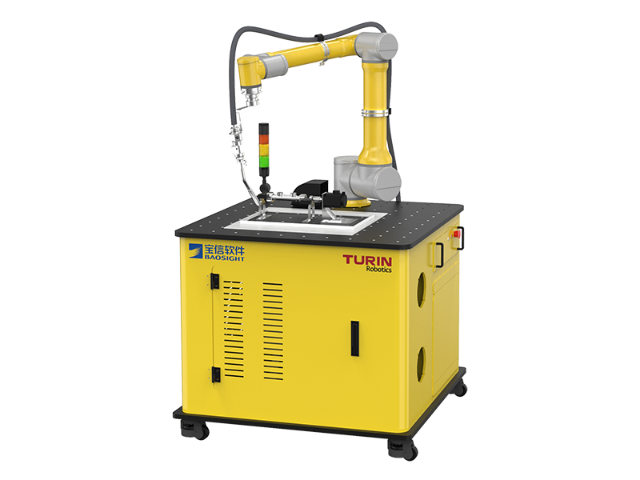
协作机器人,简称Cobot,是一种被设计成能够在共享工作空间中与人类进行直接交互的机器人。与传统工业机器人通常被安置在安全围栏内、与人类物理隔离不同,协作机器人的主要理念是“协作”而非“替代”。它们通...
-
江苏重载机器人厂家电话
发布时间:2026.01.16
一个典型的工业机器人系统主要由四大部分构成。首先是机械本体,即机器人的“身体”,通常包括基座、连杆、关节和末端执行器,其结构决定了机器人的工作空间和运动灵活性。其次是伺服驱动系统,相当于机器人的“肌肉...
-
 辽宁六轴机器人价格
发布时间:2026.01.16
为了实现不同厂商设备之间的互联互通和协同工作,标准化至关重要。在硬件接口方面,有关于机器人法兰(如ISO 9409-1)和工具快换装置的标准。在通信层面,很广采用的协议包括EtherCAT、PROFI...
-
 广东工业机器人设备厂家
发布时间:2026.01.15
电子行业产品更新换代快、元器件小型化、精度要求较高,这为SCARA机器人和小型六轴机器人提供了广阔舞台。在手机、电脑等产品的生产线上,机器人负责完成芯片的贴装与焊接、屏幕的贴合、精密螺丝的锁付、摄像头...
-
 河北国产机器人哪家好
发布时间:2026.01.15
直角坐标机器人,也称为笛卡尔机器人或龙门式机器人,是结构较简单、应用较较广的工业机器人之一。它的运动系统由三个相互垂直的线性轴(X, Y, Z)构成,运动学模型简单,类似于三维直角坐标系。这种结构使其...
-
 广东国产机器人电话
发布时间:2026.01.15
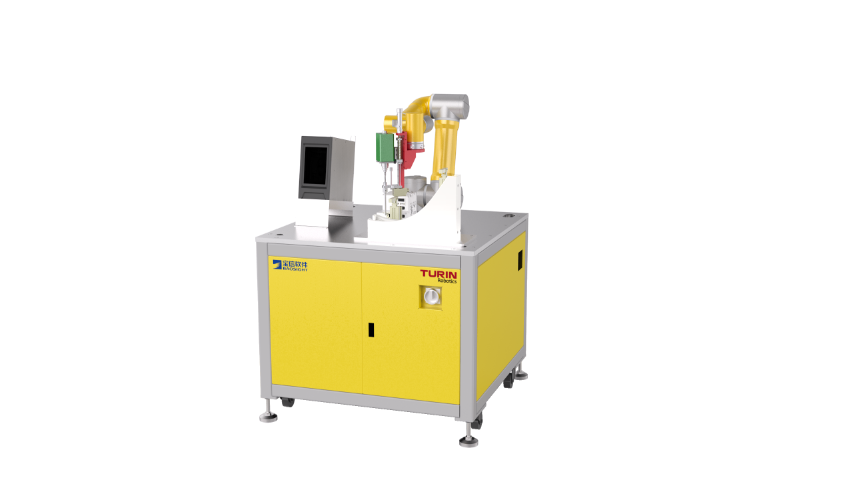
传统的固定式工业机器人工作范围受限,而自主移动机器人(AMR)或自动导引车(AGV)赋予了机器人移动的能力。将两者结合,即“移动操作机器人”,是未来的一个重要趋势。一个机械臂被安装在AMR的平台上,构...
-
 江苏柔性机器人市场价格
发布时间:2026.01.15
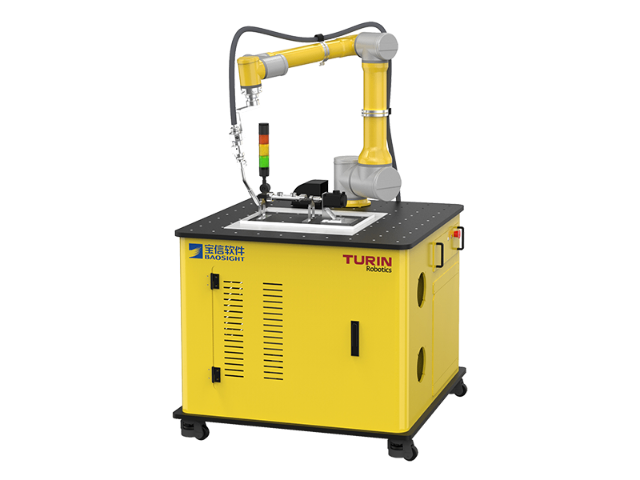
工业机器人的编程方式经历了从低级到高级的发展。较初是“示教再现”模式,操作人员手持示教器,通过点动或直接牵引的方式,引导机器人记录下关键路径点,机器人再自动重复这些动作。这种方式直观但效率较低,且无法...
-
 广东本地机器人厂家电话
发布时间:2026.01.15
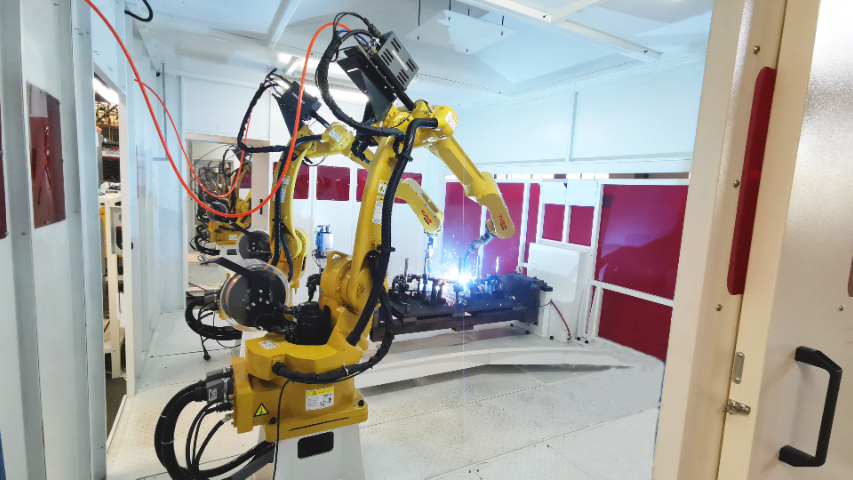
工业机器人的普及始终伴随着对就业冲击的担忧。毫无疑问,在流水线上从事重复性、体力劳动的岗位较容易被机器人替代,这可能导致结构性失业。然而,历史经验也表明,技术变革在消灭旧岗位的同时,也会催生大量新岗位...
-
 浙江喷涂机器人报价
发布时间:2026.01.15
电子商务的爆发式增长催生了庞大的物流仓储自动化需求。在此领域,除了大家熟知的AGV(自动导引车)和AMR(自主移动机器人)外,固定位置的工业机器人也扮演着关键角色。分拣机器人通过视觉识别包裹上的条码,...
-
四轴机器人厂家
发布时间:2026.01.15
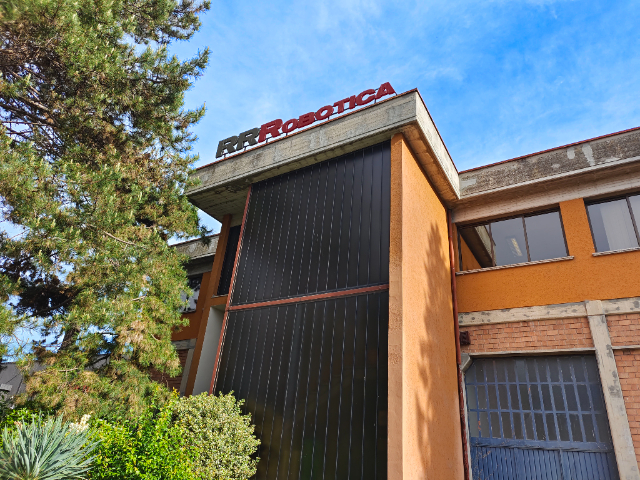
判断图灵机器人怎么样,可从技术研发、产品可靠性与场景适配性多维度考量,均展现出行业优势。技术层面,图灵不*收购意大利老牌机器人研发企业RRR公司,吸收其40年工业应用经验,还开发出无减速机型等创新产品...
-
 北京喷涂机器人技术参数
发布时间:2026.01.15
工业机器人不*是生产工具,也是高等工程教育和科学研究的重要平台。在大学和职业院校的机械工程、自动化、电气工程等专业,工业机器人是教授运动学、动力学、控制理论、编程和人工智能算法的理想实验设备。学生通过...
-
 柔性机器人厂家
发布时间:2026.01.15
传感器是工业机器人感知自身和外部世界的窗口,是其实现智能化的前提。视觉传感器(工业相机)是其中较重要的外部传感器,相当于机器人的“眼睛”。通过2D或3D视觉系统,机器人可以识别工件的位置、姿态、类型,...
-
 福建自动化机器人厂家电话
发布时间:2026.01.15
相较于传统工业机器人,协作机器人的采购成本相对较低,这使得中小企业也能够负担得起。而且其安装调试过程相对简单,不需要像传统机器人那样建造复杂的防护设施,进一步降低了前期的投入成本。在运行过程中,协作机...
-
 广东激光焊接焊接机器人按需定制
发布时间:2026.01.14
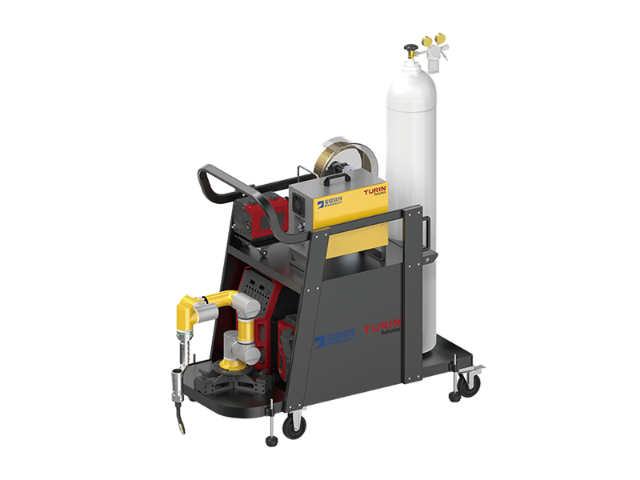
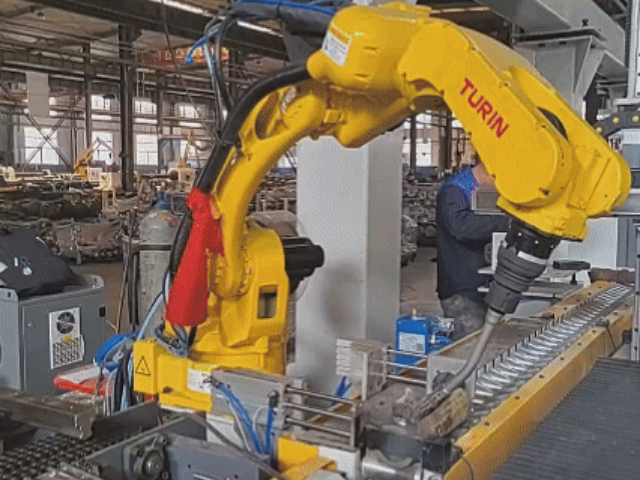
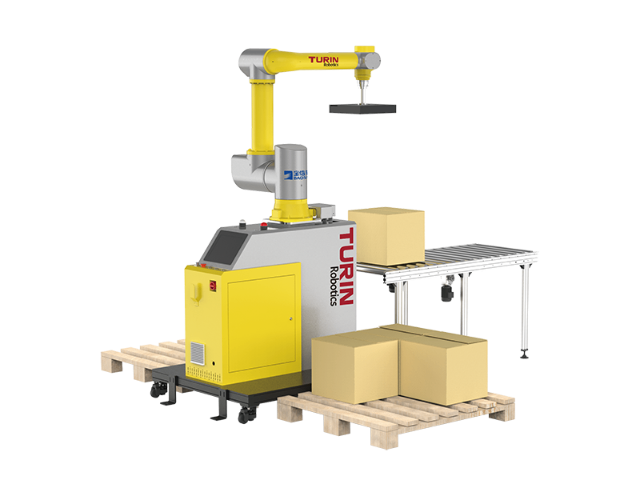
图灵氩弧焊接机器人在装备制造领域展现出独特的技术优势,其采用模块化设计理念,可根据不同焊接需求灵活配置焊接体和辅助设备。该机器人具备完善的焊缝跟踪功能和参数自优化系统,能够精确应对不同厚度、不同材质工...
-
 上海焊接机器人解决方案
发布时间:2026.01.14
随着机器人智能化和自主性的提高,伦理问题逐渐浮现。除了就业影响,还包括:责任归属(当自主机器人造成事故或损失时,责任应由谁承担?)、数据安全与隐私(机器人采集的生产数据如何保护?)、以及机器决策的透明...
-
 四川自动化机器人价格
发布时间:2026.01.14
工业机器人不*是生产工具,也是高等工程教育和科学研究的重要平台。在大学和职业院校的机械工程、自动化、电气工程等专业,工业机器人是教授运动学、动力学、控制理论、编程和人工智能算法的理想实验设备。学生通过...
-
四川自动化机器人使用方法
发布时间:2026.01.14
故障预测与健康管理(PHM)是一种先进的管理方法,旨在通过数据驱动的方式,预测设备何时可能发生故障,从而实现预测性维护。对于工业机器人,通过在其关键部件(如电机、减速器)上安装振动、温度传感器,并持续...
-
 南京四轴机器人报价
发布时间:2026.01.14
图灵机器人的市场表现与行业认可度,进一步印证了其“怎么样”的质优答案。其凭借关键技术优势获得宝信软件1.97亿元增资控股,依托中国宝武的应用案例大幅提升品牌度。在国产替代浪潮中,其弧焊机器人适配国产化...
-
 重庆四轴机器人报价
发布时间:2026.01.14
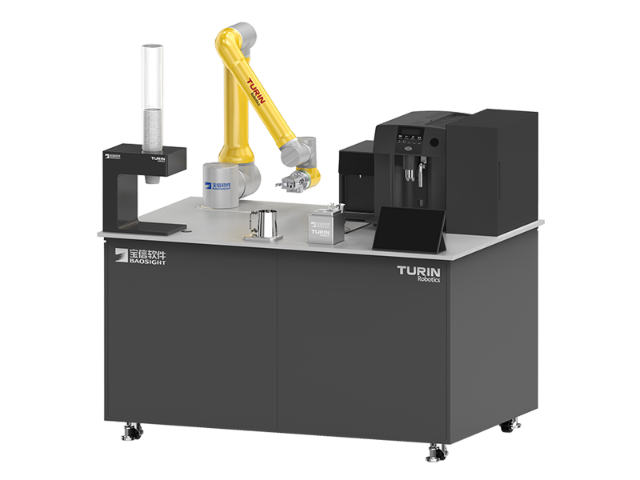
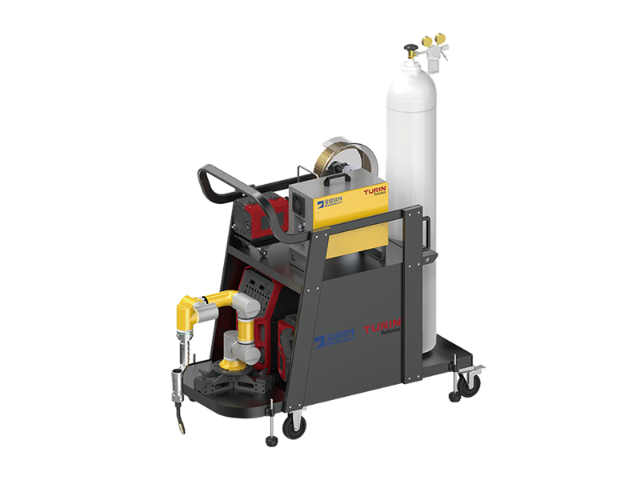
末端执行器是安装在机器人腕部、直接与工件接触并执行操作的装置,常被称为机器人的“手”。其种类繁多,最常见的是气动或电动夹爪,用于抓取工件。此外,还有根据特定任务定制的工具,如焊枪、涂胶枪、喷枪、打磨头...
-
 广东打磨机器人品牌
发布时间:2026.01.14
末端执行器是安装在机器人腕部、直接与工件接触并执行操作的装置,常被称为机器人的“手”。其种类繁多,最常见的是气动或电动夹爪,用于抓取工件。此外,还有根据特定任务定制的工具,如焊枪、涂胶枪、喷枪、打磨头...
-
 上海激光焊接焊接机器人怎么收费
发布时间:2026.01.14
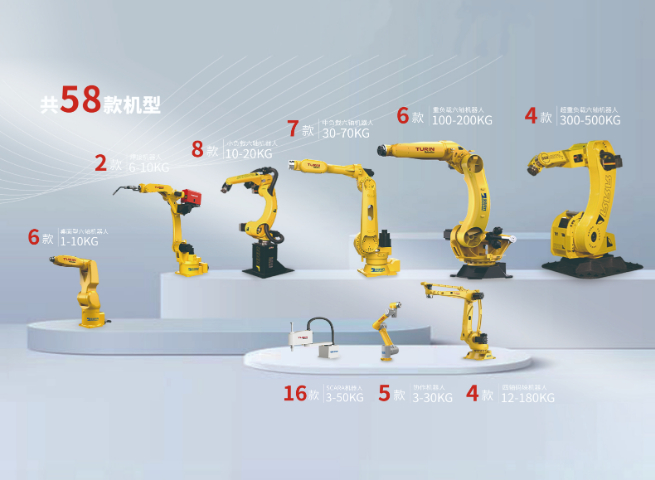
激光切割焊接机器人在图灵机器人的智能调度系统加持下,实现了多工位、多品种的柔性化生产。该机器人可通过视觉识别系统自动识别工件类型,快速切换切割与焊接参数,适用于小批量、多批次的生产需求。在定制化家具制...
-
 北京桌面机器人功能
发布时间:2026.01.14
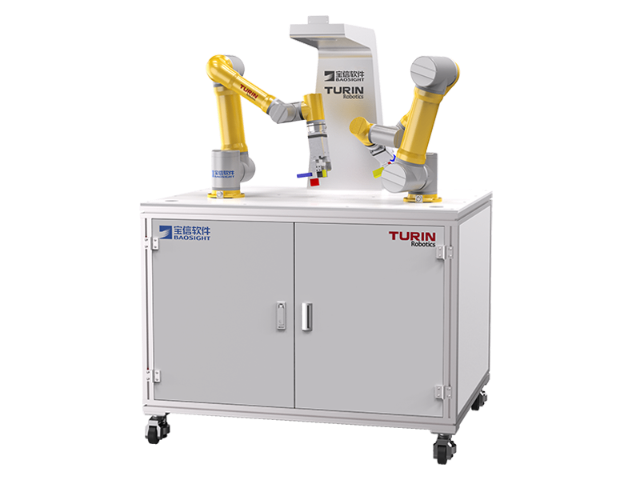
人工智能技术正为工业机器人注入新的智慧。通过机器学习算法,机器人可以从大量数据中自主学习比较好的操作策略,例如通过强化学习学会复杂的装配技巧。计算机视觉与AI的结合,使机器人不*能“看见”,更能“理解...