标签列表 - 苏州恩畅自动化科技有限公司
-
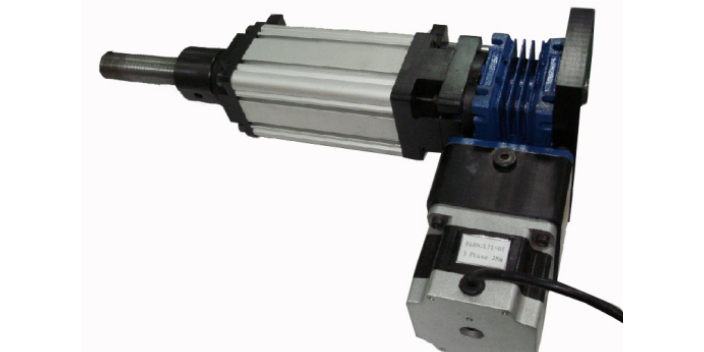 北京伺服电动缸型号
液压缸和气缸的比较好替代品:伺服电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。配置灵活性:可以提供非常灵活的安装配置,全系列的安装组件:安装前法兰,后法兰,侧面法兰,尾部铰接,耳轴安装,导向模块等;可以与伺服电机直线安装,或者平行安装;可以增加各式附件:限位开关,行星减速机,预紧螺母等;驱动可以选择交流制动电机,直流电机,步进电机,伺服电机。应用:1、娱乐行业:机械人手臂及关节,动感座椅等2、**行业:模拟飞行器,模拟仿真等3、汽车行业:压装机,测试仪器等4、工业行业:食品机械,陶瓷机械,焊接机械,升降平台等3D复...
发布时间:2024.04.02 -
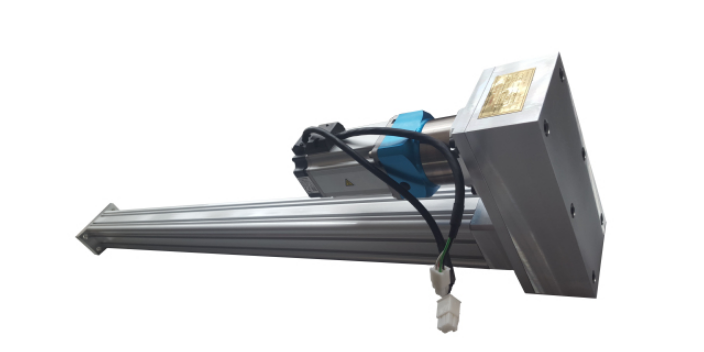 天津伺服电动缸视频
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率大约3-10个/分钟,螺柱规格:直径3-8mm,长度:5-40mm。焊接机器人生产线焊接机器人生产线比较简单的是把多台工作站(单元)用工件输送线连接起来组成一条生产线。这种生产线仍然保持单站的特点,即每个站只能用选定的工件夹具及焊接机器人的程序来焊接预定的工件,在更改夹具及程序之前的一段时间内,这条线是不能焊其他工件的。另一种是焊接柔性生产线(FMS-W)。柔性线也是由多个站组成,不同的是被焊工件...
-
浙江伺服电动缸动作控制
3)MPC08SP运动控制卡发送指令脉冲控制伺服系统产生旋转运动;(4)伺服电机驱动电动缸产生直线运动;(5)电动缸挤压工件产生形变,启牌伺服电动缸,使工件被挤压端产生压力,压力值通过压力传感器,直线式电动缸,再经过A/D采集卡**终反馈至MPC08SP运动控制卡;(6)当压力值达到所设定值时,MPC08SP运动控制卡停止发送脉冲;(7)试件在压力的作用产塑性变形,(8)系统实时对当前反馈的压力值和设定的压力值进行比较,做出快速补偿调节,在试件上维持恒定的压力。直线式电动缸_LPT500B伺服电动缸_电动缸由德州市启泰机械设备有限公司提供。德州市启泰机械设备有限公司()在减速机、变速机这...
-
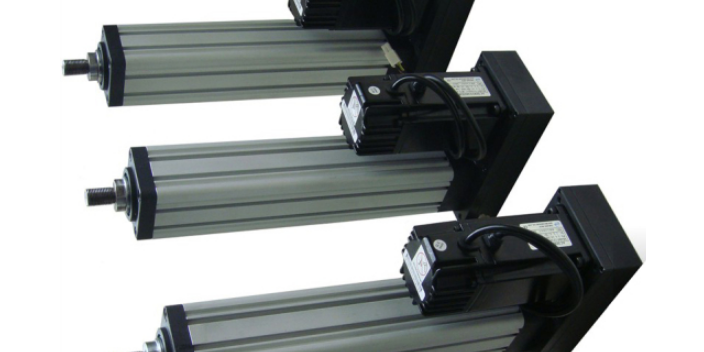 苏州高精密伺服电动缸
电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度定位,运动平稳,低噪音。所以可以应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接行业等。电动缸低成本维护电动缸在复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。液压缸和气缸的**佳替代品:电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。电动缸配置灵活性可以提供非常灵活的安装配置,全系列的安装组件:安装前法兰,后法兰,侧面法兰,尾部铰接,耳轴...
-
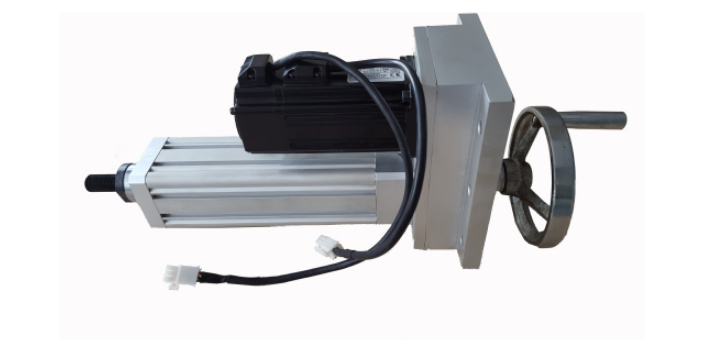 苏州伺服电动缸深圳
伺服电动缸在运行时要考虑摩擦力对于伺服电动缸来讲,首先要考虑的就是磨擦力,简单来讲,它在伺服系统中,其实也就是会直接的就影响我们系统的一个动态响应以及其控制精度和稳定性等。所以对伺服电动缸进行设计的时候,要注意其很多方面的一个问题才可以。我们首先要选取用低磨擦系数的一个密封件,对于它的运动面来说,它其实也就是要比普通的更加精密。对于伺服控制系统自身的工作原理来讲,它其实就是一种由电信号处理装置以及其液压动力机构组成的一个重要的反馈控制系统。在伺服电动缸中,比较常见的是电液位置伺服系统和电液力(或者是力矩)控制系统。对于液压伺服系统,它的响应速度快、负载刚度大以及控制功率大等许多独特的优点...
-
山东防爆伺服电动缸怎样控制
2)提高劳动生产率;3)改善工人劳动强度,可在有害环境下工作;4)降低了对工人操作技术的要求;5)缩短了产品改型换代的准备周期,减少相应的设备投资。因此,在各行各业已得到了***的应用。焊接机器人组成结构编辑焊接机器人主要包括机器人和焊接设备两部分。机器人由机器人本体和控制柜(硬件及软件)组成。而焊接装备,以弧焊及点焊为例,则由焊接电源,(包括其控制系统)、送丝机(弧焊)、焊枪(钳)等部分组成。对于智能机器人还应有传感系统,如激光或摄像传感器及其控制装置等。 图1a、b表示弧焊机器人和点焊机器人的基本组成。世界各国生产的焊接用机器人基本上都属关节机器人,绝大部分有6个轴。其中,1...
-
 安徽伺服电动缸厂商
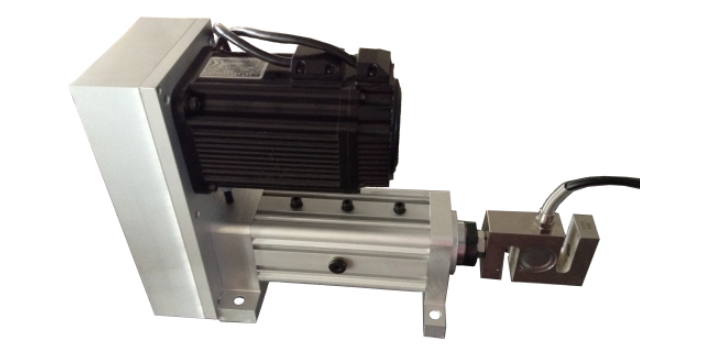
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率大约3-10个/分钟,螺柱规格:直径3-8mm,长度:5-40mm。焊接机器人生产线焊接机器人生产线比较简单的是把多台工作站(单元)用工件输送线连接起来组成一条生产线。这种生产线仍然保持单站的特点,即每个站只能用选定的工件夹具及焊接机器人的程序来焊接预定的工件,在更改夹具及程序之前的一段时间内,这条线是不能焊其他工件的。另一种是焊接柔性生产线(FMS-W)。柔性线也是由多个站组成,不同的是被焊工件...
-
广东哪里有伺服电动缸厂家供应
用新型工艺2年免加润滑油;噪音低至40分贝。非标定制,一件起订!广宏伺服电动缸性能!高精度小缸体推力大,运行稳定重复定位精度,安装方便,维护简单!为什么选择我们东莞市广宏自动化设备有限公司。拥有一群工作热诚及自动化经验丰富的专业人士组成的工作团队技术实力雄厚采用欧美、日本等行业的先进技术经验,阔键部位**部件均采用美国、德国、日本等行业有名品牌。经济实力雄厚拥有多名在欧美、日本等相关企业多年工作背景的技术骨干质量服务口碑利用多年积累的控制、传动经验与技能,可为客户提供***技术产品,品质技术产品诚信为本原则让自动化产品更好的服务于人类,成为各自动化设备制造企业的优先配套服务商服务与支持广...
-
 天津伺服电动缸模组
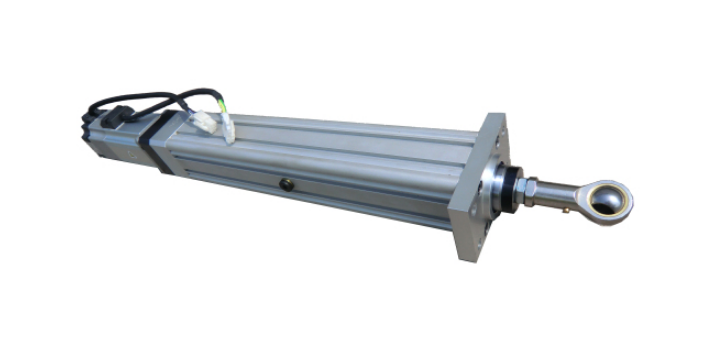
SKF高性能电缸_LEMC系列(滚柱电动缸)·直线装置·电机适配器·限位开关·电机和控制器采用***材料生产的LEMC可耐受为严苛的工业工况。防护等级IP54S(可按照客户要求提供IP65S防护等级).可提供行程100至600mm的尺寸为21的版本以及行程100至800mm的尺寸为30的版本。特点和优势·高效·采用SKF行星滚柱丝杠延长使用寿命·紧凑耐用的结构设计·带多种组合和选项的模块化概念·可适用于所有的电机品牌·智能型的可编程驱动系统技术参数:典型应用·木工机器·装配技术·测试设备·试验台·模拟器·伺服压力机·成型技术·气压成型·接缝技术·所有的程序应用...SKF高性能电缸_SR...
-
浙江附近哪里有伺服电动缸厂家报价
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是...
-
 河北直线式伺服电动缸原理
三相交流伺服电动机应用广,但通过长期运行后,会发生各种故障,及时判断故障原因,进行相应处理,是防止故障扩大,保证设备正常运行的一项重要的工作。一、通电后电动机不能转动,但无异响,也无异味和冒烟。1.故障原因①电源未通(至少两相未通);②熔丝熔断(至少两相熔断);③过流继电器调得过小;④控制设备接线错误。2.故障排除①检查电源回路开关搜企网,熔丝、接线盒处是否有断点,修复;②检查熔丝型号、熔断原因,换新熔丝;③调节继电器整定值与电动机配合;④改正接线。三、通电后电动机不转有嗡嗡声1.故障原因①转子绕组有断路(一相断线)或电源一相失电;②绕组引出线始末端接错或绕组内部接反;③电源回路接点松动,接触...
-
 天津和利时伺服电动缸
一般适用于负载较小的机器人,用于电弧焊、切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。拉杆与下臂组成一个平行四边形的两条边。故而得名。早期开发的平行四边形机器人工作空间比较小(局限于机器人的前部),难以倒挂工作。但80年代后期以来开发的新型平行四边形机器人(平行机器人),已能把工作空间扩大到机器人的顶部、背部及底部,又没有测置式机器人的刚度问题,从而得到普遍的重视。这种结构不*适合于轻型也适合于重型机器人。近年来点焊用机器人(负载100~150kg)大多选用平行四边形结构形式的机器人。上述两种机器人各个轴都是作回转运动,故采用伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波...
-
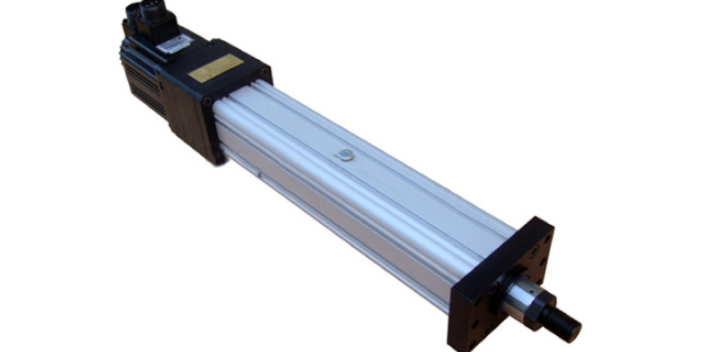 北京伺服电动缸工作动画视频
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的...
-
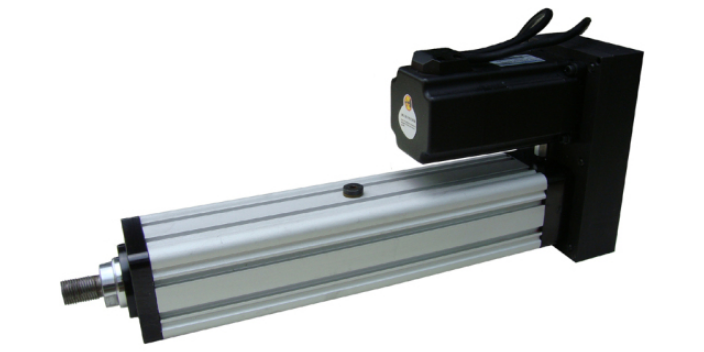 辽宁比较好的伺服电动缸厂家供应
保证产品焊接后不变形,通过调整焊接规范和机器人焊接姿态,保证产品焊缝质量好,焊缝美观,特别对于密封性要求高的不锈钢气室,焊接后保证气室气体不泄露。通过设置控制系统中的品种选择参数并更换工作夹具,可实现多个品种箱体的自动焊接。用不同工作范围的弧焊机器人和相应尺寸的变位机,工作站可以满足焊缝长度在2000mm左右的各类箱体的焊接要求。焊接速度3-10mm/s,根据箱体基本材料,焊接工艺采用不同类型的气体保护焊。该工作站还***用于电力、电气、机械、汽车等行业。不锈钢气室机器人柔性激光焊接加工设备是针对不锈钢焊接变形量比较大,密封性要求高的箱体类工件焊接开发的的柔性机器人激光焊接加工设备。该加...
-
浙江伺服电动缸的运用
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是...
-
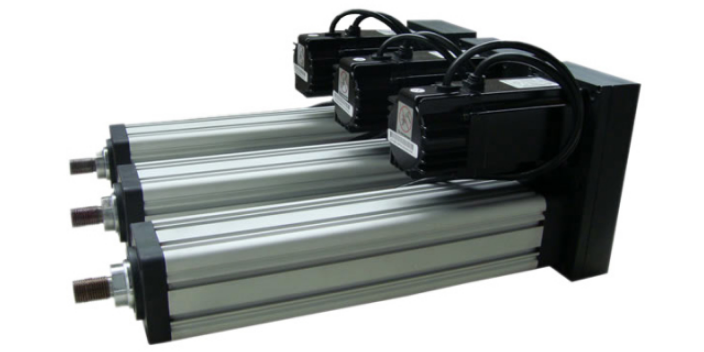 江苏工程伺服电动缸市场
IMB伺服电动缸性能参数表:产品系列IMB10IMB20IMB30IMB40IMB50IMB60IMB80丝杠导程mm20162032比较大推力N比较大速度mm/s比较大推力丝杠输入扭矩Nm滚珠丝杠额定动载KN5305平行缸体旋转惯量kg㎡10-4直线缸体旋转惯量kg㎡10-4每100mm旋转惯量kg㎡10-4比较大行程mm2500比较大输入转速rpm5000rpm4200rpm2750rpm1700rpm1350rpm1050rpm850rpm比较大加速度m/s10缸体重量(无电机)kg29每100mm行程重量kg15内部机械结构IMB系列----滚珠丝杠伺服电动缸100%连续工作制,...
-
河北哪里有伺服电动缸
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电...
-
 湖南定制伺服电动缸市场
随着自动化生产的不断改进,伺服电动缸也应运而生。伺服电动缸的出现完美的替代了市场上原来的液压缸和气缸。伺服电动缸可以说是液压缸和气缸的比较好替代品,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。伺服电动缸作为线性执行器的一种,相对液压缸和气缸,在传动效率、环境适应能力、结构复杂程度和定位精度等方面具有很大的优势,目前,伺服电动缸在港口、自动化工厂、航空航天、机器人和科研设备等领域都得到***的应用。随着伺服电动缸在诸多行业的***应用,对其定位精度和稳定性的要求也越来越高。对于半闭环伺服电动缸,其传动系统机械刚度对定位精度的影响较大。伺服电动...
-
吉林附近哪里有伺服电动缸修理
RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控...
-
工程伺服电动缸多少钱
模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔...
-
 广东工程伺服电动缸检修
具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例**是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。在本实用新型的描述中,需要说明的是,术语“上”、“下”、“内”、“外”“前端”、“后端”、“两端”、“一端”、“另一端”等指示的方位或位置关系为基于附图所示的方位或位置关系,*是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为...
-
甘肃工程伺服电动缸厂家报价
IMB伺服电动缸性能参数表:产品系列IMB10IMB20IMB30IMB40IMB50IMB60IMB80丝杠导程mm20162032比较大推力N比较大速度mm/s比较大推力丝杠输入扭矩Nm滚珠丝杠额定动载KN5305平行缸体旋转惯量kg㎡10-4直线缸体旋转惯量kg㎡10-4每100mm旋转惯量kg㎡10-4比较大行程mm2500比较大输入转速rpm5000rpm4200rpm2750rpm1700rpm1350rpm1050rpm850rpm比较大加速度m/s10缸体重量(无电机)kg29每100mm行程重量kg15内部机械结构IMB系列----滚珠丝杠伺服电动缸100%连续工作制,...
-
工业伺服电动缸多少钱
力姆泰克IMB系列伺服电动缸内含长寿命润滑脂,免维护向下翻动查看更多+力姆泰克伺服电动缸力姆泰克IMB系列伺服电动缸采用瑞士先进的伺服缸结构设计和进口散件国内组装,保证力姆泰克伺服电动缸在国内的**地位,精密磨制滚珠丝杠保证伺服缸整**置精度达到,闭环控制精度达到5um;比较大额定载荷达到35吨;速度达到1米/秒,可以100%连续工作;精密推力控制精度为5%,闭环控制精度为1%;精密控制速度,高性能高低速性能,高动态响应时间,高加速度,高刚性,抗冲击力;超长寿命,操作维护简单,噪音低。同步带平行伺服电动缸直线安装伺服电动缸六自由度平台**伺服缸可以在恶劣环境下无故障长期工作,并且实现**...
-
河北替代液压伺服电动缸
液压缸和气缸的比较好替代品:伺服电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。配置灵活性:可以提供非常灵活的安装配置,全系列的安装组件:安装前法兰,后法兰,侧面法兰,尾部铰接,耳轴安装,导向模块等;可以与伺服电机直线安装,或者平行安装;可以增加各式附件:限位开关,行星减速机,预紧螺母等;驱动可以选择交流制动电机,直流电机,步进电机,伺服电机。应用:1、娱乐行业:机械人手臂及关节,动感座椅等2、**行业:模拟飞行器,模拟仿真等3、汽车行业:压装机,测试仪器等4、工业行业:食品机械,陶瓷机械,焊接机械,升降平台等3D复...
-
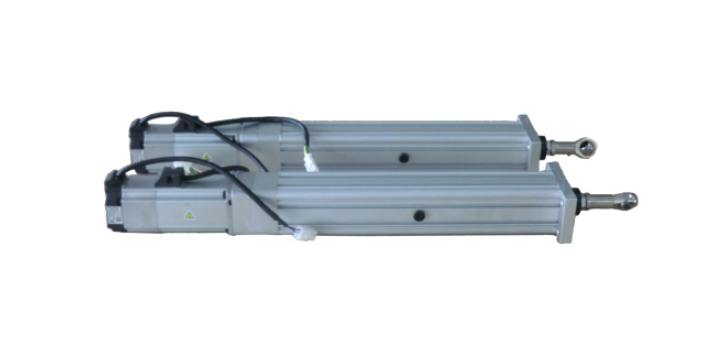 江苏比较好的伺服电动缸设备制造
同步式交流伺服电动机驱动器同直流伺服电动机驱动系统相比,同步式交流伺服电动机驱动器具有转矩/转动惯量比高、无电刷及换向火花等优点。在工业机器人(包括喷涂机器人)中得到广泛应用。同步式交流伺服电动机驱动器通常采用电流型脉宽调制(PWM)三相逆变同步式交流伺服电动机驱动器同直流伺服电动机驱动系统相比,同步式交流伺服电动机驱动器具有转矩/转动惯量比高、无电刷及换向火花等优点。在工业机器人(包括喷涂机器人)中得到广泛应用。同步式交流伺服电动机驱动器通常采用电流型脉宽调制(PWM)三相逆变器和具有电流环为内环、速度环为外环的多环闭环控制系统,以实现对三相永磁同步伺服电动机的电流控制。根据其工作原理、驱动...
-
湖南哪里有伺服电动缸
如果推力、速度和安装方式满足要求,那么电缸就可以应用到任意设备和场合? 答:不一定1、环境场所不同,温度、湿度可能都会变化,如果有特殊要求的应用,比如三方要求(防锈、防尘、防腐)2、同样推力和速度的电缸,应用在不同工况的设备上,对电缸丝杆等级会有不同的要求。假如:出力500KG,行程200mm。应用在伺服压机时,伺服压机要求电缸的往返空载速度比较快,实际压装工作时候又比较慢,比如需要≤20mm/s,精度≤0.05mm即可,因此C7等级的丝杆就可以,高一些要求是可采用C5等级的丝杠。应用在疲劳测试时,疲劳测试电缸对丝杆耐磨性及精度要求比较高,重复定位精度一般要求在≤0.02mm,高一些...
-
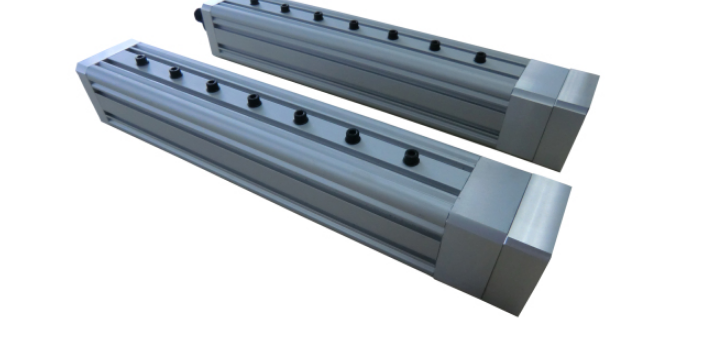 江苏工业伺服电动缸
通过***伺服电动缸6和第二伺服电动缸10的配合,使放置柜4可以从柜体1内部升起或者降下,达到了升降放置柜4方便使用人员放置存储衣物以及减少占用横向空间提高实用性和美观感的效果,且第二伺服电动缸10固定安装在***腔体11的内部另一侧,柜体1的外表面底端固定安装有底垫7,且底垫7设有四个,四个底垫7呈矩形分布,四个底垫7的安装使本实用新型可以稳定放置使用,柜体1的外表面两侧开设有抬口,抬口内部设有橡胶垫,抬口的开设方便使用人员抬起本实用新型进行移动改变放置使用位置,而橡胶垫的安装则是保护使用人员的手,防止被勒伤。工作原理:本实用新型工作中,使用人员需要利用手插入粘在抬口内将本实用新型抬动...
-
浙江工程伺服电动缸设备制造
伺服电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新**性产品。鑫台铭电动缸是一种经电机带动丝杠(涡轮涡杆)旋转,通过螺母转化为直线运动,来实现往返运动,用以完成各种设备的精密推拉,闭合,起降控制。伺服电缸的主要构成是:电机,丝杠(涡轮涡杆),螺母,防旋转装置,传感器电机有伺服电机,步进电机,直流电机,交流电机丝杠分为滚珠丝杠,行星滚珠丝杠,T型丝杠。电动缸的电机防护等级是IP66,并可以配备低温电机,可以满足...
-
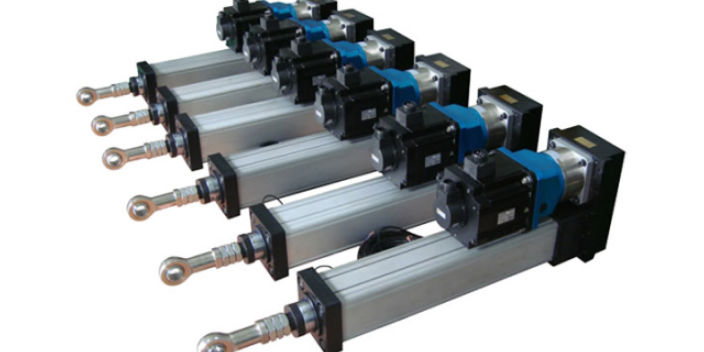 山东伺服电动缸厂家供应
可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关...
-
青海制造伺服电动缸市场
具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例**是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。在本实用新型的描述中,需要说明的是,术语“上”、“下”、“内”、“外”“前端”、“后端”、“两端”、“一端”、“另一端”等指示的方位或位置关系为基于附图所示的方位或位置关系,*是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为...