标签列表 - 苏州恩畅自动化科技有限公司
-
 山东伺服电动缸运用机械
OTC焊接机器人介绍OTC焊接机器人指由操作机(机械本体)、控制器、伺服驱动系统和传感装置构成的一种仿人操作、自动控制、可重复编程、能在三维空间完成各种作业的光机电一体化生产设备,特别适合于多品种、变批量的弹性制造系统。OTC焊接机器人可以*包括一个感觉与动作之间的连结,而且这个连结不是由人手动操控的。 机器人的动作也许是电动机或是驱动器(也称效应器)移动一只手臂,张开或关闭一个夹子的动作。此种直接而详尽的控制跟回馈也许是由在外部或是嵌入式的电子计算机或是微控制器上运行的程式提供。根据这个定义,所有的自动装置都算机器人。OTC焊接机器人可直接接受人类指令,也可以执行预先编排的程...
发布时间:2024.10.30 -
 北京行星滚柱丝杠伺服电动缸
特性1、具有优异定位精度与重复精度的中空旋转平台,可搭配使用伺...伺服大孔径中空旋转平台结构图中空旋转平台结构设计,中空旋转平台结构和应用介绍...中空旋转平台减速机结构图的简单旋转装置asdads中空旋转平台为旋转运动机构中**性的新产品,是一种全新的旋转负载设备,它集高传...合富源中空旋转减速机厂家讲述现在中空旋转平台安装方式中空旋转平台可以直接取代凸轮分割器以及DD马达,是一个高定位精度的数位化的旋转平台,...合富源精密中空旋转平台噪声分析合富源精密中空旋转平台的噪声是由内齿轮在轴承和轴承座上的周期**变力引起的。空心转...中空旋转平台工作原理中空旋转平台是一款**产品,*...
-
 四川工业伺服电动缸平台
收藏查看我的收藏0有用+1已投票0焊接机器人编辑锁定本词条由“科普中国”科学百科词条编写与应用工作项目审核。焊接机器人是从事焊接(包括切割与喷涂)的工业机器人。根据国际标准化组织(ISO)工业机器人属于标准焊接机器人的定义,工业机器人是一种多用途的、可重复编程的自动控制操作机(Manipulator),具有三个或更多可编程的轴,用于工业自动化领域。为了适应不同的用途,机器人***一个轴的机械接口,通常是一个连接法兰,可接装不同工具或称末端执行器。焊接机器人就是在工业机器人的末轴法兰装接焊钳或焊(割)***的,使之能进行焊接,切割或热喷涂。中文名焊接机器人外文名weldingrobot实质从事焊...
-
 河北伺服电动缸的缺点
直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号:工作电压、工作电流等需要额外的电机驱动电路来控制转速、转向和供电有刷直流电机BDC定子为永磁体、转子为线圈无刷直流电机BLDC定子为线圈、转子为永磁体BDC参数空载转速不带负载时的转速BDC电机转向控制H桥电路BDC电机速度控制PWM一般人会认为应该控制电压来控制BDC转速,但其实PWM方法会应用的更加普遍伺服电机servo三根引线:正极、负极、PWM信号引线精确控制电机摇臂转动的角度(角度大小一般为0~180°,但越来越多的新伺服电机支持360°)、转速较直流电机慢、用于控制精确的动作、可直接使用a...
-
 上海短型伺服电动缸
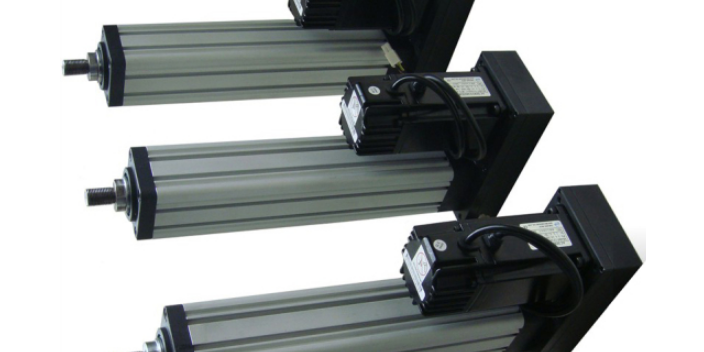
伺服电动缸选型(伺服电动缸产品怎么选型)的介绍:现在广泛应用于造纸行业、化工行业、机械自动化行业、焊接等行业。同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新创新性产品,一般要想准确的选出合适的伺服电动缸型号,需要根据以下几个方面的参数来进行选型计算:1、行程2、负载3、速度4、电动缸类型5、安装方式用户在选择伺服电动缸时候只需向电动缸厂家提供以上五个参数,基本就能选择伺服电动缸型号。另外在选购电动缸时,我们还需要掌握电动缸推力计算公式:伺服电动缸推力=电机转矩*减速比*比较大出力(1T、2T...
-
四川比较好的伺服电动缸多少钱
四个底垫呈矩形分布。推荐的,所述柜体的外表面两侧开设有抬口,抬口内部设有橡胶垫。推荐的,所述放置柜的内部设有放置架。推荐的,所述放置柜的两侧固定安装有滑块,滑块滑动在滑槽内,且滑槽设在第二腔体的内部两侧。与现有技术相比,本实用新型的有益效果如下:1、本实用新型通过***伺服电动缸和第二伺服电动缸的配合,使放置柜可以从柜体内部升起或者降下,达到了升降放置柜方便使用人员放置存储衣物以及减少占用横向空间提高实用性和美观感的效果。2、本实用新型通过滑槽和滑块的配合,使***伺服电动缸和第二伺服电动缸在推动放置柜升降时对其两侧进行稳定,达到了稳定滑动升降的效果,通过设置放置柜,因内部设有多样的放置...
-
 浙江伺服电动缸进口品牌
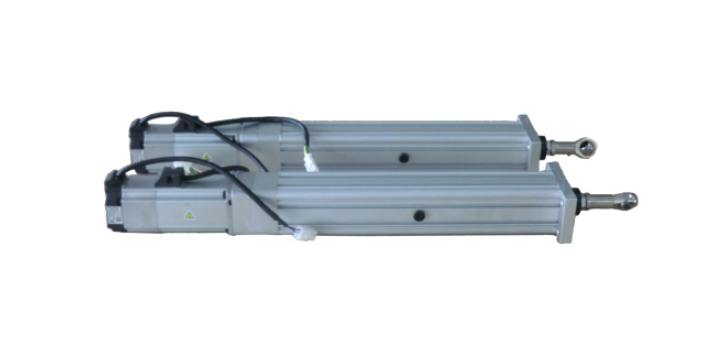
撞接头输入形式NMT-单轴缸体G05----行星减速机5:1GX---行星减速机X:1SC----直线安装电机法兰P10-同步带1:1P10-同步带2:1附件AR---防转机构FCM--磁感应开关FCP---接近开关SP---尾销座B---防尘罩PF-预紧螺母PL-压力传感器伺服电机型号德国伦茨德国西门子日本安川日本松下日本三菱日本富士等任意品牌伺服电动缸寿命计算滚珠丝杠的预期寿命L10是90%的滚珠丝杠在金属材料疲劳失效前所能达到或超过的运行距离,单位为百万毫米,滚珠丝杠预期寿命L10并是保质承诺,同时寿命的预期要在正确的维护,无污染和正确的润滑!假如滚珠丝杠的预期寿命需要高于90%,...
-
 苏州西门子伺服电动缸
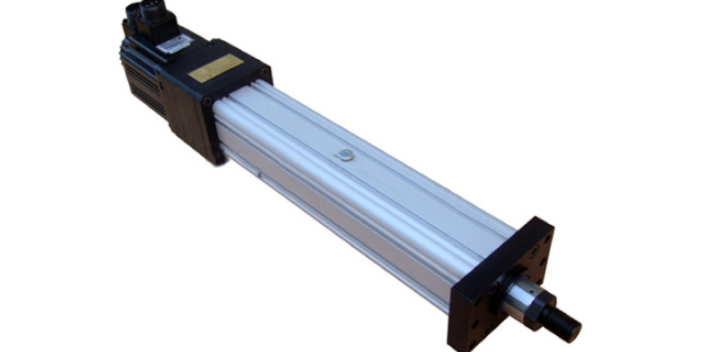
苏州恩畅自动化设备有限公司伺服电动缸的环境适应性极强,无论是在高温还是低温环境下,都能保持稳定的性能。这使得伺服电动缸在恶劣的工业环境中也能发挥出其比较大的价值。同时,其低维护成本也为企业节省了大量的后期维护费用,提高了企业的整体经济效益。苏州恩畅自动化设备有限公司的伺服电动缸以其突出的优势,为企业提供了更高效、更环保、更稳定的自动化解决方案。无论是从节能减排、降低噪音,还是从提高生产效率和降低维护成本等方面来看,伺服电动缸都是企业实现自动化升级的理想选择。苏州恩畅伺服就是一个电机,和控制这个电机的驱动器。苏州西门子伺服电动缸 机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。...
-
河南国产伺服电动缸厂家供应
DG型电动缸是一种将电动机的旋转运动转变为直线往复运动的电力驱动装置。可用于各种简单或复杂的工艺流程中做为执行机械使用,以实现远距离控制、集中控制或自动控制。该产品的特点:1、精选**电机,启动转矩大,可带负荷启动。2、采用编码器控制行程,可通过设置改变行程大小。3、可按用户要求订做不同速度、不同行程的电动缸。4、采用全封闭密封,适合电站、输煤、通风系统等恶劣的环境使用。5、本机体积小、重量轻、安装调试方便。6、本机备有过流、超行程等多种保护措施,电动缸,确保安全运行。主要性能指标:1、额定推拉力:大于500N。2、电源:直流40V。3、动作频率(**大):600次/小时。4、额定行程:...
-
 广东工程伺服电动缸多少钱
变位机与机器人可以是分别运动,即变位机变位后机器人再焊接;也可以是同时运动,即变位机一边变位,机器人一边焊接,也就是常说的变位机与机器人协调运动。这时变位机的运动及机器人的运动复合,使焊枪相对于工件的运动既能满足焊缝轨迹又能满足焊接速度及焊枪姿态的要求。实际上这时变位机的轴已成为机器人的组成部分,这种焊接机器人系统可以多达7-20个轴,或更多。***的机器人控制柜可以是两台机器人的组合作12个轴协调运动。其中一台是焊接机器人、另一台是搬运机器人作变位机用。对焊接机器人工作站进一步细分,可得以下四种:箱体焊接机器人工作站是专门针对箱柜行业中,生产量大,焊接质量及尺寸要求高的箱体焊接开发的机...
-
 苏州伺服电动缸的特点
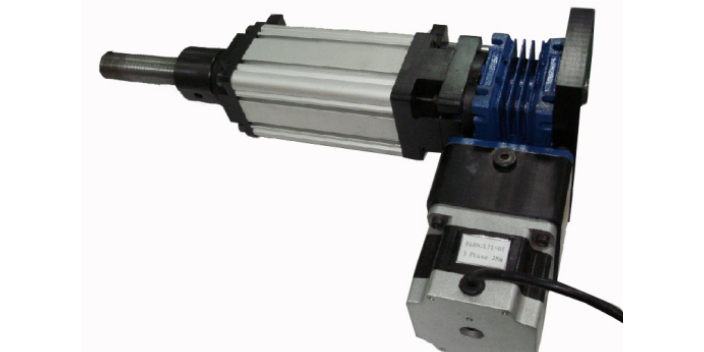
所有电机的速度都不易控制,即使以控制速度见长的直流电机,要想准恒定定在某个转速上还是很难很难的;又如,由电磁原理我们不难发现,电机线圈通常是铜等低阻抗的材质组成,那么通电瞬间电流是可以很大很大的,磁场对线圈的作用力跟这个通过的电流密切先关,只有在电机转起来转速恒定,感抗恒定才使得电机的通电电流恒定,经验表明,启动瞬间电机的电流是电机正常工作电流的5~10倍,而且,电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点,至此,我们也不难明白,通电中的电机一旦发生堵转(通俗说就是掐死不动了),通电电流对其可是灾难性的。同时我们也不难明白,相对于传动系统来说,电机启动瞬间的扭力可是具有很大破...
-
天津伺服电动缸价格咨询
保证产品焊接后不变形,通过调整焊接规范和机器人焊接姿态,保证产品焊缝质量好,焊缝美观,特别对于密封性要求高的不锈钢气室,焊接后保证气室气体不泄露。通过设置控制系统中的品种选择参数并更换工作夹具,可实现多个品种箱体的自动焊接。用不同工作范围的弧焊机器人和相应尺寸的变位机,工作站可以满足焊缝长度在2000mm左右的各类箱体的焊接要求。焊接速度3-10mm/s,根据箱体基本材料,焊接工艺采用不同类型的气体保护焊。该工作站还***用于电力、电气、机械、汽车等行业。不锈钢气室机器人柔性激光焊接加工设备是针对不锈钢焊接变形量比较大,密封性要求高的箱体类工件焊接开发的的柔性机器人激光焊接加工设备。该加...
-
浙江伺服电动缸厂家供应
电机应该已经能够按照运动指令大致做出动作了。6、调整闭环参数细调控制参数,确保电机按照控制卡的指令运动,这是必须要做的工作,而这部分工作,更多的是经验,这里只能从略了。伺服电机性能比较编辑伺服电机与步进电机的性能比较步进电机作为一种开环控制的系统,和现代数字控制技术有着本质的联系。在国内的数字控制系统中,步进电机的应用十分***。随着全数字式交流伺服系统的出现,交流伺服电机也越来越多地应用于数字控制系统中。为了适应数字控制的发展趋势,运动控制系统中大多采用步进电机或全数字式交流伺服电机作为执行电动机。虽然两者在控制方式上相似(脉冲串和方向信号),但在使用性能和应用场合上存在着较大的差异。现就二...
-
 广西直销伺服电动缸修理
OTC焊接机器人介绍OTC焊接机器人指由操作机(机械本体)、控制器、伺服驱动系统和传感装置构成的一种仿人操作、自动控制、可重复编程、能在三维空间完成各种作业的光机电一体化生产设备,特别适合于多品种、变批量的弹性制造系统。OTC焊接机器人可以*包括一个感觉与动作之间的连结,而且这个连结不是由人手动操控的。 机器人的动作也许是电动机或是驱动器(也称效应器)移动一只手臂,张开或关闭一个夹子的动作。此种直接而详尽的控制跟回馈也许是由在外部或是嵌入式的电子计算机或是微控制器上运行的程式提供。根据这个定义,所有的自动装置都算机器人。OTC焊接机器人可直接接受人类指令,也可以执行预先编排的程...
-
湖北制造伺服电动缸市场
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个很具代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切...
-
湖南附近哪里有伺服电动缸设备制造
Siemens)公司的IFT5系列三相永磁交流伺服电动机分为标准型和短型两大类,共8个机座号98种规格。据称该系列交流伺服电动机与相同输出力矩的直流伺服电动机IHU系列相比,重量只有后者的1/2,配套的晶体管脉宽调制驱动器6SC61系列,**多的可供6个轴的电动机控制。德国博世(BOSCH)公司生产铁氧体永磁的SD系列(17个规格)和稀土永磁的SE系列(8个规格)交流伺服电动机和ServodynSM系列的驱动控制器。美国***的伺服装置生产公司Gettys曾一度作为Gould电子公司一个分部(MotionControlDivision),生产M600系列的交流伺服电动机和A600系列的伺服驱动...
-
 贵州工业伺服电动缸厂家供应
国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,**提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。 汽车总装车间FANUC机器人焊接机器人在水下的应用作为海洋工程装备技术的重要组成部分,海洋焊接如今已成为海洋资源开发和海洋工程建设不可缺少的基础和支撑技术。经过大量的工艺试验和配方调整,研发的焊接材料以及水下焊接...
-
工程伺服电动缸修理
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式伺服电动缸:5-500KN(0-100%可调)行程:100-600mmMAX速度:130-220mm/s(0-100%可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。伺服电动缸缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、电源等...
-
 安徽哪里有伺服电动缸按需定制
直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号:工作电压、工作电流等需要额外的电机驱动电路来控制转速、转向和供电有刷直流电机BDC定子为永磁体、转子为线圈无刷直流电机BLDC定子为线圈、转子为永磁体BDC参数空载转速不带负载时的转速BDC电机转向控制H桥电路BDC电机速度控制PWM一般人会认为应该控制电压来控制BDC转速,但其实PWM方法会应用的更加普遍伺服电机servo三根引线:正极、负极、PWM信号引线精确控制电机摇臂转动的角度(角度大小一般为0~180°,但越来越多的新伺服电机支持360°)、转速较直流电机慢、用于控制精确的动作、可直接使用a...
-
湖南集成伺服电动缸维修
IMB伺服电动缸性能参数表:产品系列IMB10IMB20IMB30IMB40IMB50IMB60IMB80丝杠导程mm20162032比较大推力N比较大速度mm/s比较大推力丝杠输入扭矩Nm滚珠丝杠额定动载KN5305平行缸体旋转惯量kg㎡10-4直线缸体旋转惯量kg㎡10-4每100mm旋转惯量kg㎡10-4比较大行程mm2500比较大输入转速rpm5000rpm4200rpm2750rpm1700rpm1350rpm1050rpm850rpm比较大加速度m/s10缸体重量(无电机)kg29每100mm行程重量kg15内部机械结构IMB系列----滚珠丝杠伺服电动缸100%连续工作制,...
-
国产伺服电动缸多少钱
额定负载时,电动机转速低于额定转速较多1.故障原因①电源电压过低;②面接法电机误接;③转子开焊或断裂;④转子局部线圈错接、接反;③修复电机绕组时增加匝数过多;⑤电机过载。2.故障排除①测量电源电压,设法改善;②纠正接法;③检查开焊和断点并修复;④查出误接处,予以改正;⑤恢复正确匝数;⑥减载。五、电动机空载电流不平衡,三相相差大1.故障原因①绕组首尾端接错;②电源电压不平衡;③绕组存在匝间短路、线圈反接等故障。2.故障排除①检查并纠正;②测量电源电压,设法消除不平衡;③消除绕组故障。八、电动机运行时响声不正常,有异响故障原因①轴承磨损或油内有砂粒等异物;②转子铁芯松动;③轴承缺油;④电源电压过高...
-
 云南附近哪里有伺服电动缸维修
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个很具代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切...
-
天津替代液压伺服电动缸修理
电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度定位,运动平稳,低噪音。所以可以应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接行业等。电动缸低成本维护电动缸在复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。液压缸和气缸的**佳替代品:电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。电动缸配置灵活性可以提供非常灵活的安装配置,全系列的安装组件:安装前法兰,后法兰,侧面法兰,尾部铰接,耳轴...
-
 江西生产伺服电动缸厂家供应
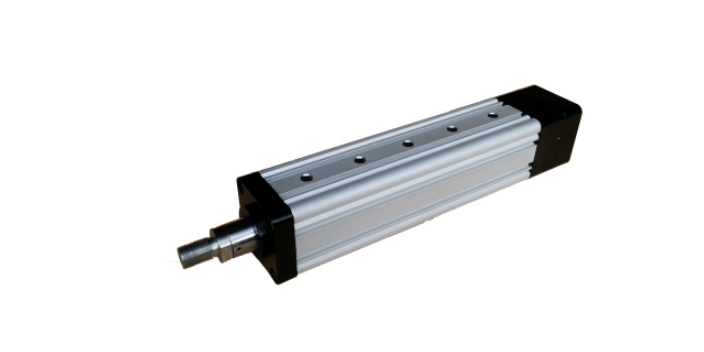
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式伺服电动缸:5-500KN(0-100%可调)行程:100-600mmMAX速度:130-220mm/s(0-100%可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。伺服电动缸缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、...
-
贵州哪里有伺服电动缸维修
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电...
-
陕西直销伺服电动缸
力姆泰克IMB系列伺服电动缸内含长寿命润滑脂,免维护向下翻动查看更多+力姆泰克伺服电动缸力姆泰克IMB系列伺服电动缸采用瑞士先进的伺服缸结构设计和进口散件国内组装,保证力姆泰克伺服电动缸在国内的**地位,精密磨制滚珠丝杠保证伺服缸整**置精度达到,闭环控制精度达到5um;比较大额定载荷达到35吨;速度达到1米/秒,可以100%连续工作;精密推力控制精度为5%,闭环控制精度为1%;精密控制速度,高性能高低速性能,高动态响应时间,高加速度,高刚性,抗冲击力;超长寿命,操作维护简单,噪音低。同步带平行伺服电动缸直线安装伺服电动缸六自由度平台**伺服缸可以在恶劣环境下无故障长期工作,并且实现**...
-
 青海国产伺服电动缸维修
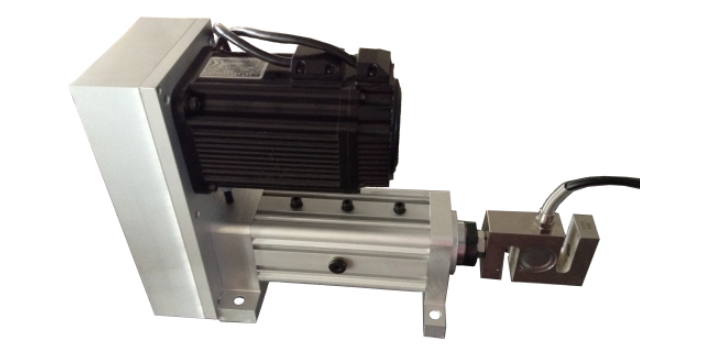
SKF高性能电缸_LEMC系列(滚柱电动缸)·直线装置·电机适配器·限位开关·电机和控制器采用***材料生产的LEMC可耐受为严苛的工业工况。防护等级IP54S(可按照客户要求提供IP65S防护等级).可提供行程100至600mm的尺寸为21的版本以及行程100至800mm的尺寸为30的版本。特点和优势·高效·采用SKF行星滚柱丝杠延长使用寿命·紧凑耐用的结构设计·带多种组合和选项的模块化概念·可适用于所有的电机品牌·智能型的可编程驱动系统技术参数:典型应用·木工机器·装配技术·测试设备·试验台·模拟器·伺服压力机·成型技术·气压成型·接缝技术·所有的程序应用...SKF高性能电缸_SR...
-
广西附近哪里有伺服电动缸平台
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的...
-
山西工业伺服电动缸按需定制
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的...
-
 福建工程伺服电动缸按需定制
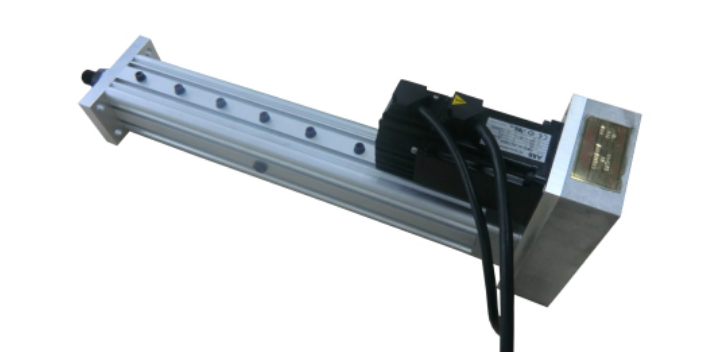
用新型工艺2年免加润滑油;噪音低至40分贝。非标定制,一件起订!广宏伺服电动缸性能!高精度小缸体推力大,运行稳定重复定位精度,安装方便,维护简单!为什么选择我们东莞市广宏自动化设备有限公司。拥有一群工作热诚及自动化经验丰富的专业人士组成的工作团队技术实力雄厚采用欧美、日本等行业的先进技术经验,阔键部位**部件均采用美国、德国、日本等行业有名品牌。经济实力雄厚拥有多名在欧美、日本等相关企业多年工作背景的技术骨干质量服务口碑利用多年积累的控制、传动经验与技能,可为客户提供***技术产品,品质技术产品诚信为本原则让自动化产品更好的服务于人类,成为各自动化设备制造企业的优先配套服务商服务与支持广...