新闻中心 - 苏州恩畅自动化科技有限公司
-
 重庆直销多自由度平台平台
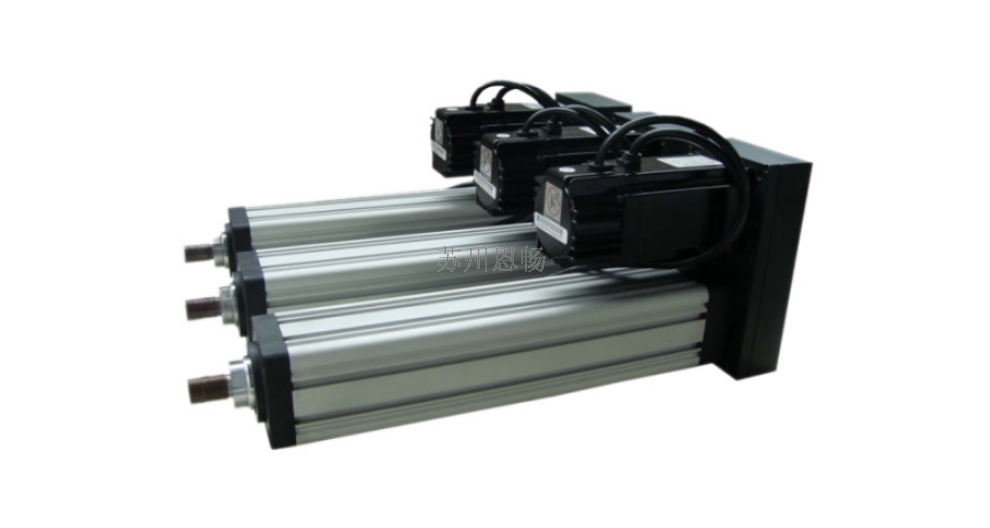
电动缸又称为伺服电动缸、电动执行器、工业机械手臂等,是将伺服电机的旋转运动转换成直线运动的电力驱动装置。电动缸作为伺服电机与丝杠一体化设计的模块化产品,被广泛应用于实验设备、设备、设备等领域,以及其他...
发布时间:2023.06.03 -
 吉林定制多自由度平台
输入神经网络算法进行处理,处理流程如图10所示。肌电数据收集完成后,训练集被分层神经网络的三层网络加工,如图6所示,首先对8个通道的原始肌电信号进行预处理,采用均方根rms均值来获得***信号,然后,...
-
 贵州比较好的多自由度平台市场
什么是六自由度平台呢?它其实是一个模拟设备,它可以在普通的环境下,利用这个平台来模拟飞机、汽车、船艇甚至火箭的飞行状态,帮助人们体验或适应它们。那么这个六自由度平台还有什么其他方面的知识吗?小编在这篇...
-
 天津制造多自由度平台检修
高性能作动器整个作动器系统的活塞杆经过精磨处理,是一个采用中空设计且带有硬铬镀层的钢构件。活塞部分材质为铜,缸体为钢,活塞杆前后两端均采用静压轴承设计。活塞杆和液压缸体之间采用有限间隙配合且没有活塞密...
-
 山东工业多自由度平台平台
为了对六自由度并联机器人进行实时控制,必须对其进行运动学分析与解算。运动学问题主要包括位置姿态、速度、加速度三个方面的正解和反解问题。本文只涉及位置姿态的正反解。1.正解:即顺向解,已知六自由度并联机...
-
 天津先进多自由度平台维修
六自由度气动平台关键部件为气压缸、气动电磁阀和空压机。其具有结构简单,耗电适中,价格低廉,无污染,动作响应速度快,工作可靠,便于维护,寿命长,适应温度范围广。缺点是动力较小、噪声大、平台运行速度不均匀...
-
 福建技术多自由度平台检修
其***优点是:1、能够对连续手势进行识别,并对手势力度进行识别;2、能够做出多自由度的手势,假手更加灵巧。附图说明图1是本发明假手安装示意图;图2是手腕结构示意图;图3是锥齿轮组机构结构示意图;图4...
-
广西集成多自由度平台设备制造
什么是六自由度平台呢?它其实是一个模拟设备,它可以在普通的环境下,利用这个平台来模拟飞机、汽车、船艇甚至火箭的飞行状态,帮助人们体验或适应它们。那么这个六自由度平台还有什么其他方面的知识吗?小编在这篇...
-
 河北进口配件多自由度平台定制
滚珠丝杠副一般是用世界高水平的机械设备连贯生产出来的,特别是在研削、组装、检查各工序的工厂环境方面,对温度、湿度进行了严格的控制,由于完善的品质管理体制使精度得以充分保证。滚珠丝杠副由于是利用滚珠运动...
-
 河南技术多自由度平台市场
六自由度并联机器人的结构由上下两个平台,中间6个伸缩缸以及上下各6个虎克铰(或球铰)组成6-6形机构,称为Stewart平台。其中下平台固定,下平台与上平台通过6个伸缩缸及虎克铰连接,虎克铰或球铰位于...
-
浙江设计多自由度平台设备制造
六自由度并联机器人的结构由上下两个平台,中间6个伸缩缸以及上下各6个虎克铰(或球铰)组成6-6形机构,称为Stewart平台。其中下平台固定,下平台与上平台通过6个伸缩缸及虎克铰连接,虎克铰或球铰位于...
-
 广东开发多自由度平台市场
系统控制软件运动控制计算机的软件包括运动控制软件和逻辑控制软件,可以通过简单的与电脑相连从而进行控制。对于搭建娱乐所用的多自由度平台,可以通过购买游戏(游戏软件)的方式,捕捉游戏体验者的动作,从而把动...