新闻中心 - 苏州恩畅自动化科技有限公司
-
 天津工程伺服电动缸市场
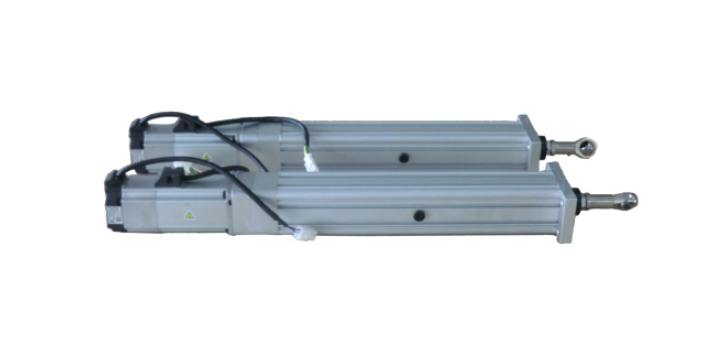
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的...
发布时间:2025.10.07 -
 江苏伺服电动缸厂家供应
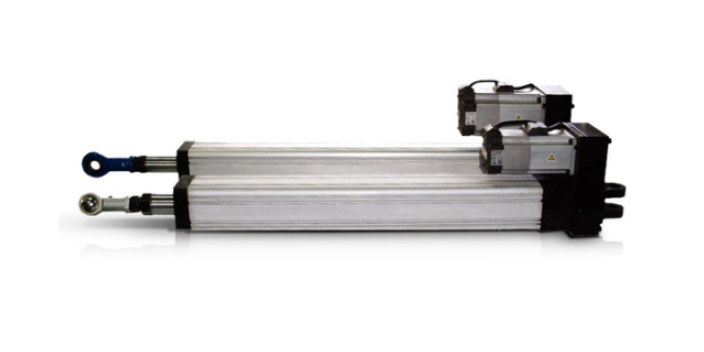
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率大约3...
-
 吉林附近哪里有伺服电动缸修理
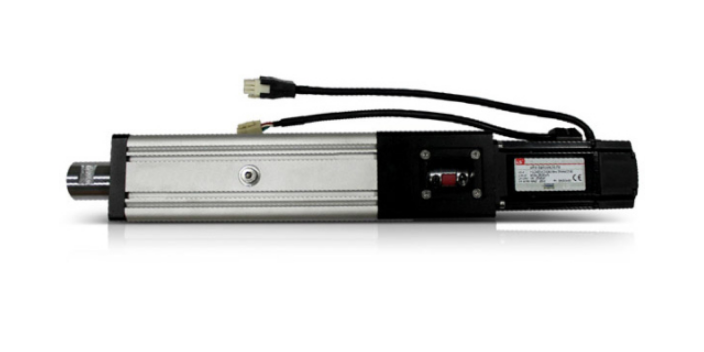
苏州恩畅自动化设备有限公司致力于伺服电动缸及电动伺服系统的研发与生产,其生产的伺服电动缸以其出色的省能源特性,为企业节约了大量的运营成本,同时也为环保事业做出了积极贡献。在当今社会,节能减排已成为企业...
-
 天津哪里有多自由度平台设备制造
六自由度平台早是在1965年由英国工程师Stewart设计提出的概念,属于并联机构,初主要是用作训练飞机驾驶员的飞行模拟器。1978年Hunt教授利用并联机构相具有结构刚度大、承载能力强、位置精度高、...
-
 广州制造多自由度平台维修
多自由度平台并联机器人的结构由上下两个平台,中间6个伸缩缸以及上下各6个虎克铰(或球铰)组成6-6形机构,称为Stewart平台。其中下平台固定,下平台与上平台通过6个伸缩缸及虎克铰连接,虎克铰或球铰...
-
 江苏国内多自由度平台维修
六自由度平台实现了部分或者完全替代市场上原有的液压平台,由于使用了电动控制,省略了液压泵站、配管等周围设备,简化了整个装置,除去了由于使用液压油而产生的跑、冒、滴、漏等现象,免去了液压油的污染。六自由...
-
上海工业伺服电动缸设备制造
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而...
-
 江西直销伺服电动缸按需定制
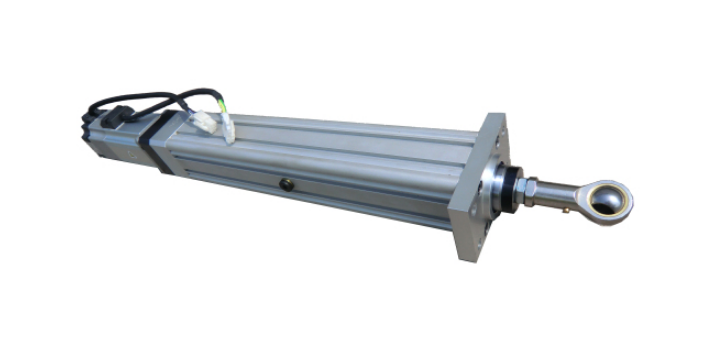
伺服电动缸液压缸气动缸安装所有点操作都使用简单的连线,与其它电子控制部件直接兼容需要油管,过滤装置和泵等。必须密切关注部件的兼容性。需要气管、过滤装置和泵等。精确定位经济,重复性好(可达?.01),具...
-
 安徽国产伺服电动缸维修
力姆泰克IMB系列伺服电动缸内含长寿命润滑脂,免维护向下翻动查看更多+力姆泰克伺服电动缸力姆泰克IMB系列伺服电动缸采用瑞士先进的伺服缸结构设计和进口散件国内组装,保证力姆泰克伺服电动缸在国内的**地...
-
湖南非标多自由度平台费用
控制单元电路板控制多通道肌电阵列电极袖套采集表面肌电信号后储存至控制单元电路板并上传至数据处理器;(s3)数据处理器接收表面肌电信号并输入神经网络算法生成手势预测模型;(s4)使用者穿戴上残肢接受腔,...
-
 苏州国产多自由度平台平台
多自由度平台关键部件为电动缸、减速机、伺服电机、伺服电机驱动器、ACB系列运动控制卡等,一般有三自由度和六自由度两种。动力大小次于液压平台。其具有响应速度快,灵敏度高,控制精确,结构简单,可靠性高,噪...
-
 广西哪里有多自由度平台按需定制
当多自由度平台的某个电动缸超过其运动范围时,必须有限位系统检测到这一问题,即刻将限位信号反馈至上位控制系统,系统发出警报,并执行相应保护措施。当多自由度平台出现超载警报、电池警报、编码器通信警报、振动...