-
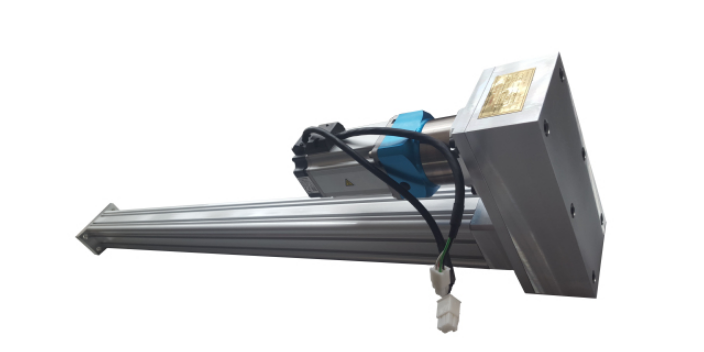
 安徽设计伺服电动缸检修
发布时间:2024.04.08
KUD系列伺服压机产品优点由于控制方便、环境适应性强、综合使用成本低等特点正***使用各行业客户应用场景。伺服压机在汽车整车厂、零部件(压装、铆接、点焊工艺等)、航空航天、**科研、3C电子等行...
-
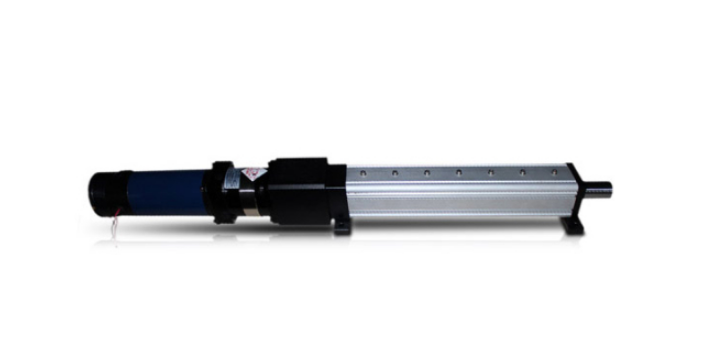 江西伺服电动缸与气缸的比较
发布时间:2024.04.06
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执...
-
 湖南集成伺服电动缸多少钱
发布时间:2024.04.06
随着自动化生产的不断改进,伺服电动缸也应运而生。伺服电动缸的出现完美的替代了市场上原来的液压缸和气缸。伺服电动缸可以说是液压缸和气缸的比较好替代品,并且实现环境更环保,更节能,更干净的优点,很容...
-
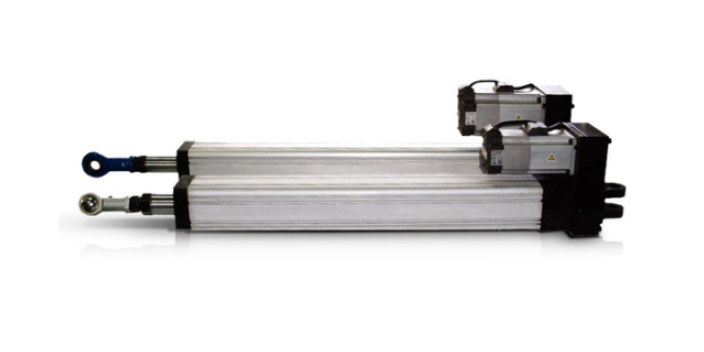 山东先进伺服电动缸多少钱
发布时间:2024.04.05
柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控...
-
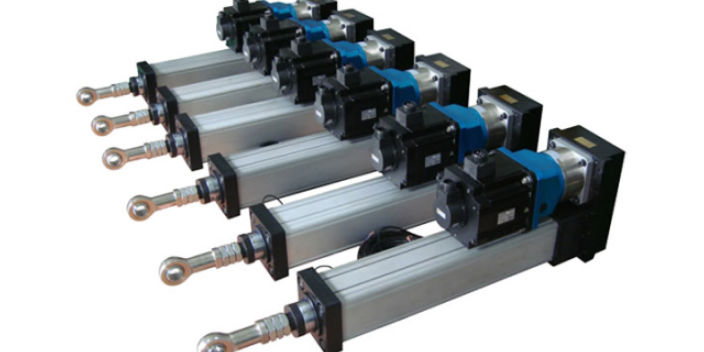 天津力姆泰克伺服电动缸
发布时间:2024.04.05
跟踪焊缝自动焊接,要求所设计的机器人应该结构紧凑、移动灵活且工作稳定.文中针对狭窄空间特点,开发了一种小型移动焊接机器人,根据机器人各结构的运动特点,运用模块化设计方法,把机器人机构分为轮式...
-
 上海伺服电动缸可用于顶料用吗
发布时间:2024.04.04
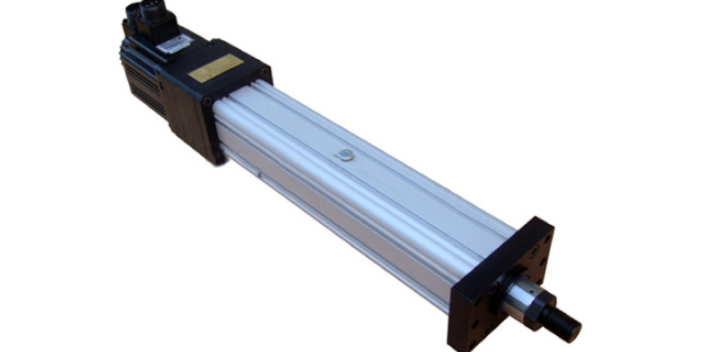
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是...
-
 苏州1000w伺服电动缸多少钱
发布时间:2024.04.04
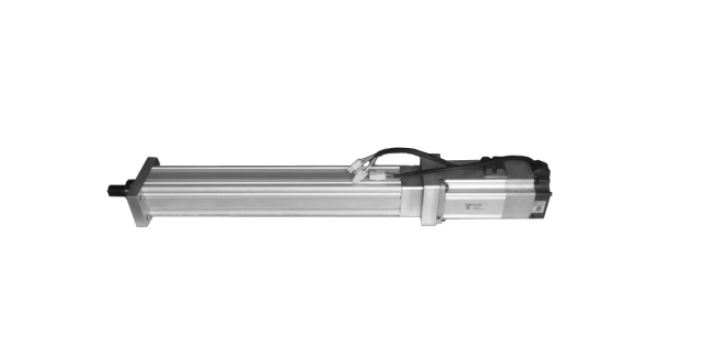
轴类焊接机器人工作站由弧焊机器人、焊接电源、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。该工作站用于以转轴为基体(上置若干悬臂)的各类工件的焊接,在同一工作站内通过使用不同的夹具可实...
-
 安徽moog伺服电动缸
发布时间:2024.04.04
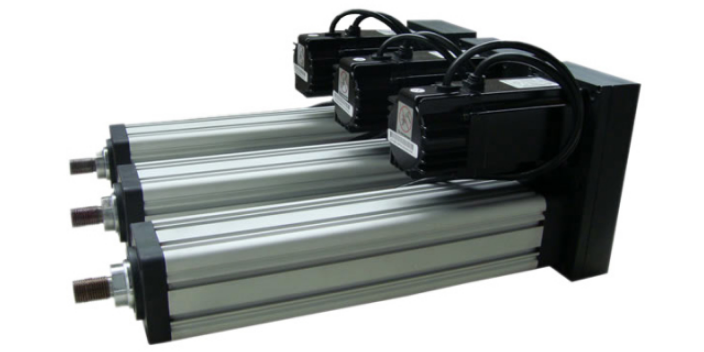
DG型电动缸是一种将电动机的旋转运动转变为直线往复运动的电力驱动装置。可用于各种简单或复杂的工艺流程中做为执行机械使用,以实现远距离控制、集中控制或自动控制。该产品的特点:1、精选**电机,启动...
-
 福建整套伺服电动缸生产企业
发布时间:2024.04.04
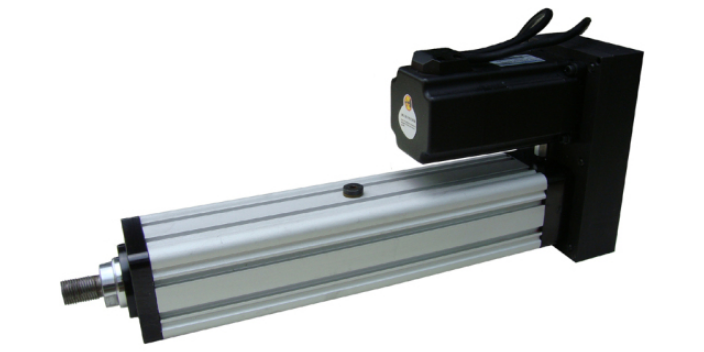
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性...
-
 福建微型伺服电动缸订购
发布时间:2024.04.03
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器...
-
河北高温伺服电动缸
发布时间:2024.04.03
具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例**是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例...
-
 上海电动推杆伺服电动缸
发布时间:2024.04.02
运行轨迹更加贴近示教的轨迹。焊接机器人特点编辑点焊对焊接机器人的要求不是很高。因为点焊只需点位控制,至于焊钳在点与点之间的移动轨迹没有严格要求,这也是机器人**早只能用于点焊的原因。点焊用机...
-
天津伺服电动缸视频
发布时间:2024.04.02
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率...
-
江西伺服电动缸有驱动器吗
发布时间:2024.04.02
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是...
-
 浙江伺服电动缸动作控制
发布时间:2024.04.02
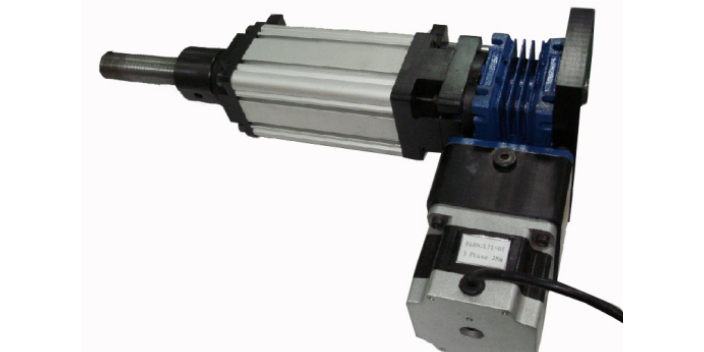
3)MPC08SP运动控制卡发送指令脉冲控制伺服系统产生旋转运动;(4)伺服电机驱动电动缸产生直线运动;(5)电动缸挤压工件产生形变,启牌伺服电动缸,使工件被挤压端产生压力,压力值通过压力传感器...
-
 天津伺服电动缸模组
发布时间:2024.04.01
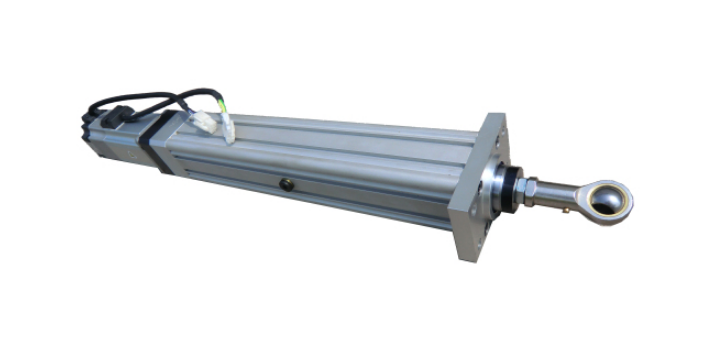
SKF高性能电缸_LEMC系列(滚柱电动缸)·直线装置·电机适配器·限位开关·电机和控制器采用***材料生产的LEMC可耐受为严苛的工业工况。防护等级IP54S(可按照客户要求提供IP65S防护...
-
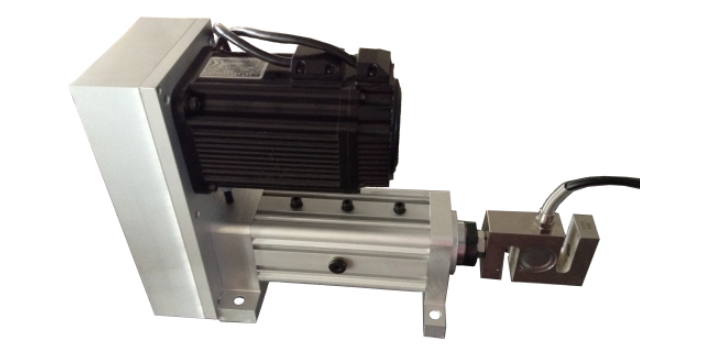 安徽伺服电动缸厂商
发布时间:2024.04.01
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率...
-
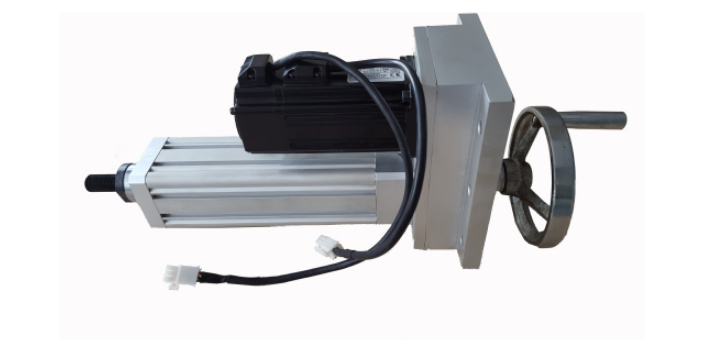 广东哪里有伺服电动缸厂家供应
发布时间:2024.04.01
用新型工艺2年免加润滑油;噪音低至40分贝。非标定制,一件起订!广宏伺服电动缸性能!高精度小缸体推力大,运行稳定重复定位精度,安装方便,维护简单!为什么选择我们东莞市广宏自动化设备有限公司。拥有...
-
苏州伺服电动缸深圳
发布时间:2024.04.01
伺服电动缸在运行时要考虑摩擦力对于伺服电动缸来讲,首先要考虑的就是磨擦力,简单来讲,它在伺服系统中,其实也就是会直接的就影响我们系统的一个动态响应以及其控制精度和稳定性等。所以对伺服电动缸进行设...
-
山东防爆伺服电动缸怎样控制
发布时间:2024.04.01
2)提高劳动生产率;3)改善工人劳动强度,可在有害环境下工作;4)降低了对工人操作技术的要求;5)缩短了产品改型换代的准备周期,减少相应的设备投资。因此,在各行各业已得到了***的应用。焊接机...
-
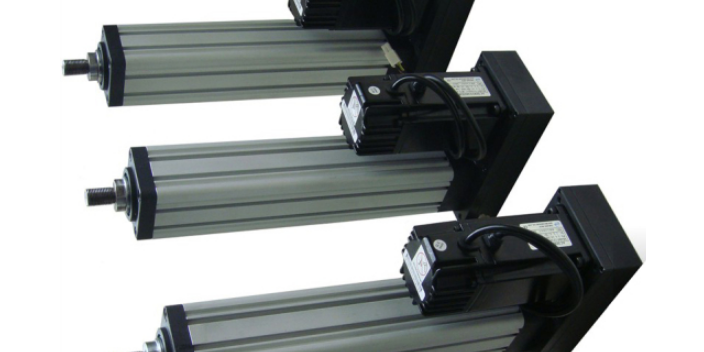 苏州高精密伺服电动缸
发布时间:2024.04.01
电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度定位,运动平稳,低噪音。所以可以应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接...
-
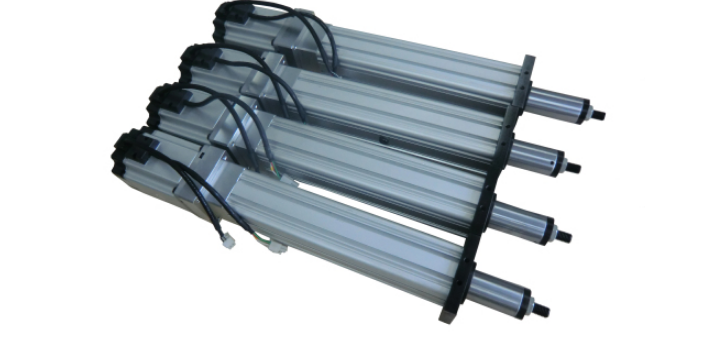 浙江伺服电动缸的运用
发布时间:2024.03.30
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性...
-
河北直线式伺服电动缸原理
发布时间:2024.03.30
三相交流伺服电动机应用广,但通过长期运行后,会发生各种故障,及时判断故障原因,进行相应处理,是防止故障扩大,保证设备正常运行的一项重要的工作。一、通电后电动机不能转动,但无异响,也无异味和冒烟。1.故...
-
浙江附近哪里有伺服电动缸厂家报价
发布时间:2024.03.30
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性...
-
天津和利时伺服电动缸
发布时间:2024.03.30
一般适用于负载较小的机器人,用于电弧焊、切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。拉杆与下臂组成一个平行四边形的两条边。故而得名。早期开发的平行四边形机器人工作空间比较小(局限于机...
-
北京伺服电动缸工作动画视频
发布时间:2024.03.30
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是...
-
辽宁比较好的伺服电动缸厂家供应
发布时间:2024.03.30
保证产品焊接后不变形,通过调整焊接规范和机器人焊接姿态,保证产品焊缝质量好,焊缝美观,特别对于密封性要求高的不锈钢气室,焊接后保证气室气体不泄露。通过设置控制系统中的品种选择参数并更换工作夹具,...
-
工程伺服电动缸多少钱
发布时间:2024.03.29
模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作...
-
江苏工程伺服电动缸市场
发布时间:2024.03.29
IMB伺服电动缸性能参数表:产品系列IMB10IMB20IMB30IMB40IMB50IMB60IMB80丝杠导程mm20162032比较大推力N比较大速度mm/s比较大推力丝杠输入扭矩Nm滚珠...
-
广东工程伺服电动缸检修
发布时间:2024.03.29
具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例**是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例...