标签列表 - 上海纬控教育科技有限公司
-
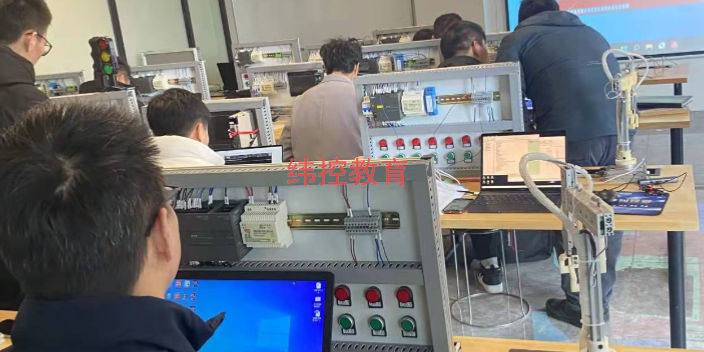 金山区西门子200Smart PLC课程实训基地
程序控制指令(1)跳转(JMP)与标签指令(LABEL)没有执行跳转指令时,各个程序段按从上到下的先后顺序执行,这种执行方式称为线性扫描。JMP跳转指令止程序的线性扫描跳转到指令中的地址标签所在的目的地址。跳转时不执行跳转指令与标签之间的程序,跳到目的地址后,程序继续按线性扫描的方式顺序执行。跳转指令可以往前跳,也可以往后跳。只能在同一个代码块内跳转,即跳转指令与对应的跳转目的地址应在同一个代码块内。在一个块内,同一个跳转目的地址只能出现一次。三菱fx3u系列的plc的编程软件是GX Works2。金山区西门子200Smart PLC课程实训基地课程异步通信与同步通信:同步通信是一种连续串行传...
发布时间:2024.08.24 -
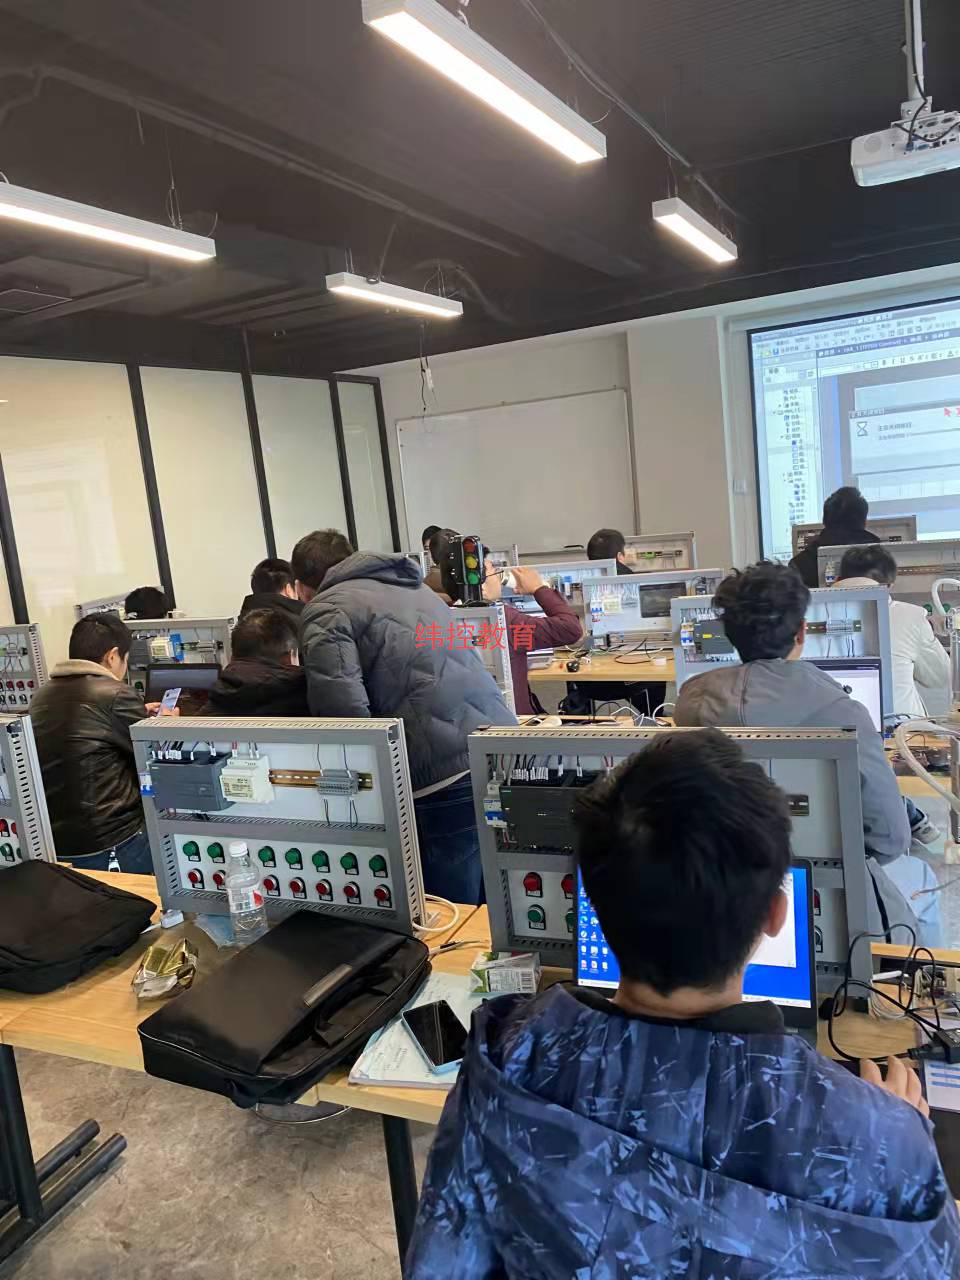 台州基础电工课程机构
(1)标志存储器(M):标志存储器,用作内部控制继电器来存储操作的中间状态或其他控制信息。可以按位、字节、字或双字来存取M区数据。(2)特殊存储器(SM):它提供了在CPU和用户程序之间传递信息的一种方法。可以使用这些位来选择和控制CPU的某些特殊功能。(3)变量存储器(V):它用来存储程序执行过程中控制逻辑操作的中间结果,也可以用它来存储与过程或任务相关的其他数据。(4)定时器存储器(T):用于时间累计。(5)计数器存储器(C):计数器用来累计其计数脉冲上升沿的次数。计数器位用来描述计数器的触点的状态。台达变频器采用的是MODBUS通讯协议,可采用RTU模式传送数据,RTU方式的数据格式。台...
-
 松江区PLC课程实训基地
计数器指令使用说明①计数器指令由一个16位预置值寄存器、一个16位当前值寄存器和1位状态位组成。预置值寄存器用来存储预置值;当前值寄存器用于存储计数器开始计数后任一时刻的刷新次数;状态位反映计数器触点的状态。②加计数器、减计数器和加/减计数器的编号范围相同,由于每个计数器都有一个当前值,因此不能将同一计数器编号分配给多个计数器。③计数器计数范围为0~32767。计数器有两种寻址类型:Word(字)和Bit(位)。计数器编号可同时用于表示该计数器的当前值和计数器位。④计数器可以通过系统块设置计数器的断电保持范围。与其他小型PLC不同,使用S7-1200PLC的高数 计数器完成计数功能,主要的功能...
-
 台州台达PLC课程哪家好
PLC是采用“顺序扫描,不断循环”的方式进行工作的。即在PLC运行时,CPU根据用户按控制要求编制好并存于用户存储器中的程序,按指令步序号(或地址号)作周期性循环扫描,如无跳转指令,则从**条指令开始逐条顺序执行用户程序,直至程序结束,然后重新返回**条指令,开始下一轮新的扫描,在每次扫描过程中,还要完成对输入信号的采样和对输出状态的刷新等工作。1、输入采样阶段在输入采样阶段,PLC控制器以扫描方式依次地读入所有输入状态和数据,并将它们存入I/O映象区中的相应得单元内。输入采样结束后,转入用户程序执行和输出刷新阶段。2、用户程序执行阶段在用户程序执行阶段,PLC控制器总是按由上而下的顺序依次地...
-
松江区三菱PLC课程哪家好
G120组态调试在完成TIAStartdriveV15SP1的安装后,在电脑桌面不会生成一个快捷方式,但是我们打开博图V15软件点击添加新设备时,就会发现多了一个“驱动”选项,StartdriveV15,在TIA博途统一的工程平台上实现SINAMICS驱动设备的系统组态、参数设置、调试和诊断,G120变频器就是在这种环境下进行的参数配置和调试,并且SINAMICSStartdriveV15软件适用于所有驱动装置和控制器的工程组态平台,*主要新增集成驱动诊断的功能,无缝集成到SIMATIC自动化解决方案,既能高效的解决组态出现的错误,以及正确的解决方案,同时还能高效的诊断出通讯过程出现的故障和错...
-
 信捷PLC课程学习
G120组态调试在完成TIAStartdriveV15SP1的安装后,在电脑桌面不会生成一个快捷方式,但是我们打开博图V15软件点击添加新设备时,就会发现多了一个“驱动”选项,StartdriveV15,在TIA博途统一的工程平台上实现SINAMICS驱动设备的系统组态、参数设置、调试和诊断,G120变频器就是在这种环境下进行的参数配置和调试,并且SINAMICSStartdriveV15软件适用于所有驱动装置和控制器的工程组态平台,*主要新增集成驱动诊断的功能,无缝集成到SIMATIC自动化解决方案,既能高效的解决组态出现的错误,以及正确的解决方案,同时还能高效的诊断出通讯过程出现的故障和错...
-
 浙江基础电工课程实训基地
程序控制指令(1)跳转(JMP)与标签指令(LABEL)没有执行跳转指令时,各个程序段按从上到下的先后顺序执行,这种执行方式称为线性扫描。JMP跳转指令止程序的线性扫描跳转到指令中的地址标签所在的目的地址。跳转时不执行跳转指令与标签之间的程序,跳到目的地址后,程序继续按线性扫描的方式顺序执行。跳转指令可以往前跳,也可以往后跳。只能在同一个代码块内跳转,即跳转指令与对应的跳转目的地址应在同一个代码块内。在一个块内,同一个跳转目的地址只能出现一次。西门子1200PLC中函数FC是用户编写的程序块,是不带存储区的代码块。浙江基础电工课程实训基地课程S7-1200PLC提供3中计数器:加计数器(CTU...
-
青浦区信捷PLC课程咨询
PLC是采用“顺序扫描,不断循环”的方式进行工作的。即在PLC运行时,CPU根据用户按控制要求编制好并存于用户存储器中的程序,按指令步序号(或地址号)作周期性循环扫描,如无跳转指令,则从**条指令开始逐条顺序执行用户程序,直至程序结束,然后重新返回**条指令,开始下一轮新的扫描,在每次扫描过程中,还要完成对输入信号的采样和对输出状态的刷新等工作。1、输入采样阶段在输入采样阶段,PLC控制器以扫描方式依次地读入所有输入状态和数据,并将它们存入I/O映象区中的相应得单元内。输入采样结束后,转入用户程序执行和输出刷新阶段。2、用户程序执行阶段在用户程序执行阶段,PLC控制器总是按由上而下的顺序依次地...
-
 浙江电气制图课程费用
3、硬件配套齐全,用户使用方便,适应性强PLC产品已经标准化、系列化、模块化,配备有品种齐全的各种硬件装置供用户选用,用户能灵活方便地进行系统配置,组成不同功能、不同规模的系统。PLC的安装接线也很方便,一般用接线端子连接外部接线。PLC有较强的带负载能力,可以直接驱动一般的电磁阀和小型交流接触器。 4、可靠性高,抗干扰能力强 传统的继电器控制系统使用了大量的中间继电器、时间继电器,由于触点接触不良,容易出现故障。PLC用软件代替大量的中间继电器和时间继电器,*剩下与输入和输出有关的少量硬件元件,接线可减少到继电器控制系统的1/10-1/100,因触点接触不良造成的故障大为减少。...
-
青浦区信捷PLC课程价格
工业视觉课程是一门专注于工业领域中视觉技术应用的学科。这门课程通常涵盖以下几个重要方面:机器视觉基础:包括成像原理、光学知识、图像采集设备(如相机、镜头)的工作原理和选型。例如,学习不同类型相机(如面阵相机、线阵相机)在不同工业场景中的应用特点。图像处理技术:如图像增强、滤波、边缘检测、形态学处理等方法。以汽车零部件的缺陷检测为例,讲解如何通过图像处理技术识别微小的瑕疵。特征提取与模式识别:介绍如何从图像中提取有用的特征,并运用模式识别算法进行分类和识别。比如在电子芯片制造中,通过特征提取识别芯片上的缺陷类型。在程序下载到plc之前需要转换,转换的过程也就是程序自检的过程。青浦区信捷PLC课程...
-
青浦区单片机课程机构
SIMATICS7-1200中的编程由下述部分组成:(1)循环数据交换–SINA_POS(FB284),SINA_SPEED(FB285)此功能块实现PLC与SINAMICS驱动器的命令及状态周期性通讯,如电机的运行命令、位置及速度设定点等或接收驱动器的状态及速度实际值等。(2)非周期性通讯的参数获取–SINA_PARA(FB286):此功能块实现PLC读取SINAMICS驱动器的参数访问,如读取或写入数据块参数等。安装StartDrive软件后,在博途软件中会自动安装驱动库文件,可以直接在官网下载软件。 西门子1200/1500数学函数指令包括运算指令、浮点数函数运算指令和逻辑运...
-
 宝山区工业视觉课程学习
CPU 1215C (DC/DC/RLY)的数字量输出端子的接线CPU1215C的数字量输出有两种形式,一种是24V直流输出(即晶体管输出),标注为“CPU1215C DC/DC/DC”。一个“DC”表示供电电源电压为24V DC;第二个“DC”表示输入端的电源电压为24V DC;第三个“DC”表示输出为24V DC,在CPU的输出点接线端子旁边印有“24V DC OUTPUTS”的字样,含义是晶体管输出:另一种是继电器输出,标注为“CPU1215C(AC/DC/RLY)”,“AC”表示供电电源电压为120-240VAC,通常用 220V AC,“DC”表示输入端的电源电压为24V DC,“R...
-
浙江西门子1200/1500 PLC课程机构
PLC具有以下鲜明的特点: 1、使用方便,编程简单 采用简明的梯形图、逻辑图或语句表等编程语言,而无需计算机知识,因此系统开发周期短,现场调试容易。另外,可在线修改程序,改变控制方案而不拆动硬件。 2、功能强,性能价格比高 一台小型PLC内有成百上千个可供用户使用的编程元件,有很强的功能,可以实现非常复杂的控制功能。它与相同功能的继电器系统相比,具有很高的性能价格比。PLC可以通过通信联网,实现分散控制,集中管理。西门子1200plc“指令单位”是指使负载移动的位置数据的小单位。浙江西门子1200/1500 PLC课程机构课程USS 指令可控制支持通用串行接口 (USS) 的电...
-
青浦区课程学习
梯形图编程注意事项如下 (1)梯形图按自上而下、从左到右的顺序排列。程序按从左到右、从上到下的顺序执行。每个线圈(或方框)为一个逻辑行,即一层阶梯。每一逻辑行开始于左母线,然后是触点的连接,**终止于线圈(或方框)(2)在梯形图中,每个继电器均为存储器中的一位,称“软继电器”。当存储器状态为“1”时,表示该继电器线圈得电,其常开触点闭合或常闭触点断开。(3)梯形图两端的母线并非实际电源的两端,而是“概念”电流,即能流。能流只能从左到右流动。(4)在梯形图中,前面所有继电器线圈为一个逻辑执行结果,被后面逻辑操作利用。(5)在梯形图中,除了输入继电器没有线圈,只有触点外,其他继电器既有线...
-
浙江单片机课程实训基地
S7通信S7-1200CPU与其他S7-300/400plc/1200/1500CPU通信可采用多种通信方式,但*常用的、*简单的还是S7通信。S7-1200CPU进行S7通信时,需要在客户端侧调用PUT/GET指令。“PUT”指令用于将数据写入到伙伴CPU,“GE指令用于从伙伴CPU读取数据。进行S7通信需要使用组态的S7连接进行数据交换,S7连接可在单端组态或双端组态:(1)单端组态单端组态的S7连接,只需要在通信发起方(S7通信客户端)组态一个连接到伙伴方的S7连接定的S7连接。伙伴方(S7通信服务器)无需组态S7连接。(2)双端组态双端组态的S7连接,需要在通信双方都进行连接组态。西门...
-
江苏信捷PLC课程哪家好
异步通信与同步通信:同步通信是一种连续串行传送数据的通信方式,一次通信只传送一帧信息。这里的信息帧与异步通信中的字符帧不同,通常含有若干个数据字符。它们均由同步字符、数据字符和校验字符(CRC)组成。其中同步字符位于帧开头,用于确认数据字符的开始。数据字符在同步字符之后,个数没有限制,由所需传输的数据块长度来决定;校验字符有1到2个,用于接收端对接收到的字符序列进行正确性的校验。同步通信的缺点是要求发送时钟和接收时钟保持严格的同步。异步通信异步通信中,在异步通信中有两个比较重要的指标:字符帧格式和波特率。数据通常以字符或者字节为单位组成字符帧传送。字符帧由发送端逐帧发送,通过传输线被接收设备逐...
-
西门子300/400 PLC课程哪家好
V90PN的基本定位(EPOS)是一个非常重要的功能,用于驱动的位置控制。它可用于直线轴或旋转轴的**及相对定位,博途软件库文件中的“SINA_POS”功能模块可用于SINAMICSS/G/V系统驱动器的基本定位控制。此外,需要在V90的V-Assist软件中将控制模式设置为“基本定位(EPOS)”模式,**基本定位器,并选择西门子标准111报文。闭环位置控制器包含下述部分:•实际位置值准备(包括测量输入评价及寻找参考点)•位置控制器(包括限制、适配、预控制计算)•监控(静止,定位及动态跟踪误差监控)基本位置控制器还可实现下述功能:机械系统:•齿轮间隙补偿•模态轴•位置跟踪/限制•速度/加速度...
-
基础电工课程费用
PLC具有以下鲜明的特点: 1、使用方便,编程简单 采用简明的梯形图、逻辑图或语句表等编程语言,而无需计算机知识,因此系统开发周期短,现场调试容易。另外,可在线修改程序,改变控制方案而不拆动硬件。 2、功能强,性能价格比高 一台小型PLC内有成百上千个可供用户使用的编程元件,有很强的功能,可以实现非常复杂的控制功能。它与相同功能的继电器系统相比,具有很高的性能价格比。PLC可以通过通信联网,实现分散控制,集中管理。三菱FX5UPLC的MODBUS串行通讯功能通过一台主站。基础电工课程费用课程 电气制图课程是电气相关专业的重要基础课程,旨在培养学生掌握电气制图的规范、方...
-
台州基础电工课程咨询
USS_Drive_Control指令通过创建请求消息和解释驱动器响应消息与驱动器交换数据。每个驱动器应使用一个单独的函数块,但与一个USS网络和PtP通信端口相关的所有USS函数必须使用同一个背景数据块。必须在放置**个USS_Drive_Control指令时创建DB名称,然后引用初次指令使用时创建的DB。STEP7会在插入指令时自动创建该DB。只能从主程序的循环OB调用USS_Drive_Control,**执行USS_Drive_Control时,将在背景数据块中初始化由USS地址参数DRIVE指示的驱动器。完成初始化后,随后执行USS_Port_Scan 即可开始与驱动器通信。S7-2...
-
 青浦区电工课程培训机构
CPU 1215C (DC/DC/RLY)的数字量输出端子的接线CPU1215C的数字量输出有两种形式,一种是24V直流输出(即晶体管输出),标注为“CPU1215C DC/DC/DC”。一个“DC”表示供电电源电压为24V DC;第二个“DC”表示输入端的电源电压为24V DC;第三个“DC”表示输出为24V DC,在CPU的输出点接线端子旁边印有“24V DC OUTPUTS”的字样,含义是晶体管输出:另一种是继电器输出,标注为“CPU1215C(AC/DC/RLY)”,“AC”表示供电电源电压为120-240VAC,通常用 220V AC,“DC”表示输入端的电源电压为24V DC,“R...
-
闵行区课程中心
串口通信模块和通信板S7-1200PLC有两个串口通信模块CM1241RS232,CM1241RS422/485和一个通信板CB1241RS485。串口通信模块CM1241安装在S7-1200CPU模块或其他通信模块的左侧,通信板CB1241安装在S7-1200CPU的正面插槽中。S7-1200CPU*多可连接3个通信模块和一个通信板,当S7-1200PLC使用3个串口通信模块CM1241(类型不限)和一和通信板CM1241时,总共可提供4个串行通信接口。S7-1200PLC串口通信模块和通信板有以下特点:●端口与内部电路隔离;●支持点对点协议;●通过点对点通信处理器指令进行组态和编程;●通过...
-
 宝山区西门子1200/1500 PLC课程咨询
(6)高速计数器(HC):用来累计比CPU的扫描速率更快的事件。当前值为32位有符号整数。(7)累加器(AC0~AC3):32位,可以按字节、字和双字来访问累加器中的数据。按字节、字只能访问累加器的低8位或低16位。常用于向子程序传递参数和从子程序返回参数,或用来临时保存中间的运算结果。(8)局部存储器(L):各POU都有自己的64字节的局部存储器,**在它被创建的POU中有效。作为暂时存储器,或给子程序传递参数。(9)顺序控制继电器(S):用于顺序控制编程,实现控制程序的逻辑分段。可以按位、字节、字或双字访问S存储器。三菱PLC内部软元件:PLC在软件设计中需要各种各样的逻辑器件和运算器件,...
-
 宝山区视觉课程
G120变频器简介西门子变频器G120作为MM4系列变频器的升级版本,具有强大的功能,具有MM4系列变频器特有的功能之外同时还新增了额外的新功能,例如:宏功能、通信向导调试,可以帮助用户节省调试时间,提高工程实施的效率。用户在对西门子变频器G120调试时,可以通过操作面板、STARTER、博图向导进行设定参数,监控工作过程中的参数等,新系列的西门子g120变频器采用了模块化的结构(功率模块加控制单元和bop),并且在功能上作了许多创新,例如:安全保护(集成的安全保护功能),通讯能力和能量回馈功能等。随着变频器型号的变化(外形尺寸从FSA到FSF),变频器适合于0.37kw到90kw范围内的变频...
-
 金山区西门子300/400 PLC课程培训机构
计数器指令使用说明①计数器指令由一个16位预置值寄存器、一个16位当前值寄存器和1位状态位组成。预置值寄存器用来存储预置值;当前值寄存器用于存储计数器开始计数后任一时刻的刷新次数;状态位反映计数器触点的状态。②加计数器、减计数器和加/减计数器的编号范围相同,由于每个计数器都有一个当前值,因此不能将同一计数器编号分配给多个计数器。③计数器计数范围为0~32767。计数器有两种寻址类型:Word(字)和Bit(位)。计数器编号可同时用于表示该计数器的当前值和计数器位。④计数器可以通过系统块设置计数器的断电保持范围。西门子1200PLC中函数FC是用户编写的程序块,是不带存储区的代码块。金山区西门子...
-
电气制图课程中心
SIMATICS7-1200中的编程由下述部分组成:(1)循环数据交换–SINA_POS(FB284),SINA_SPEED(FB285)此功能块实现PLC与SINAMICS驱动器的命令及状态周期性通讯,如电机的运行命令、位置及速度设定点等或接收驱动器的状态及速度实际值等。(2)非周期性通讯的参数获取–SINA_PARA(FB286):此功能块实现PLC读取SINAMICS驱动器的参数访问,如读取或写入数据块参数等。安装StartDrive软件后,在博途软件中会自动安装驱动库文件,可以直接在官网下载软件。 西门子Plc编程,零基础学习,老师手把手教学。电气制图课程中心课程Modbu...
-
闵行区西门子1200/1500 PLC课程多少钱
PLC的继电器输入虽然响应慢,但其驱动能力强,一般为2A,这是继电器型输出PLC的一个重要优点。一些特殊型号的PLC,如西门子LOGO的某些型号驱动能力可达5A或10A,能直接驱动接触器。继电器型输出的PLC对于一般的误接线,通常不会引起PLC内部器件的烧毁(高于交流220V的电压是不允许的)。晶体管输出的PLC输出电流0.5A(西门子有的型号的PLC输出电流为0.75A),可见晶体管输出的驱动能力小。此外,晶体管输出的PLC对于一般的误接线,可能会引起PLC内部器件的烧毁,所以要特别注意。 与其他小型PLC不同,使用S7-1200PLC的高数 计数器完成计数功能,主要的功...
-
上海台达PLC课程多少钱
G120变频器简介西门子变频器G120作为MM4系列变频器的升级版本,具有强大的功能,具有MM4系列变频器特有的功能之外同时还新增了额外的新功能,例如:宏功能、通信向导调试,可以帮助用户节省调试时间,提高工程实施的效率。用户在对西门子变频器G120调试时,可以通过操作面板、STARTER、博图向导进行设定参数,监控工作过程中的参数等,新系列的西门子g120变频器采用了模块化的结构(功率模块加控制单元和bop),并且在功能上作了许多创新,例如:安全保护(集成的安全保护功能),通讯能力和能量回馈功能等。随着变频器型号的变化(外形尺寸从FSA到FSF),变频器适合于0.37kw到90kw范围内的变频...
-
台州西门子PLC课程实训基地
SIMATICS7-1200中的编程由下述部分组成:(1)循环数据交换–SINA_POS(FB284),SINA_SPEED(FB285)此功能块实现PLC与SINAMICS驱动器的命令及状态周期性通讯,如电机的运行命令、位置及速度设定点等或接收驱动器的状态及速度实际值等。(2)非周期性通讯的参数获取–SINA_PARA(FB286):此功能块实现PLC读取SINAMICS驱动器的参数访问,如读取或写入数据块参数等。安装StartDrive软件后,在博途软件中会自动安装驱动库文件,可以直接在官网下载软件。 模拟量模块以通道为单位,一个通道占一个字(2byte)的地址,所在的模拟量地...
-
宝山区博图软件课程学习
V90PN的基本定位(EPOS)是一个非常重要的功能,用于驱动的位置控制。它可用于直线轴或旋转轴的**及相对定位,博途软件库文件中的“SINA_POS”功能模块可用于SINAMICSS/G/V系统驱动器的基本定位控制。此外,需要在V90的V-Assist软件中将控制模式设置为“基本定位(EPOS)”模式,**基本定位器,并选择西门子标准111报文。闭环位置控制器包含下述部分:•实际位置值准备(包括测量输入评价及寻找参考点)•位置控制器(包括限制、适配、预控制计算)•监控(静止,定位及动态跟踪误差监控)基本位置控制器还可实现下述功能:机械系统:•齿轮间隙补偿•模态轴•位置跟踪/限制•速度/加速度...
-
台达PLC课程费用
USS_Drive_Control指令通过创建请求消息和解释驱动器响应消息与驱动器交换数据。每个驱动器应使用一个单独的函数块,但与一个USS网络和PtP通信端口相关的所有USS函数必须使用同一个背景数据块。必须在放置**个USS_Drive_Control指令时创建DB名称,然后引用初次指令使用时创建的DB。STEP7会在插入指令时自动创建该DB。只能从主程序的循环OB调用USS_Drive_Control,**执行USS_Drive_Control时,将在背景数据块中初始化由USS地址参数DRIVE指示的驱动器。完成初始化后,随后执行USS_Port_Scan 即可开始与驱动器通信。三菱pl...
热门标签