新闻中心 - 上海纬控教育科技有限公司
-
 松江区电工课程价格
S7-1200PLC的运动控制功能S7-1200CPU提供四个脉冲输出发生器。每个脉冲输出发生器提供一个脉冲输出和一个方向输出,用于通过脉冲接口对步进电机驱动器或伺服电机驱动器进行控制。脉冲输出为驱动...
发布时间:2024.08.24 -
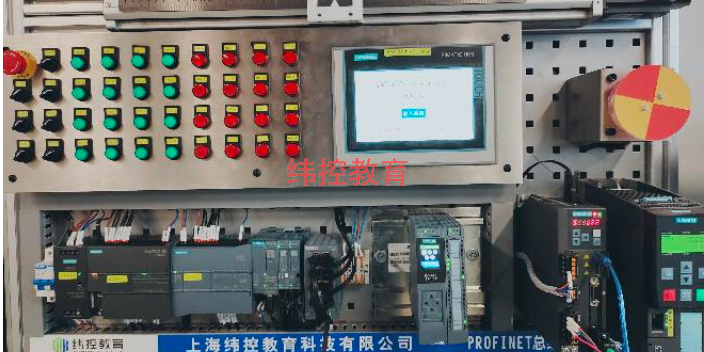 上海西门子PLC培训实训基地
S7-200SMART的硬件实时时钟可以提供年、月、日、时、分、秒的日期/时间数据。读取实时时钟(TODR)指令从硬件时钟读取当前时间和日期,并将其载入以地址T起始的8个字节(例如起始地址设置为VB1...
-
 松江区PLC课程实训基地
计数器指令使用说明①计数器指令由一个16位预置值寄存器、一个16位当前值寄存器和1位状态位组成。预置值寄存器用来存储预置值;当前值寄存器用于存储计数器开始计数后任一时刻的刷新次数;状态位反映计数器触点...
-
长宁区台达PLC培训教育机构
ABB机器人培训是针对ABB工业机器人的操作、编程、维护和应用开发的专业课程。培训内容通常包括以下几个方面:通讯与集成机器人与外部设备(如 PLC、传感器等)的通讯方式和接口设置。实现机器人系统与生产...
-
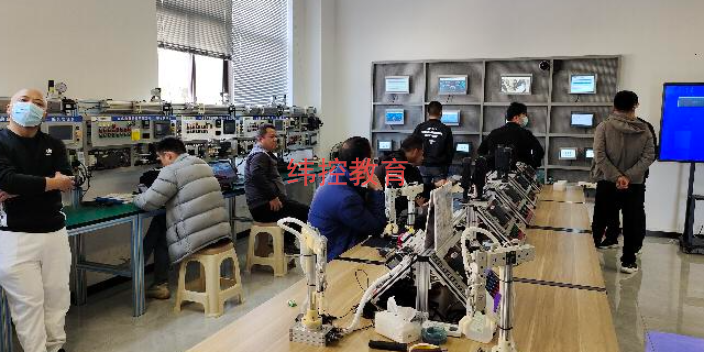 浙江电气制图课程费用
3、硬件配套齐全,用户使用方便,适应性强PLC产品已经标准化、系列化、模块化,配备有品种齐全的各种硬件装置供用户选用,用户能灵活方便地进行系统配置,组成不同功能、不同规模的系统。PLC的安装接线也...
-
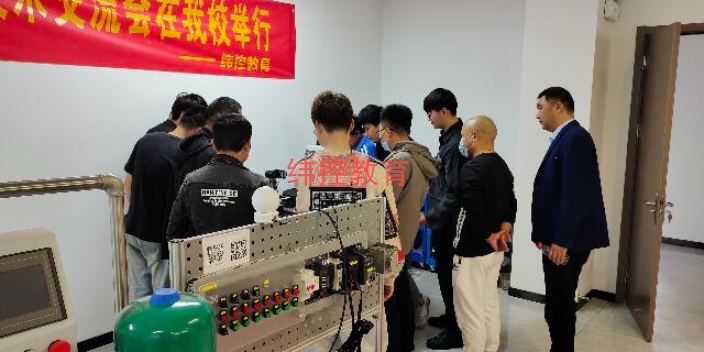 青浦区信捷PLC课程价格
工业视觉课程是一门专注于工业领域中视觉技术应用的学科。这门课程通常涵盖以下几个重要方面:机器视觉基础:包括成像原理、光学知识、图像采集设备(如相机、镜头)的工作原理和选型。例如,学习不同类型相机(如面...
-
江苏信捷PLC课程哪家好
异步通信与同步通信:同步通信是一种连续串行传送数据的通信方式,一次通信只传送一帧信息。这里的信息帧与异步通信中的字符帧不同,通常含有若干个数据字符。它们均由同步字符、数据字符和校验字符(CRC)组成。...
-
西门子300/400 PLC培训学校
因为A/D(模/数)、D/A(数/模)转换之间的对应关系,S7-200SMARTCPU内部用数值表示外部的模拟量信号,两者之间有一定的数学关系。这个关系就是模拟量/数值量的换算关系。例如,使用一个0-...
-
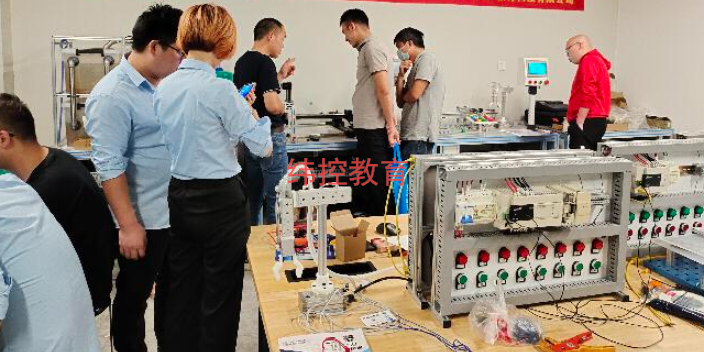 闵行区三菱PLC培训哪家好
发那科机器人培训通常涵盖以下内容和特点:基础知识机器人的基本结构和组成部分,包括机械臂、控制器、示教器等。安全操作规范和注意事项,确保在操作机器人时的人员和设备安全。编程基础学习使用发那科机器人的编程...
-
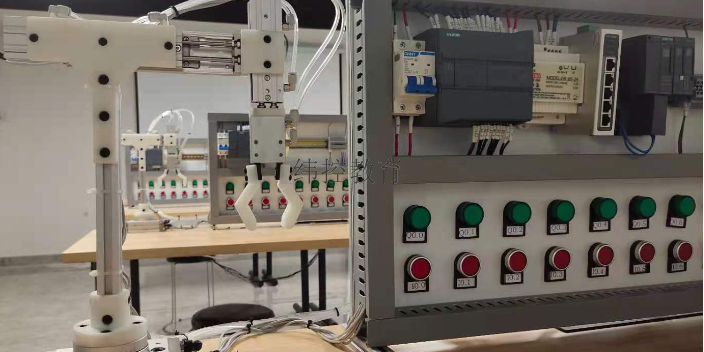 台州自动化plc编程培训多少钱
串行通信与并行通信的特点。数据在单条一位宽的传输线上,一比特接一比特地按顺序传送的方式称为串行通信。在并行通信中,一个字节(8位)数据是在8条并行传输线上同时由源传到目的地;而在串行通信方式中,数据是...