标签列表 - 广州尚纳智能科技有限公司
-
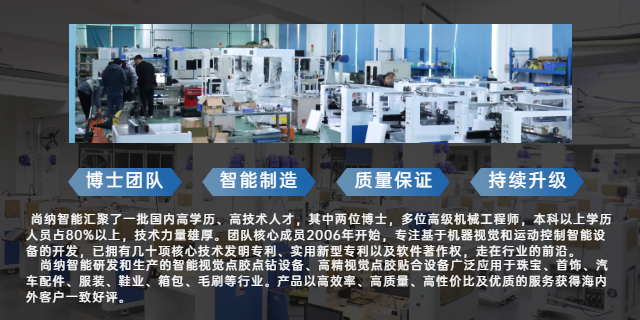 定制点钻机器人哪个好
点钻机器人可以通过以下几种方式来保证操作的稳定性和可靠性:1.传感器技术:点钻机器人可以配备各种传感器,如力传感器、视觉传感器和惯性传感器等,用于实时监测机器人的状态和环境变化。这些传感器可以提供反馈信息,帮助机器人自动调整姿态和力度,以保持稳定的操作。2.控制算法:点钻机器人的控制算法可以根据传感器反馈的信息进行实时调整,以保持稳定的操作。这些算法可以根据机器人的动态模型和环境条件,计算出更优的控制指令,使机器人能够准确地执行任务。3.机械结构设计:点钻机器人的机械结构设计也是保证操作稳定性和可靠性的重要因素。机器人的关节和连接部件需要具有足够的刚度和精度,以确保机器人在操作过程中不会出现松...
发布时间:2024.07.18 -
 视觉手机壳点钻机器人报价
点钻机器人相比人工具有以下优势:1.高效性:点钻机器人可以以更快的速度和更高的精确度执行任务。它们可以连续工作,不需要休息或休假,从而提高工作效率。2.一致性:机器人可以按照预定的程序和算法执行任务,保持一致性和准确性。相比之下,人工操作可能因为疲劳、分心或其他因素而导致错误。3.安全性:某些任务可能对人类来说是危险或有害的,例如在危险环境中操作或处理有毒物质。使用点钻机器人可以减少人类的风险,提高工作场所的安全性。4.成本效益:尽管点钻机器人的初始投资可能较高,但它们可以在长期内降低成本。机器人可以持续工作,减少了人力成本,并且可以提高生产效率,从而增加收入。5.可扩展性:机器人可以根据需要...
-
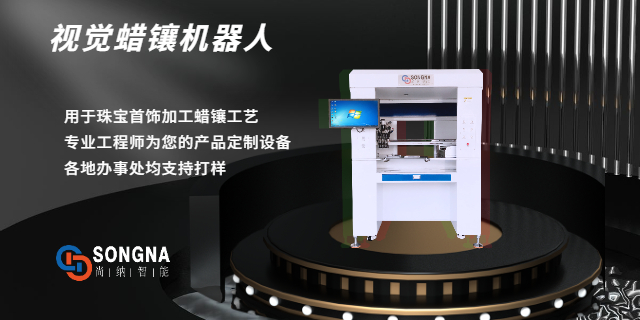
 兰溪点钻机器人执行标准
点钻机器人通常具备自动调整钻头的功能。这种功能允许机器人根据不同的工作要求自动更换和调整钻头。通过使用传感器和控制系统,机器人可以检测工作表面的材料类型、厚度和硬度,并根据这些信息选择合适的钻头。一些先进的点钻机器人还可以根据工作表面的不平整程度和形状自动调整钻头的位置和角度,以确保准确和高效的钻孔操作。此外,一些点钻机器人还配备了自动钻头磨损检测功能,可以在钻头磨损达到一定程度时自动更换钻头,以保持钻孔质量和工作效率。总之,点钻机器人的自动调整钻头功能很大程度的提高了生产效率和钻孔质量,并减少了人工干预的需求。点钻机器人的点钻过程稳定可靠,能够保证钻石的固定和精确定位。兰溪点钻机器人执行标准...
-
 番禺区点钻机器人尚纳智能
点钻机器人的精度取决于多个因素,包括机器人的设计、传感器的质量和精确度、控制系统的稳定性等。一般来说,现代点钻机器人的精度可以达到亚毫米级别。首先,机器人的设计对精度有重要影响。机器人的结构和机械部件的制造质量决定了其运动的平稳性和稳定性。高质量的机械部件和精确的装配可以减少机器人的机械误差,提高其精度。其次,传感器的质量和精确度对机器人的精度至关重要。例如,激光测距传感器可以提供高精度的距离测量,而视觉传感器可以提供对目标位置的精确感知。选择合适的传感器并进行校准可以提高机器人的精度。除此之外,控制系统的稳定性也对机器人的精度有影响。控制系统应能够准确地控制机器人的运动,并对传感器数据进行实...
-
 番禺区智能点钻机器人
点钻机器人的维护和保养非常重要,可以确保其正常运行和延长使用寿命。以下是一些维护和保养点钻机器人的常见方法:1.定期清洁:定期清洁机器人的外壳、传感器和其他部件,以防止灰尘和污垢积累,影响其性能。2.检查电源和电缆:确保机器人的电源和电缆没有损坏或磨损,如果有问题,及时更换。3.检查和更换刀具:定期检查刀具的磨损情况,如有必要,及时更换刀具,以保证切割效果和安全性。4.校准传感器:定期校准机器人的传感器,以确保其准确感知环境和执行任务。5.润滑和清洗运动部件:定期润滑和清洗机器人的运动部件,如轴承和滑轨,以减少摩擦和磨损。6.更新软件和固件:及时更新机器人的软件和固件,以获取全新的功能和修复已...
-
 定制点钻机器人代理商
点钻机器人相比传统的手工点钻具有以下几个优势:1.提高生产效率:点钻机器人能够以更快的速度和更高的精度完成点钻任务,相比手工点钻,可以很大程度的提高生产效率。机器人可以连续工作,不需要休息,从而节省了时间和人力成本。2.提高产品质量:机器人点钻可以保持一致的质量水平,不受人为因素的影响,避免了手工点钻中可能出现的误差和不稳定性。机器人可以精确控制点钻的深度、位置和角度,从而提高产品的质量和一致性。3.降低劳动强度:手工点钻需要工人长时间保持重复动作,容易导致劳动强度过大和工作疲劳。而机器人点钻可以代替人工完成这些重复性的任务,减轻了工人的劳动负担,提高了工作环境的舒适性。4.提高安全性:点钻机...
-
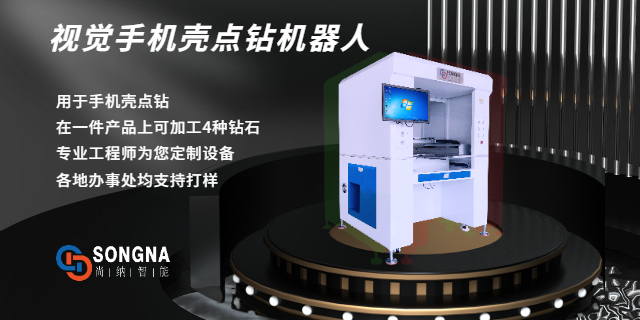 智能点钻机器人厂家
点钻机器人通常使用多种技术进行定位和校准,以确保其准确性和精度。首先,点钻机器人可能使用传感器来获取环境信息。这些传感器可以包括激光传感器、视觉传感器、力传感器等。激光传感器可以用于测量机器人与周围物体的距离和位置,视觉传感器可以用于识别和跟踪目标物体,力传感器可以用于测量机器人与物体之间的力和压力。其次,点钻机器人可能使用算法和模型来处理传感器数据,并进行定位和校准。这些算法和模型可以基于机器学习、计算机视觉、运动规划等技术。通过分析传感器数据,机器人可以确定自身的位置和姿态,并根据需要进行校准。此外,点钻机器人还可以使用外部参考点或标记物进行定位和校准。例如,机器人可以使用地标或标记物的位...
-
白云区点钻机器人运动视觉
点钻机器人的控制系统基于多种技术,其中包括机器视觉、传感器技术、运动控制和人工智能等。首先,机器视觉技术在点钻机器人的控制系统中起着重要作用。通过摄像头或激光扫描仪等设备,机器视觉系统可以实时获取工作环境的图像或点云数据,并通过图像处理和模式识别算法来识别和定位目标物体,从而实现精确的点钻操作。其次,传感器技术也是点钻机器人控制系统的关键组成部分。通过使用力传感器、压力传感器、加速度计等传感器,机器人可以感知和测量与目标物体的交互力、压力和加速度等物理量,从而实现对点钻过程的实时监测和控制。运动控制技术是点钻机器人控制系统的重心。通过精确的运动控制算法和伺服系统,机器人可以实现高精度的运动轨迹...
-
广东点钻机器人代理价钱
点钻机器人在点钻过程中保证安全性的关键在于以下几个方面:1.设计安全防护措施:点钻机器人应该具备安全防护装置,如安全围栏、传感器等,以便在检测到人员靠近或发生异常情况时能够及时停止操作,避免伤害。2.严格遵守操作规程:点钻机器人的操作人员应接受专业培训,了解操作规程,并严格按照规程进行操作。操作人员应戴上个人防护装备,如安全帽、护目镜等,以保护自身安全。3.定期维护和检查:点钻机器人应定期进行维护和检查,确保设备的正常运行和安全性能。如发现故障或异常情况,应及时修复或更换相关部件。4.数据安全保护:点钻机器人在操作过程中可能会涉及到敏感数据,如个人信息或商业机密。因此,必须采取相应的措施来保护...
-
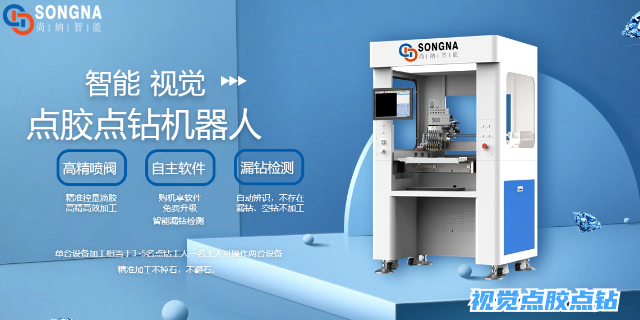 智能立体8头点钻机器人代理价钱
点钻机器人在操作中可能会产生一些粉尘。这取决于所使用的材料和工艺。例如,在金属加工过程中,点钻机器人可能会产生金属粉尘。这些粉尘可能来自于钻孔过程中的金属屑或切削剩余物。此外,如果使用的是木材或其他可燃材料,点钻机器人可能会产生木屑或其他类型的粉尘。为了控制粉尘产生,可以采取一些措施。首先,可以在机器人周围设置适当的排风系统,以便将产生的粉尘抽出。其次,可以使用吸尘设备或粉尘收集器来收集机器人操作中产生的粉尘。此外,还可以使用防护罩或屏障来防止粉尘扩散到周围环境中。无论如何,操作点钻机器人时,应该始终注意安全。这包括佩戴适当的个人防护装备,如眼镜、口罩和手套,以防止粉尘进入眼睛、口腔或皮肤。同...
-
 番禺区点钻机器人特价
点钻机器人的维护和保养是确保其正常运行和延长使用寿命的关键。以下是需要注意的一些问题:1.定期清洁:机器人在使用过程中会积累灰尘和杂物,这些会影响机器人的运行效果。定期清洁机器人的外壳、传感器和其他关键部件,确保其保持清洁。2.检查电源和电缆:机器人的电源和电缆是其正常运行的关键。定期检查电源线和电缆是否有损坏或磨损,确保其连接牢固,避免电源问题导致机器人无法正常工作。3.润滑和保护:机器人的运动部件需要定期润滑,以减少摩擦和磨损。同时,使用防尘罩或其他保护措施,保护机器人免受灰尘、水分和其他污染物的侵害。4.软件更新:随着技术的不断发展,机器人的软件也需要定期更新。及时安装全新的软件更新,可...
-
番禺区点钻机器人代理商
点钻机器人的精度可以达到非常高的水平,具体取决于所使用的机器人系统和相关技术。一般来说,现代工业机器人的精度可以达到亚毫米级别甚至更高。首先,机器人的精度受到其机械结构的限制。高精度机器人通常采用精密的传动系统、高精度的导轨和轴承,以及刚性强的机械结构,以确保运动的平稳性和精确性。其次,机器人的控制系统也对其精度起着重要作用。先进的控制算法和传感器技术可以实时监测和校正机器人的位置和姿态,从而提高其运动的准确性。例如,使用激光测距仪、视觉系统或力传感器等传感器可以实时检测和纠正机器人的位置偏差。此外,机器人的编程和路径规划也对其精度有影响。精确的路径规划和运动控制可以确保机器人按照预定的轨迹进...
-
青岛点钻机器人现货
点钻机器人的安全性能是非常重要的,因为它们在工业生产中扮演着关键的角色。这些机器人通常用于进行高精度的钻孔操作,因此必须具备高度的安全性能。首先,点钻机器人通常配备了多种安全传感器和系统,以确保在操作过程中能够及时检测到任何潜在的危险。这些传感器可以监测周围环境,包括人员和其他设备的位置,以避免碰撞和意外事故的发生。其次,点钻机器人还采用了先进的控制系统,可以实时监测和控制机器人的运动。这些系统通常具备紧急停止功能,一旦检测到危险情况,机器人可以立即停止运动,以确保操作人员的安全。此外,点钻机器人还经过严格的安全测试和认证,以确保其符合相关的安全标准和规定。这些测试包括机器人的结构强度、电气系...
-
 浙江点钻机器人厂家
点钻机器人是一种智能助手,旨在帮助用户在社交媒体平台上增加点赞和关注。其主要功能包括以下几个方面:1.自动点赞:点钻机器人可以自动为用户的社交媒体帖子点赞,提高帖子的曝光率和受关注度。通过自动点赞,用户可以更容易地吸引其他用户的注意,增加帖子的可见性。2.自动关注:点钻机器人还可以自动关注其他用户,以增加用户的关注者数量。通过自动关注,用户可以扩大自己的社交网络,与更多的人建立联系,并增加自己的影响力。3.智能推荐:点钻机器人可以根据用户的兴趣和偏好,智能推荐相关的帖子和用户。通过分析用户的行为和喜好,点钻机器人可以提供个性化的推荐,帮助用户发现更多有趣的内容和人物。4.数据分析:点钻机器人还...
-
广州点钻机器人近期价格
点钻机器人在点钻过程中保证安全性的关键在于以下几个方面:1.设计安全防护措施:点钻机器人应该具备安全防护装置,如安全围栏、传感器等,以便在检测到人员靠近或发生异常情况时能够及时停止操作,避免伤害。2.严格遵守操作规程:点钻机器人的操作人员应接受专业培训,了解操作规程,并严格按照规程进行操作。操作人员应戴上个人防护装备,如安全帽、护目镜等,以保护自身安全。3.定期维护和检查:点钻机器人应定期进行维护和检查,确保设备的正常运行和安全性能。如发现故障或异常情况,应及时修复或更换相关部件。4.数据安全保护:点钻机器人在操作过程中可能会涉及到敏感数据,如个人信息或商业机密。因此,必须采取相应的措施来保护...
-
 金华点钻机器人平台
点钻机器人通常具备自动调整钻头的功能。这种功能允许机器人根据不同的工作要求自动更换和调整钻头。通过使用传感器和控制系统,机器人可以检测工作表面的材料类型、厚度和硬度,并根据这些信息选择合适的钻头。一些先进的点钻机器人还可以根据工作表面的不平整程度和形状自动调整钻头的位置和角度,以确保准确和高效的钻孔操作。此外,一些点钻机器人还配备了自动钻头磨损检测功能,可以在钻头磨损达到一定程度时自动更换钻头,以保持钻孔质量和工作效率。总之,点钻机器人的自动调整钻头功能很大程度的提高了生产效率和钻孔质量,并减少了人工干预的需求。点钻机器人的操作简单便捷,只需输入相关参数,机器人就能自动进行点钻操作。金华点钻机...
-
金华点钻机器人生产厂家
点钻机器人的工作速度取决于多个因素,包括机器人的设计和性能、任务的复杂性以及操作员的技能水平。一般来说,点钻机器人可以以高速和高精度完成任务。首先,点钻机器人通常配备了高速电机和精密传感器,能够快速准确地定位和执行操作。这使得机器人能够在短时间内完成大量的点钻任务。其次,点钻机器人的工作速度还取决于任务的复杂性。简单的点钻任务可能只需要几秒钟就能完成,而复杂的任务可能需要几分钟甚至更长时间。机器人可以根据任务的要求进行调整,以达到更佳的工作速度和效率。除此之外,操作员的技能水平也会影响点钻机器人的工作速度。熟练的操作员可以更快地设置和调整机器人的参数,提高工作效率。总的来说,点钻机器人的工作速...
-
海丰点钻机器人货源充足
点钻机器人在处理不同材质和形状的产品时会有一些差异。首先,不同材质的产品可能需要不同的钻头材料和设计。例如,对于硬质材料如金属,可能需要使用硬质合金钻头,而对于软质材料如木材,可能需要使用钢钻头。此外,不同形状的产品也可能需要不同的钻孔方式和角度。例如,对于平面产品,可以使用平面钻头进行钻孔,而对于曲面产品,可能需要使用弯曲钻头或特殊设计的钻头来适应曲面形状。其次,不同材质和形状的产品可能需要不同的钻孔参数和处理方式。例如,对于脆性材料如玻璃,需要控制钻孔速度和压力,以避免材料破裂。对于复杂形状的产品,可能需要使用机器人的多轴控制功能来实现精确的钻孔位置和角度。此外,不同材质和形状的产品可能需...
-
 智能立体8头点钻机器人诚信经营
在家具制造中,点钻机器人可以通过以下几个方面来保证加工质量:1.精确度控制:点钻机器人可以根据预设的程序和参数进行精确的定位和操作,确保每个钻孔的位置和深度都符合要求。通过使用高精度的传感器和控制系统,可以实现微米级的精确度控制。2.自动化检测:点钻机器人可以配备相应的传感器和视觉系统,用于检测加工过程中的质量问题。例如,可以使用激光传感器检测钻孔的深度是否一致,使用相机系统检测钻孔位置的准确性等。这样可以及时发现并纠正加工中的问题,提高加工质量。3.实时监控:点钻机器人可以与监控系统进行连接,实时传输加工数据和状态信息。通过监控系统可以对加工过程进行实时监控和分析,及时发现异常情况并采取相应...
-
新能源点钻机器人询问报价
点钻机器人在操作中可能会产生一些粉尘。这取决于所使用的材料和工艺。例如,在金属加工过程中,点钻机器人可能会产生金属粉尘。这些粉尘可能来自于钻孔过程中的金属屑或切削剩余物。此外,如果使用的是木材或其他可燃材料,点钻机器人可能会产生木屑或其他类型的粉尘。为了控制粉尘产生,可以采取一些措施。首先,可以在机器人周围设置适当的排风系统,以便将产生的粉尘抽出。其次,可以使用吸尘设备或粉尘收集器来收集机器人操作中产生的粉尘。此外,还可以使用防护罩或屏障来防止粉尘扩散到周围环境中。无论如何,操作点钻机器人时,应该始终注意安全。这包括佩戴适当的个人防护装备,如眼镜、口罩和手套,以防止粉尘进入眼睛、口腔或皮肤。同...
-
智能点钻机器人欢迎选购
点钻机器人的点钻速度取决于多个因素,包括机器人的设计、技术和使用环境等。一般来说,点钻机器人的点钻速度可以达到每分钟几百到几千次的范围。首先,机器人的设计和技术水平是决定点钻速度的关键因素之一。先进的机器人可能配备了高速电机和精密的控制系统,能够实现更快的点钻速度。此外,机器人的结构和传动系统的设计也会影响点钻速度。一些机器人可能采用了轻量化材料和优化的结构设计,以提高运动速度和效率。其次,使用环境也会对点钻速度产生影响。如果机器人在稳定的工作台上进行点钻操作,其速度可能会更高。然而,如果机器人需要在复杂的环境中进行点钻,如在移动平台上或在狭小空间内操作,其速度可能会受到限制。需要注意的是,点...
-
智能立体点胶点钻机器人制造商
点钻机器人是一种用于自动化钻孔的机器人系统。它可以处理复杂形状或不规则表面的主要依赖于以下几个方面的技术:1.传感器技术:点钻机器人通常配备了各种传感器,如视觉传感器、激光传感器和力传感器等。这些传感器可以帮助机器人感知和识别工件的形状和表面特征,从而确定钻孔的位置和方向。2.机器视觉:机器视觉技术可以帮助点钻机器人实时获取工件的图像信息,并通过图像处理算法进行分析和识别。通过对图像进行处理和分析,机器人可以确定钻孔的位置、角度和深度等参数。3.路径规划:点钻机器人通常使用路径规划算法来确定钻孔的路径。这些算法可以根据工件的形状和表面特征,计算出更好的钻孔路径,以确保钻孔的准确性和效率。4.自...
-
金华新能源点钻机器人
点钻机器人在操作时会产生一定的噪音。噪音的产生主要源于机器人的运动和工作过程中的摩擦、振动以及电机等部件的运转。具体的噪音水平取决于机器人的设计、制造质量以及使用环境等因素。首先,机器人的运动过程中会产生一定的摩擦和振动。例如,当机器人的关节运动时,关节部件之间的摩擦会产生一定的噪音。此外,机器人在执行任务时可能需要进行快速的运动,这也会引起机器人本身的振动,进而产生噪音。其次,机器人的工作过程中的电机运转也会产生噪音。机器人通常配备有各种类型的电机,如步进电机、直流电机等,这些电机在工作时会产生一定的声音。特别是在高速运转或负载较大的情况下,电机的噪音可能会更加明显。除此之外,使用环境也会对...
-
广东点钻机器人联系方式
点钻机器人的点钻速度取决于多个因素,包括机器人的设计、技术和使用环境等。一般来说,点钻机器人的点钻速度可以达到每分钟几百到几千次的范围。首先,机器人的设计和技术水平是决定点钻速度的关键因素之一。先进的机器人可能配备了高速电机和精密的控制系统,能够实现更快的点钻速度。此外,机器人的结构和传动系统的设计也会影响点钻速度。一些机器人可能采用了轻量化材料和优化的结构设计,以提高运动速度和效率。其次,使用环境也会对点钻速度产生影响。如果机器人在稳定的工作台上进行点钻操作,其速度可能会更高。然而,如果机器人需要在复杂的环境中进行点钻,如在移动平台上或在狭小空间内操作,其速度可能会受到限制。需要注意的是,点...
-
视觉鞋扣贴合点钻机器人价格
点钻机器人在操作时会产生一定的噪音。噪音的产生主要源于机器人的运动和工作过程中的摩擦、振动以及电机等部件的运转。具体的噪音水平取决于机器人的设计、制造质量以及使用环境等因素。首先,机器人的运动过程中会产生一定的摩擦和振动。例如,当机器人的关节运动时,关节部件之间的摩擦会产生一定的噪音。此外,机器人在执行任务时可能需要进行快速的运动,这也会引起机器人本身的振动,进而产生噪音。其次,机器人的工作过程中的电机运转也会产生噪音。机器人通常配备有各种类型的电机,如步进电机、直流电机等,这些电机在工作时会产生一定的声音。特别是在高速运转或负载较大的情况下,电机的噪音可能会更加明显。除此之外,使用环境也会对...
-
海丰点钻机器人市场报价
点钻机器人的机械结构具有以下特点:1.多关节结构:点钻机器人通常采用多关节结构,由多个关节连接而成。这种结构可以实现机器人的灵活运动和多自由度操作,使其能够适应不同的工作环境和任务需求。2.刚性和稳定性:点钻机器人的机械结构需要具备足够的刚性和稳定性,以确保机器人在工作过程中不会发生过大的变形或振动。这样可以保证机器人的精确度和稳定性,提高工作效率和质量。3.轻量化设计:为了提高机器人的运动速度和灵活性,点钻机器人的机械结构通常采用轻量化设计。通过使用轻质材料和优化结构,可以减轻机器人的重量,提高其运动速度和能效。4.模块化设计:点钻机器人的机械结构通常采用模块化设计,即将机器人分为多个单独的...
-
番禺区智能立体点胶点钻机器人
点钻机器人通常用于以下几个行业:1.制造业:点钻机器人在制造业中被广泛应用。它们可以用于自动化的钻孔、螺纹切割、铆接等工艺,提高生产效率和产品质量。在汽车制造、航空航天、电子设备等领域,点钻机器人可以减少人工操作,降低劳动强度,提高生产线的灵活性和自动化水平。2.建筑业:点钻机器人在建筑业中也有广泛的应用。它们可以用于钻孔、固定螺栓、安装管道等工作。在高楼大厦、桥梁、隧道等工程中,点钻机器人可以提高施工效率,减少人工操作的风险,保证施工质量。3.矿业:点钻机器人在矿业中也有重要的应用。它们可以用于地下开采、钻孔、爆破等工作。在煤矿、金矿、铁矿等矿山中,点钻机器人可以提高采矿效率,减少人工操作的...
-
山东点钻机器人推荐厂家
点钻机器人在电子制造中可以通过以下几种方式提升生产效率:1.自动化操作:点钻机器人可以自动执行钻孔任务,无需人工干预,从而减少了人力资源的需求,提高了生产效率。机器人可以根据预设的程序和参数进行准确的钻孔操作,避免了人为因素带来的误差和延迟。2.高速钻孔:点钻机器人具备高速钻孔的能力,可以在短时间内完成大量的钻孔任务。相比于传统的手工操作,机器人的钻孔速度更快,可以大幅度缩短生产周期,提高生产效率。3.精确度和一致性:点钻机器人可以根据预设的程序和参数进行精确的钻孔操作,保证了钻孔的准确度和一致性。相比于人工操作,机器人的精确度更高,可以避免因人为因素引起的误差,提高产品质量。4.多任务处理:...
-
金华智能立体8头点钻机器人
点钻机器人的操作界面设计是否友好,取决于用户的个人喜好和使用习惯。一般来说,友好的操作界面应该具备以下特点:1.简洁明了:操作界面应该尽量简洁,避免过多的复杂功能和信息,让用户能够快速找到所需的功能。2.易于导航:界面应该有清晰的导航结构,让用户能够轻松找到所需的功能和选项。3.直观易懂:界面的布局和图标应该直观易懂,用户能够快速理解每个功能的用途和操作方式。4.可定制性:界面应该具备一定的可定制性,让用户能够根据自己的需求和偏好进行个性化设置。5.响应迅速:操作界面应该具备良好的响应速度,用户的操作能够得到及时的反馈。总的来说,友好的操作界面应该能够提供简单、直观、高效的操作体验,让用户能够...
-
白云区点钻机器人变速
点钻机器人在处理不同材质和形状的产品时会有一些差异。首先,不同材质的产品可能需要不同的钻头材料和设计。例如,对于硬质材料如金属,可能需要使用硬质合金钻头,而对于软质材料如木材,可能需要使用钢钻头。此外,不同形状的产品也可能需要不同的钻孔方式和角度。例如,对于平面产品,可以使用平面钻头进行钻孔,而对于曲面产品,可能需要使用弯曲钻头或特殊设计的钻头来适应曲面形状。其次,不同材质和形状的产品可能需要不同的钻孔参数和处理方式。例如,对于脆性材料如玻璃,需要控制钻孔速度和压力,以避免材料破裂。对于复杂形状的产品,可能需要使用机器人的多轴控制功能来实现精确的钻孔位置和角度。此外,不同材质和形状的产品可能需...