商机详情 -
嘉兴镜面反射超声波传感器
随着电子计算机、生产自动化、现代信息、***、交通、化学、环保、能源、海洋开发、遥感、宇航等科学技术的发展,对传感器的需求量与日俱增,其应用的领域已渗入到国民经济的各个部门以及人们的日常文化生活之中。在这些应用中选择传感器对任何项目都具有挑战性。系统的性能在很大程度上取决于传感器和应用程序其他组件的可靠性。下面一起了解一下超声波传感器与红外传感器哪个更好?为了确定适合项目应用的传感器,传感器选择需要考虑一些因素。1、准确度-读数与真实距离的接近程度。2、分辨率-可以报告的最小读数或读数变化。3、精度-可重复且可靠地读取的最小读数。超声波传感器与红外线传感器它们如何工作?1、超声波传感器的工作原理超声波传感器的工作原理是反射声波,用于测量距离。一个传感器可以检测到附近的其他人超声波传感器发出声波,如果前面有物体,它们会被反射回来。传感器检测这些波并测量发送和接收这些声波之间的时间。然后通过传感器和物体之间的时间间隔估算距离。超声波传感器在很大程度上对阻碍因素完全不敏感,例如:光、灰尘、抽烟、薄雾、汽、皮棉。在定义区域边缘时,超声波不如红外线好。超声波传感器用于液位测量,物体检测,距离测量。想要一款反应迅速的检测设备?超声波传感器,快速响应,瞬间感知目标物,高效助力生产!嘉兴镜面反射超声波传感器
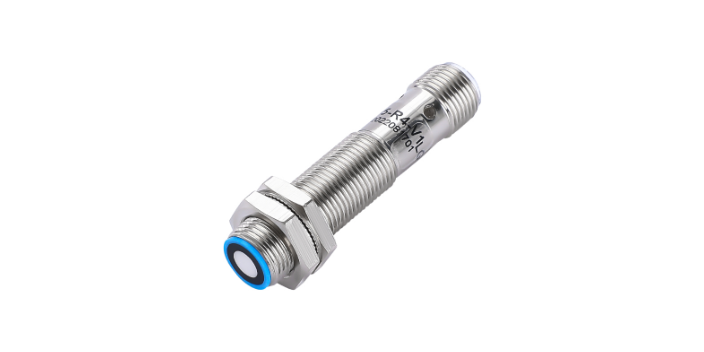
在选择适合特定需求的接近传感器时,首先需要考虑的是其技术规格。接近传感器的主要类型包括电感式、电容式、光电式和超声波式等,每种类型的传感器都有其独特的适用场景和技术参数。对于电感式接近传感器来说,它们主要用于检测金属物体的存在与否,且不受灰尘、油污等环境因素的影响,因此非常适合工业自动化生产线上的应用。然而,在选择这类传感器时,必须关注其感应距离、响应频率以及工作电压范围等关键指标。感应距离决定了传感器能够探测到目标物的最大距离,这对于确保系统的可靠性和效率至关重要;响应频率则影响了传感器可以处理的工作循环次数,高响应频率的传感器适用于快速移动物体的检测。此外,工作电压范围也是一个不可忽视的因素,因为它关系到传感器能否适应现场提供的电源条件。耐低温超声波传感器厂家想要优化仓储管理?超声波传感器,实时监测库存货物的位置和数量,实现智能化仓储管理!
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。
HG-M40R)信号输出二、超声波测距原理超声波测距原理超声波发射器向某一方向发射超声波,在发射时刻的同时计数器开始计时,超声波在空气中传播,途中碰到障碍物面阻挡就立即反射回来,超声波两个接收器分别收到反射波就立即停止计时,并测量每条路径的距离和飞行时间的比例(P1+P2,P1+P3)。超声波在空气中的传播速度为340m/s,根据计时器记录的时间t,就可以计算出发射点距障碍物面的距离s,即:s=340t/2。三、机器人超声波传感器模块-HG-M40系列,HG-L40系列模块与模式的区别1、模块①收发器(D):·不*可用作收发器模块,而且在不同的接线方式下,可以作为接收器或发送器使用。因为收发器要发出超声波并等待回复,它可探测30cm~40cm及更远的距离。无论怎样,它会尽可能识别出物体是否在某处。②发送器(T):*发送超声波。③接收器(R):*接收超声波。※使用2套或更多发送器和接收器时,可以进行1~2cm的近距离探测。※同样,如果所用的是收发器,当它**用作发射器或接收器时,也可以探测到距离短至1〜2Cm的障碍物。2、模式触发输入模式(M-type)脉冲串输入模式(L-type)。输入模式由于用超声波测量距离并不是一个点测量。超声波传感器具有一定的扩散特性。担心检测设备的维护成本?超声波传感器,维护简单,日常只需清洁保养,降低维护负担!
随着机器人深入人们的生活,例如工厂、仓库、酒店、商场、餐厅等环境中的使用,人们对机器人的移动能力越为重视,市场对智能化设备的需求日益高涨。以至于避障成为一个极为关键且必要的功能。避障是指移动机器人根据采集的障碍物的状态信息,在行走过程中通过传感器感知到妨碍其通行的静态和动态物体时,按照一定的方法进行有效地避障,***达到目标点。实现避障与导航的必要条件是环境感知,在未知或者是部分未知的环境下避障需要通过传感器获取周围环境信息,包括障碍物的尺寸、形状和位置等信息,因此传感器技术在移动机器人避障中起着十分重要的作用。下面工采网小编和大家一起看看超声波传感器和激光雷达传感器在机器人避障中的相关解决方案。目前市面上常见的机器人避障基本都采用到激光雷达,激光雷达作为自动驾驶和机器人等领域中的重要传感器,一直扮演着“眼睛”的角色,360°扫描周围环境,构建厘米级别高精度地图,为后续避障导航做辅助。工采网提供的小型激光雷达模组-TFminiPlus是一款小型化激光雷达模组,基于TOF(飞行时间)原理,主要用于实现稳定、精细、高频的距离测量功能。超声波传感器的测量范围较宽,可以覆盖从几毫米到几米的距离范围,适用于不同尺寸产品的测量需求。广州激光超声波传感器
超声波传感器的价格相对较低,性能稳定可靠,使用寿命长,具有较高的成本效益,适合大规模应用。嘉兴镜面反射超声波传感器
2)产品应用领域机器人避障、物体测距、液位检测、公共安防、停车场检测。(3)主要技术参数(4)接线方式及工作原理接线方式:VCC、trig(控制端)、echo(接收端)、GND。如图4所示,超声波传感器基本工作原理如下:采用IO口TRIG触发测距,给大于10us的高电平信号;模块自动发送8个40KHz的方波,自动检测是否有信号返回;有信号返回,通过IO口ECHO输出一个高电平,高电平持续的时间就是超声波从发射到返回的时间。测试距离=(高电平时间*声速(340m/s))/2。图4传感器的方向图(5)控制方式本模块使用方法简单,通过嵌入式微处理器控制口发一个10us以上的高电平,启动超声波传感器模块发出8个40KHz的周期电平。然后开启定时器,再延时100us左右以避免发射探头的余振的干扰。接着通过在while循环中查询外部中断是不是已经捕获到回波信号,一旦检测到有回波信号则输出回响信号。回响信号的脉冲宽度与所测的距离成正比。由此通过发射信号到接收到的回响信号的时间间隔就可以计算得到距离。如图5所示为超声测距模块的时序图,根据时序图,可以知道,回响信号的高电平就是我们用来测量距离的重要指标,通过距离与速度和时间的关系,从而求得相应的距离。嘉兴镜面反射超声波传感器