商机详情 -
山东高质量超声波传感器
射型发射器和接收器相对安装。如果声波被物体中断,则产生一个开关量优点:检测范围大 超声波传感器的工作原理基于压电效应,将电能转换为机械振动,进而产生超声波。山东高质量超声波传感器
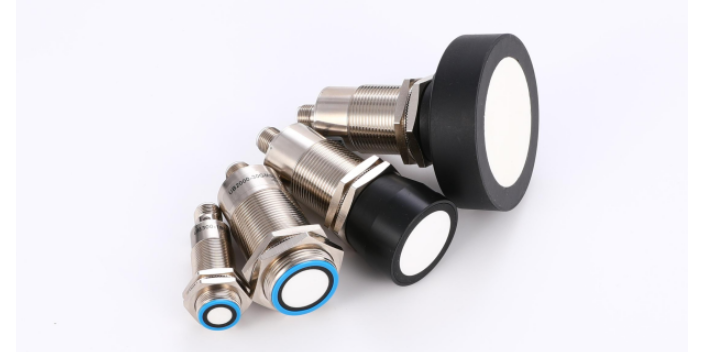
随着全球范围内工业自动化水平的提高,各种复杂的应用也越来越多,这对传感器的功能也提出了越来越多、越来越高的要求。在这种背景下,不同类型、不同原理的传感器也应运而生,超声波传感器就是其中一种。首先要解释的是什么是超声波:我们都知道声音是由振动产生的,它是一种波,其在空气或其他介质中是以震动的方式向其他方向传播的,我们平时听到的声音就是频率在20Hz到20kHz之间的声波,超过20kHz的声波人耳朵是识别不到的。所以我们把振动频率高于20kHz的声波称之为超声波。它具有频率高、波长短、绕射现象小,特别是方向性好、能够定向传播等特点,超声波碰到杂质或分界面会产生***反射形成反射成回波的特点。超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。。从原理上来讲超声波传感器可以分为超声波测传感器、超声波接近传感器、反射板式超声波传感器、对射式超声波传感器四类。这四类产品中,反射板式超声波、对射式超声波与光电传感器中的镜反射和对射式光电原理一样,非常简单,无需多做介绍。超声波测距传感器、超声波接近传感器这两种**典型、使用的也**多,其工作原理相同,只是输出一个是开关量一个是模拟量。山东高质量超声波传感器浙江罗舸智能科技有限公司是一家专业提供超声波传感器的公司,有想法可以来我司咨询!
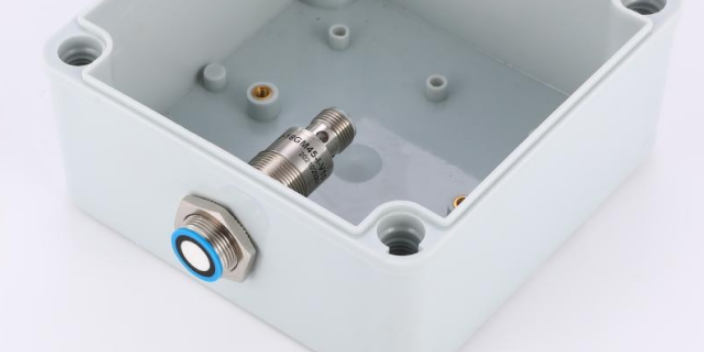
随着电子计算机、生产自动化、现代信息、***、交通、化学、环保、能源、海洋开发、遥感、宇航等科学技术的发展,对传感器的需求量与日俱增,其应用的领域已渗入到国民经济的各个部门以及人们的日常文化生活之中。在这些应用中选择传感器对任何项目都具有挑战性。系统的性能在很大程度上取决于传感器和应用程序其他组件的可靠性。下面一起了解一下超声波传感器与红外传感器哪个更好?为了确定适合项目应用的传感器,传感器选择需要考虑一些因素。1、准确度-读数与真实距离的接近程度。2、分辨率-可以报告的最小读数或读数变化。3、精度-可重复且可靠地读取的最小读数。超声波传感器与红外线传感器它们如何工作?1、超声波传感器的工作原理超声波传感器的工作原理是反射声波,用于测量距离。一个传感器可以检测到附近的其他人超声波传感器发出声波,如果前面有物体,它们会被反射回来。传感器检测这些波并测量发送和接收这些声波之间的时间。然后通过传感器和物体之间的时间间隔估算距离。超声波传感器在很大程度上对阻碍因素完全不敏感,例如:光、灰尘、抽烟、薄雾、汽、皮棉。在定义区域边缘时,超声波不如红外线好。超声波传感器用于液位测量,物体检测,距离测量。
亦取得良好的效果。CX20106中前置放大器接收到超声波接收探头的反射信号后,对信号进行放大,电压增益约80dB。然后将信号送到限幅放大器,使其变为矩形脉冲,再由滤波器进行频率选择,滤除干扰信号,由检波器滤掉载频检出指令信号,再经过整形后,由7脚输出低电平。7脚输出的脉冲下降沿通过单片机INT0口输入。如图4所示。一体式超声波传感器发射电路与接收电路都用相同的传感器引脚输入/输出,如不将输入/输出隔离开,接收电路与发射电路会相巨影响,采用CMOS双向模拟开关CD4066BE实现发射与接收的隔离。步进电机控制模块,采用环形脉冲分配器L297+双H桥功率集成电路L298的控制方式。单片机的,,,clock,enable控制端,控制电机的正反转、时钟信号、启停。探测系统软件设计探测系统的软件主要由主程序模块、中断服务程序模块、传感器发射接收模块组成。这里主要对探测系统主程序模块加以说明。主程序流程图如图5所示。超声波传感器和步进电机测控模块分属不同的单片机控制,因此感测系统与移动机器人的上位机必须依靠单片机间的I/O口线及串行异步通讯实现。标志位T是用来切换动作,T=0,OFF=0同时满足时,是超声波传感器寻常的探测过程;T=1。超声波传感器,就选浙江罗舸智能科技有限公司,欢迎客户来电!
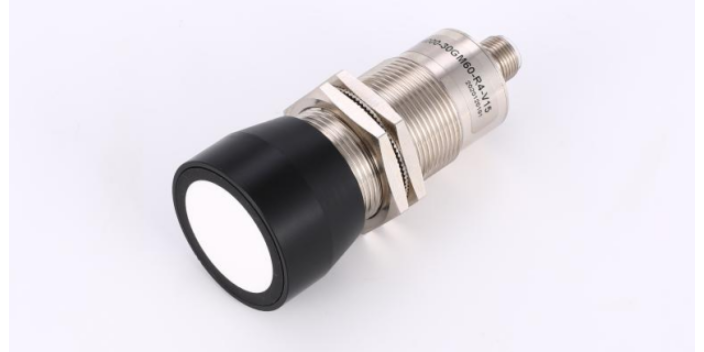
OFF=0时是每一个循环测量前调整方位角用;OFF=1是等待下一次动作。计算回波的时间采用定时器T0,因此距离值d=×(TH0×256+TL0)/2。每测完1次,给步进电机1个触发脉冲。然后判断下一个动作,是做传感器探测还是机器人自身方位角调整,这样又进入一个新的循环。3探测系统在移动机器人上的实验与应用寻找离墙**近点本文在寻找离墙**近点的设计思想足基于超声波测距。选择时间度越式的测距方法,通过对接收回波阈值的设定和探头前加一具有吸音作用的套筒,来限制超声波传感器接收范围。实验所测在距离75cm时其发射波束角在±20°左右,能接收反射波的有效角度大约在±40°范围内。超声波传感器的近似圆锥形的波束,决定了其每一次所测距离是**近点的反射距离。如图3所示,当波束角度即使偏离到虚线所示,其实际所得距离仍旧是沿波束中心线所测的值。按理论上说在发射波束角度内所测的距离应该是相同的,但由于超声波传感器起震时间、以及接收阈值的设置,包括墙面的反射情况等都会对距离的测量造成一定的影响。由实验测得,当在一定的角度(约±20°)内,其测量的距离值变化不明显,其相邻值比较接近(不超过2mm)。当偏角继续增大时,相邻测量值变化也明显增大。浙江罗舸智能科技有限公司致力于提供超声波传感器,有想法的不要错过哦!山东高质量超声波传感器
浙江罗舸智能科技有限公司为您提供超声波传感器,期待为您!山东高质量超声波传感器
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。山东高质量超声波传感器