商机详情 -
检测液位超声波传感器价格
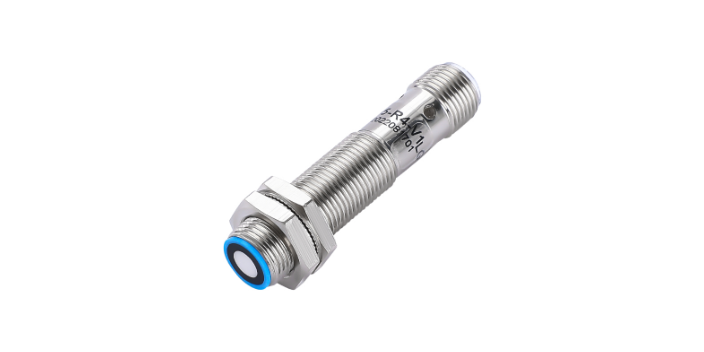
超声波传感器原理--简介超声波传感器,用于完成对超声波的发送和接受。由于超声波振动频率高于机械波,具有波长短、频率高、绕射现象小、方向性好、穿透本领强、具有多普勒效应等特点,因此基于超声波的特性研制出超声波传感器,并在工业、生物医学、**等各个领域得到***应用。二、超声波传感器原理--结构超声波传感器主要由发送器部分、接收器部分、控制部分和电源部分构成。其中,发送器部分由发送器和换能器构成,换能器用于将振子振动产生的能量转换为超声波的形式并向空中辐射;接收器部分由换能器和放大电路构成,换能器用于接收超声波产生机械振动以将其转换为电能;控制部分主要完成对整体系统工作的控制,如控制发送器发送超声波、判断接收器是否接受超声波、识别已接受超声波的大小等等;电源部分主要为系统的工作提供能量。三、超声波传感器原理超声波传感器主要通过发送超声波并接受超声波来对某些参数或事项进行检测。发送超声波由发送器部分完成,主要利用振子的振动产生并向空中辐射超声波;接收超声波由接收器部分完成,主要接受由发送器辐射出的超声波并将其转换为电能输出;除此之外,发送器与接收器的动作都受控制部分控制。浙江罗舸智能科技有限公司超声波传感器值得用户放心。检测液位超声波传感器价格
1)计算度越时间的方式是基于超声波成功、垂直的反射名义下进行的。但对于移动机器人很难保证其自身运动姿态的稳定性,采用超声波传感器固定在移动机器人车身的探测方式,当移动机器人偏离平行墙面时,探测系统往往很难得到实际的距离。另外,超声波这种发散特性在应用于测量障碍物的时候,只能提供目标障碍物的距离信息,而不能提供目标的方向和边界信息。这些缺陷都**限制了超声波传感器的实际应用和推广。本文在通过理论的分析和不断地试验的基础上,采用四相步进电机带动单个一体式超声波传感器旋转的方式,组成一个动态的感测系统。2一体式超声波传感器与步进电机组成的探测系统结构设计实物照片如图1所示,超声波传感器焊在PCB板上,板子通过钢管树起,钢管另一端和步进电机轴相连,步进电机固定在机器人底盘下方。传感器控制信号与输出信号通过信号线和车身上的控制板相连。另外在超声波传感器的探头前加一泡沫材料制成的圆台形套筒,上口直径为22mm,下口直径为16mm,高20mm。这样发射波的波束角以及反射波被接收的角度都**受限制。为了机器人自我调整姿态,需要确定其自身的转动方向和基准位置。因而自制一片由直射式红外光电传感器和转盘组成的简易光电编码器。衢州高质量超声波传感器超声波传感器,就选浙江罗舸智能科技有限公司,欢迎客户来电!
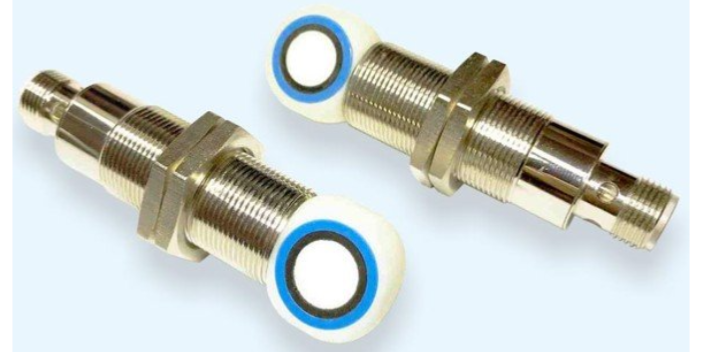
超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。超声波碰到杂质或分界面会产生反射形成反射回波,碰到活动物体能产生多普勒效应。超声波传感器广泛应用在工业、、生物医学等方面。中文名超声波传感器外文名Ultrasonicsensor所属类别传感器物理学原理超声换能器适用领域工业、、生物医学目录1组成部分2性能指标▪工作频率▪工作温度▪灵敏度▪指向性3相关应用▪主要应用▪具体应用4工作相关▪工作原理▪工作程式▪工作模式5系统构成6检测方式7检测好坏8液位测试9其他▪区分▪注意事项▪暴露问题超声波传感器组成部分编辑超声波传感器-MB7780常用的超声波传感器由压电晶片组成,既可以发射超声波,也可以接收超声波。小功率超声探头多作探测作用。它有许多不同的结构,可分直探头(纵波)、斜探头(横波)、表面波探头(表面波)、兰姆波探头(兰姆波)、双探头(一个探头发射、一个探头接收)等。
因而一种方法就是利用这2个临界点,来找寻其波束与墙垂直的角度(即与墙距离**近点),步进电机带动超声波旋转找寻这2个临界点。当连续检测到两相邻的值低于2mm时,认为已进入稳定区,则前后出现变化的点设为临界点,在这临界点内的所有点都记下来,然后求取中点,中点位置即是墙面与超声波传感器的**近点。如图6所示为其中一组所测数据,在72°~108°内,是距离测量的稳定区域,而在这之外,所测距离的相邻偏差超过8mm,而且随着角度的旋向两边时将进一步拉大。在50cm与200cm内改变一体式超声波传感器与墙面距离进行实验,其结果与墙面垂直角度所测误差限制在2个步距角内。探测系统应用于机器人沿墙导航自主式移动机器人是在运动过程中探测当前环境的信息。每次探测的距离信息都以当前机器人的运动姿态为前提来测量。而在沿墙直线行走过程中,机器人是通过测距和自身姿态的共同感知保证运行轨迹的准确性。超声波测距已被***运用,在试验超声波探测角度与测距的关系后,则可以根据计算**近点的方法用超声波传感器来测量车身的方位角(确定自身姿态)。所测**近点是机器人实际与墙面的距离,通过简易编码器上的直射红外传感器1来确定机器人的基准坐标。浙江罗舸智能科技有限公司致力于提供超声波传感器,欢迎新老客户来电!
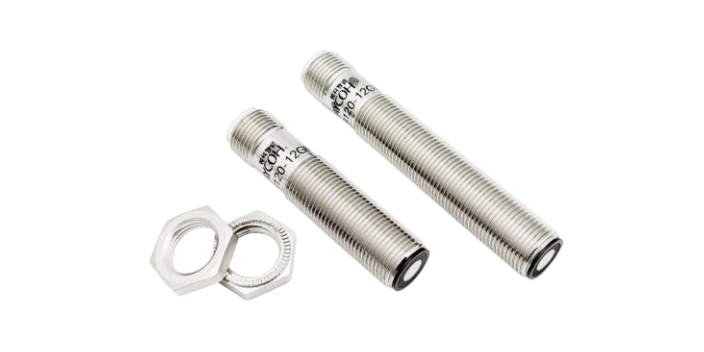
还将使汽轮机生产水冲击,引起破坏性事故。水位过低时会影响锅炉的水循环,造成局部水冷壁管过热,超温爆表,严重缺水时造成锅炉。尤其在锅炉启动过程中,炉内参数边变化很大,水位变动也大;在化工厂的“塔罐”里,进行着剧烈的化学反应,有时需要严格控制罐体内液体的位置,以避免超过指定位置时,发生危险,另外这些塔罐内的介质进出,多出动设备运输,在动设备启、停条件里,液位就是一个重要的参数。如果液位测量失灵就有损坏动设备的危险。罐体液位测量当期国内外对罐体液位测量作了一定的研究,由于在众多液位测量的仪器中,基于超声波的液位测量应用前景较好,它属于非接触型液位测量,具有价格较为适中、安装使用方便、精度较高等优点。超声波液位传感器利用超声波在空气介质中的传播,遇到物体或液体,在介质初将产生反射并有部分声波能被反射至生源,通过测量声波往返传播时间,利用声波传播速度,可计算得到生源至被测物体或液面的距离,超声波液位测量具有很多其他方法不可比拟的优点:1、测量精度高2、响应时间短、可以方便的实现无滞后的实时测量。但是超声波液位测量也存在一定的局限性:超声波的波速修正比较困难,这是因为超声波速度受多种因素影响。浙江罗舸智能科技有限公司致力于提供超声波传感器,有需要可以联系我司哦!长宁区不受颜色影响超声波传感器
浙江罗舸智能科技有限公司为您提供超声波传感器,有想法的可以来电咨询!检测液位超声波传感器价格
在日常生产生活中,超声波测距传感器主要应用于汽车的倒车雷达、及机器人自动避障行走、建筑施工工地以及一些工业现场例如:液位、井深、管道长度等需要自动进行非接触测距的场合。目前有两种常用的超声波测距方案。一种是基于单片机或者嵌入式设备的超声波测距系统,一种是基于CPLD(ComplexProgrammableLogicDevice)的超声波测距系统。想要了解超声波测距传感器的相关应用设计首先我们必须了解超声波传感器测距的工作原理。超声波传感器测距工作原理超声波传感器测距工作原理超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是指频率大于20kHz的在弹性介质中产生的机械震荡波,其具有指向性强、能量消耗缓慢、传播距离相对较远等特点,因此常被用于非接触测距。由于超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。超声波碰到杂质或分界面会产生***反射形成反射成回波,碰到活动物体能产生多普勒效应。,因此超声波测距对环境有较好的适应能力,此外超声波测量在实时、精度、价格也能得到很好的折衷。目前超声波测距的方法有多种:如往返时间检测法、相位检测法、声波幅值检测法。其原理是超声波传感器发射一定频率的超声波。检测液位超声波传感器价格