商机详情 -
忻州安全光栅超声波传感器
在日常生产生活中,超声波测距传感器主要应用于汽车的倒车雷达、及机器人自动避障行走、建筑施工工地以及一些工业现场例如:液位、井深、管道长度等需要自动进行非接触测距的场合。目前有两种常用的超声波测距方案。一种是基于单片机或者嵌入式设备的超声波测距系统,一种是基于CPLD(ComplexProgrammableLogicDevice)的超声波测距系统。想要了解超声波测距传感器的相关应用设计首先我们必须了解超声波传感器测距的工作原理。超声波传感器测距工作原理超声波传感器测距工作原理超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是指频率大于20kHz的在弹性介质中产生的机械震荡波,其具有指向性强、能量消耗缓慢、传播距离相对较远等特点,因此常被用于非接触测距。由于超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。超声波碰到杂质或分界面会产生***反射形成反射成回波,碰到活动物体能产生多普勒效应。,因此超声波测距对环境有较好的适应能力,此外超声波测量在实时、精度、价格也能得到很好的折衷。目前超声波测距的方法有多种:如往返时间检测法、相位检测法、声波幅值检测法。其原理是超声波传感器发射一定频率的超声波。在使用超声波传感器时,应注意其输出信号类型和范围,以确保其与所需的控制系统兼容。忻州安全光栅超声波传感器
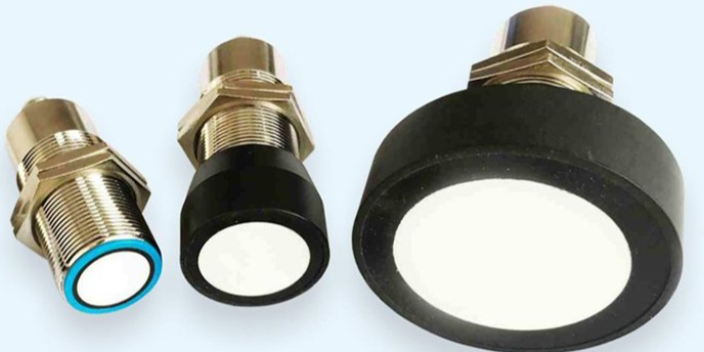
根据步进电机每一步走过时存储的信息来计算**近点。在基准坐标和**近点间,用步进电机所走过的角度确定机器人与墙面的偏角,然后偏角传达给车轮驱动控制系统以调整方位角。搜寻障碍物采用步进电机带动超声波传感器旋转的方式在功能上近似于多传感器检测。移动机器人通常采用周身围绕固定多个超声波传感器来获取更多的信息,从而增加搜索障碍物的范围,确定目标方向和边界信息。与之相比,采用旋转的方式的一个优点,就是可以根据障碍物的紧密程度自动调整检测的密度。采用增加传感器的数量是受自身条件限制的,而旋转方式的紧密只和步进电机的步距角相关。检测密度的增加可以**提高对角度的分辨力,从而加强对目标方向和边界信息的确定。4结语本系统是对超声波传感器功能上的一次延伸,是对移动机器人的现有探测系统的一个很好的补充。其在实验应用中得到充分的展示,他在障碍物探测和机器人位姿的调整上具有一定的实用性。但该方法在实时性、精确性上有待进一步提高。吕梁抗干扰超声波传感器在安装超声波传感器时,应注意其方向和角度,以确保其能够正确地检测目标物体。
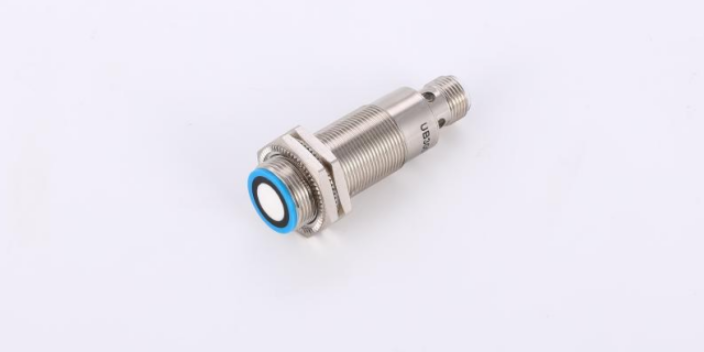
大中小超声波传感器的工作原理解释2015-09-04迎风初开展开全文超声波传感器的工作原理解释人们能听到声音是由于物体振动产生的,它的频率在20HZ-20KHZ范围内,超过20KHZ称为超声波,低于20HZ的称为次声波。常用的超声波频率为几十KHZ-几十MHZ。超声波是一种在弹性介质中的机械振荡,有两种形式:横向振荡(横波)及纵向振荡(纵波)。在工业中应用主要采用纵向振荡。超声波可以在气体、液体及固体中传播,其传播速度不同。另外,它也有折射和反射现象,并且在传播过程中有衰减。在空气中传播超声波,其频率较低,一般为几十KHZ,而在固体、液体中则频率可用得较高。在空气中衰减较快,而在液体及固体中传播,衰减较小,传播较远。利用超声波的特性,可做成各种超声传感器,配上不同的电路,制成各种超声测量仪器及装置,并在通迅,医疗家电等各方面得到广泛应用。超声波传感器主要材料有压电晶体(电致伸缩)及镍铁铝合金(磁致伸缩)两类。电致伸缩的材料有锆钛酸铅(PZT)等。压电晶体组成的超声波传感器是一种可逆传感器,它可以将电能转变成机械振荡而产生超声波,同时它接收到超声波时,也能转变成电能,所以它可以分成发送器或接收器。有的超声波传感器既作发送。
原理如下:超声波传感器工作分为两个步骤:超声波传感器换能器头——**重要的部分发射模式:1,在电子振荡器的作用下传感器产生一批声波/脉冲,然后这些声波被发送到周围空气。2,声波从传感器传送到目标物。3,传感器转换成接受模式。接收模式:4,部分被物体反射的回声返回到传感器中去。5,传感器的微处理器计算发射接收所用的时间t。(如果声速在介质中传播速度为v,传感器距离目标物的距离则为:S=v*t/2)6,微处理器驱动一个显示距离或开关量的输出信号.这样的话就完成了一个完整的工作过程,原理也是非常简单吧。接下来就是应用的问题了,超声波传感器与光电传感器虽然在某些应用的时候可以互相替代,但大部分时候它们其实是互补型的关系。(因为***主要介绍超声波传感器,那么就说一下超声波传感器的优势吧)。超声波传感器相对于光电传感器的优势:可以绕过细小的障碍物(比如粉尘)(这种环境中光电是完全不可以的)。可以测量液**置。(如用于液位监测)可以测量透明物体。(比如玻璃的有无或者位移信息)不受物体表面颜色的影响。(极暗或极亮的物体表面)超声波传感器可以用于油污环境中。(即使有油污溅到感应面上传感器仍可以正常工作。浙江罗舸智能科技有限公司超声波传感器获得众多用户的认可。
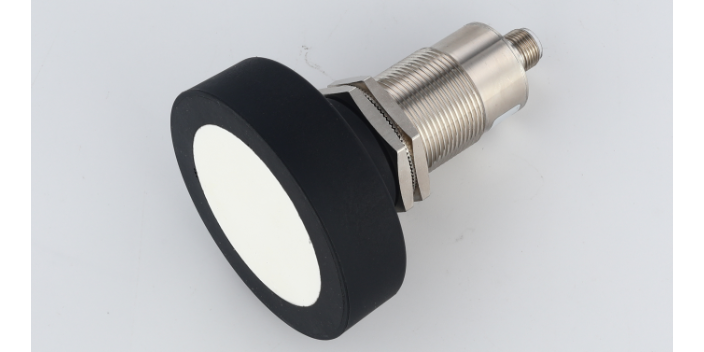
表1列出了几种不同温度下的声速。在使用时,如果温度变化不大,则可认为声速是基本不变的。如果测距精度要求很高,则应通过温度补偿的方法加以校正。表1超声波波速与温度的关系由于超声波易于定向发射、方向性好、强度易控制、与被测量物体不需要直接接触的优点,是作为倒车距离测量的理想选择。超声波传感器超声波为直线传播,频率越高,绕射能力越弱,但反射能力越强,为此,利用超声波的这种性质就可以制成超声波传感器。另外,超声波在空气中的传播速度较慢,这就使得超声波传感器的使用变得简单。超声波传感器是利用超声波的特性研制而成的传感器。超声波是一种振动频率高于声波的机械波,由换能晶片在电压的激励下发生振动产生的,它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中,它可穿透几十米的深度。超声波碰到杂质或分界面会产生***反射形成反射成回波,碰到活动物体能产生多普勒效应。因此超声波检测广泛应用在工业、**、生物医学等方面以超声波作为检测手段,必须产生超声波和接收超声波。完成这种功能的装置就是超声波传感器,习惯上称为超声换能器。超声波传感器,就选浙江罗舸智能科技有限公司,让您满意,期待您的光临!普陀区耐低温超声波传感器
超声波传感器,就选浙江罗舸智能科技有限公司,用户的信赖之选,有想法的不要错过哦!忻州安全光栅超声波传感器
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。忻州安全光栅超声波传感器