商机详情 -
临汾红外线超声波传感器
控制部分主要对发送器发出的脉冲链频率、占空比及稀疏调制和计数及探测距离等进行控制。工作程式若对发送传感器内谐振频率为40KHz的压电陶瓷片(双晶振子)施加40KHz高频电压,则压电陶瓷片就根据所加高频电压极性伸长与缩短,于是发送40KHz频率的超声波,其超声波以疏密形式传播(疏密程度可由控制电路调制),并传给波接收器。接收器是利用压力传感器所采用的压电效应的原理,即在压电元件上施加压力,使压电元件发生应变,则产生一面为“+”极,另一面为“-”极的40KHz正弦电压。因该高频电压幅值较小,故必须进行放大。超声波传感器使得驾驶员可以安全地倒车,其原理是利用探测倒车路径上或附近存在的任何障碍物,并及时发出警告。所设计的检测系统可以同时提供声光并茂的听觉和视觉警告,其警告表示是探测到了在盲区内障碍物的距离和方向。这样,在狭窄的地方不管是泊车还是开车,借助倒车障碍报警检测系统,驾驶员心理压力就会减少,并可以游刃有余地采取必要的动作。系统构成由发送传感器(或称波发送器)、接收传感器(或称波接收器)、控制部分与电源部分组成。发送器传感器由发送器与使用直径为15mm左右的陶瓷振子换能器组成。浙江罗舸智能科技有限公司致力于提供超声波传感器,有想法的不要错过哦!临汾红外线超声波传感器
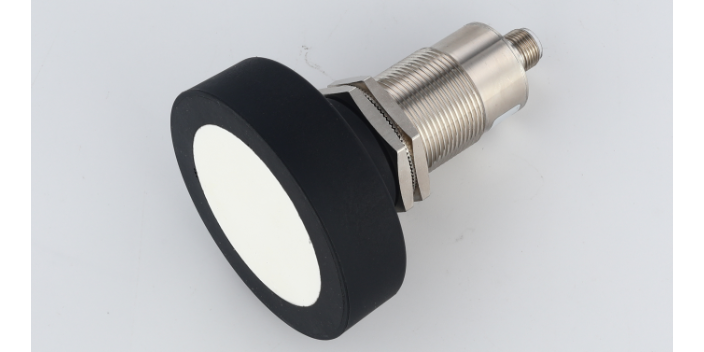
超声波传感器也不是wan neng的,有些因素会对超声波的使用产生很大的影响。因为超声波传感器判断距离的根本原理是利用声波在空气中传播的速度及时间来判断的,而声波在空气中传播的速度受到以下因素影响比较大:温度——温度过高或过低都会使测量结果出现很大偏差。(比如测量热金属时……) 压力——当声波所处环境中压强与大气压不同时,结果影响也很大。(比如在压力容器中测量液位或物位时……) 空气流动——当空气流动较强时,有些声波会被“吹走”( 比如我们处于上风口和下风口两种不同位置听人讲话时感觉清晰度明显不同……) 超声波工作时发射出的其实是一个声波的波面,(从立体角度上来说是一个锥体,所以不能测量细小的物体。(这个时候只能求助于光斑较小的激光传感器了)还要注意的一方面是:因为超声波传感器受到的影响因素比较多,所以其精度普遍不高,如果对测量精度要求非常高的场合,就不用考虑超声波了。潍坊防光干扰超声波传感器超声波传感器,就选浙江罗舸智能科技有限公司,有需求可以来电咨询!
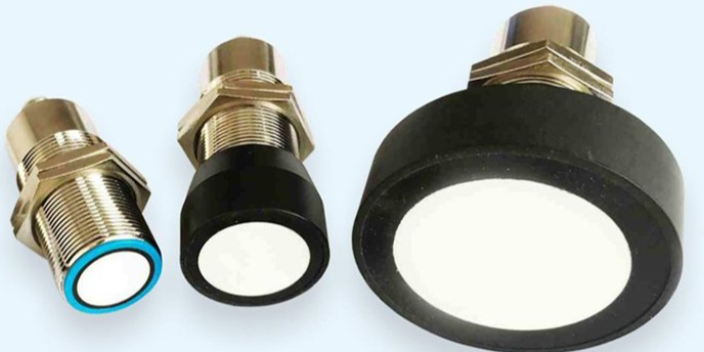
原理如下:超声波传感器工作分为两个步骤:超声波传感器换能器头——**重要的部分发射模式:1,在电子振荡器的作用下传感器产生一批声波/脉冲,然后这些声波被发送到周围空气。2,声波从传感器传送到目标物。3,传感器转换成接受模式。接收模式:4,部分被物体反射的回声返回到传感器中去。5,传感器的微处理器计算发射接收所用的时间t。(如果声速在介质中传播速度为v,传感器距离目标物的距离则为:S=v*t/2)6,微处理器驱动一个显示距离或开关量的输出信号.这样的话就完成了一个完整的工作过程,原理也是非常简单吧。接下来就是应用的问题了,超声波传感器与光电传感器虽然在某些应用的时候可以互相替代,但大部分时候它们其实是互补型的关系。(因为***主要介绍超声波传感器,那么就说一下超声波传感器的优势吧)。超声波传感器相对于光电传感器的优势:可以绕过细小的障碍物(比如粉尘)(这种环境中光电是完全不可以的)。可以测量液**置。(如用于液位监测)可以测量透明物体。(比如玻璃的有无或者位移信息)不受物体表面颜色的影响。(极暗或极亮的物体表面)超声波传感器可以用于油污环境中。(即使有油污溅到感应面上传感器仍可以正常工作。
超声波传感器的作用原理如下:
1、超声波传感器主要材料有压电晶体及镍铁铝合金两类。压电晶体组成的超声波传感器是一种可逆传感器,它可以将电能转变成机械振荡而产生超声波,同时它接收到超声波时,也能转变成电能。
2、超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。 浙江罗舸智能科技有限公司为您提供超声波传感器,有想法可以来我司咨询!
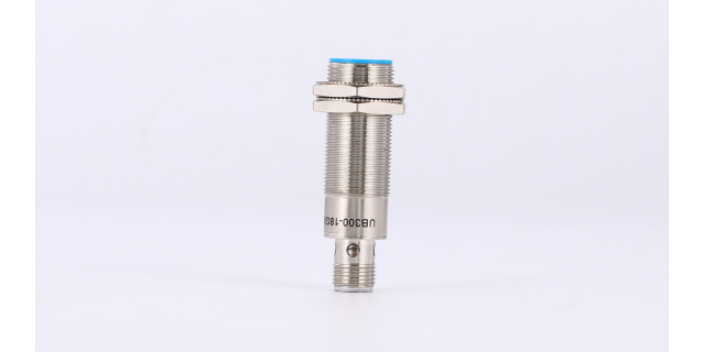
超声波传感器的检测范围取决于其使用的波长和频率。波长越长,频率越小,检测距离越大,如具有毫米级波长的紧凑型传感器的检测范围为300~500mm波长大于5mm的传感器检测范围可达8m。一些传感器具有较窄的6º声波发射角,因而更适合精确检测相对较小的物体。另一些声波发射角在12º至15º的传感器能够检测具有较大倾角的物体。此外,我们还有外置探头型的超声波传感器,相应的电子线路位于常规传感器外壳内。这种结构更适合检测安装空间有限的场合。 浙江罗舸智能科技有限公司为您提供超声波传感器,有想法的不要错过哦!南通安全光栅超声波传感器
浙江罗舸智能科技有限公司为您提供 超声波传感器,欢迎您的来电!临汾红外线超声波传感器
移动机器人要获得自主行为,其**重要的任务之一是获取关于环境的知识。这是用不同的传感器测量并从那些测量中提取有意义的信息而实现的。视觉、红外、激光、超声波等传感器都在移动机器人中得到实际应用。超声波传感器以其性价比高、硬件实现简单等优点,在移动机器人感知系统中得到了***的应用。但是超声波传感器也存在一定的局限性,主要是因为波束角大、方向性差、测距的不稳定性(在非垂直的反射下)等,因此往往采用多个超声波传感器或采用其他传感器来补偿。为了弥补超声波传感器本身的不足,又能提高其获取环境信息的能力,本文设计由一体式超声波传感器与步进电机组成的探测系统。1超声波传感器的探测原理及方法分析超声波传感器的基本原理是发送(超声)压力波包,并测量该波包发射和回到接收器所占用的时间。其中,L为目标距超声波传感器的距离;c为超声波波速(为了简化说明,本文以下讨论的测量距离时不考虑波速受温度的影响);t为发射到接收的时间间隔。由于用超声波测量距离并不是一个点测量。超声波传感器具有一定的扩散特性,发射的超声能量主要集中在主波瓣上,沿着主波轴两侧呈波浪型衰减,左右约30°的扩散角。事实上,式。临汾红外线超声波传感器