商机详情 -
海南模拟量超声波传感器
置连接器有Honeywell/CommercialSwitch-Sensor霍尼韦尔开关与传感器7超声波传感器940系列模拟量输出null离开关频率null高重复精度可检测范围null保证检测到1010cm2的物体null可能检测到更大的物体940-A4V-AD-001/2M940-A4Y-AD-001/2R外形尺寸超声波精密接近传感器Honeywell24VDC电源同步单元插孔连接器声波折射板43192871-001声波汇聚头43192871-002FF-MADB24RB95044-001适用940-A4V-AD-001/-001供电电源我们强烈要求使用稳定的供电电源Honeywell/CommercialSwitch-Sensor霍尼韦尔开关与传感器8超声波传感器阻止/同步输入Hold/Synchronising阻止Hold如果只需在某一特定时间进行测量,通过将“阻止输入”端插针5或粉色线接至0V。使传感器的发射与接收强制阻止。同步Synchronising为避免几个传感器间的交互干扰,可将多个传感器的“阻止输入”端与一个外部同步单元连接在一起55000001。灵敏度调节两种模式可选**大感应距离在此工作模式,测量距离**大,接收灵敏度和减低测量速率低开关频率,Pin4货灰线接至正24Vdc。**大测量速率**大测量速率被用于快速检测程序。在此模式声波发射角和接收灵敏度被减低。Pin4或灰线接至0Vdc。浙江罗舸智能科技有限公司为您提供 超声波传感器,有需要可以联系我司哦!海南模拟量超声波传感器
亦取得良好的效果。CX20106中前置放大器接收到超声波接收探头的反射信号后,对信号进行放大,电压增益约80dB。然后将信号送到限幅放大器,使其变为矩形脉冲,再由滤波器进行频率选择,滤除干扰信号,由检波器滤掉载频检出指令信号,再经过整形后,由7脚输出低电平。7脚输出的脉冲下降沿通过单片机INT0口输入。如图4所示。一体式超声波传感器发射电路与接收电路都用相同的传感器引脚输入/输出,如不将输入/输出隔离开,接收电路与发射电路会相巨影响,采用CMOS双向模拟开关CD4066BE实现发射与接收的隔离。步进电机控制模块,采用环形脉冲分配器L297+双H桥功率集成电路L298的控制方式。单片机的,,,clock,enable控制端,控制电机的正反转、时钟信号、启停。探测系统软件设计探测系统的软件主要由主程序模块、中断服务程序模块、传感器发射接收模块组成。这里主要对探测系统主程序模块加以说明。主程序流程图如图5所示。超声波传感器和步进电机测控模块分属不同的单片机控制,因此感测系统与移动机器人的上位机必须依靠单片机间的I/O口线及串行异步通讯实现。标志位T是用来切换动作,T=0,OFF=0同时满足时,是超声波传感器寻常的探测过程;T=1。聊城耐低温超声波传感器超声波传感器,就选浙江罗舸智能科技有限公司,让您满意,有想法可以来我司咨询!
也是多个发射头对应1个接收头基于超声波测距的简单、易于操作和无损伤等特点所以要测得超声波往返的时间,即可求得距离。这就是超声波测距传感器的工作原理。对于超声波测距工釆网小编向大家推荐一款韩国Hagisonic超声波测距传感器模块-HG-C40U。超声波测距传感器模块超声波测距传感器模块拥有两种可选传输模式,分别是自由运行模式:有电源时,传感器自身发送触发和突发信号(用于基本应用);外部触发模式:外部系统(控制器或处理器电路)控制触发信号用于高级应用,这两种模式适用于各种用途,此外该传感器还涉及两种输入电源一种是低压(5V)适用于处理器电路另一种是高压(12V)适用于控制器可测量到障碍物的距离为(at5V)、5m(at12V),并用UART通讯发送数据,分辨率在5mm以内。另一方面在各种场合用户可根据自身环境选择不同的设置模式比如自由运行/UART触发/外部触发设置等,同时也可根据测UART通讯波特率设定决定是否设置使用环形缓冲区,输出信号具有高性能ASIC芯片,保证稳定传输、灵敏接收等特点,因此传感器到PC的通讯使用‘接口板’(RS232,功率调节器)数据显示使用PC上的监控程序(可用超级终端)可以将实际接收的超声波实时放大用UART(ASCII。。
根据步进电机每一步走过时存储的信息来计算**近点。在基准坐标和**近点间,用步进电机所走过的角度确定机器人与墙面的偏角,然后偏角传达给车轮驱动控制系统以调整方位角。搜寻障碍物采用步进电机带动超声波传感器旋转的方式在功能上近似于多传感器检测。移动机器人通常采用周身围绕固定多个超声波传感器来获取更多的信息,从而增加搜索障碍物的范围,确定目标方向和边界信息。与之相比,采用旋转的方式的一个优点,就是可以根据障碍物的紧密程度自动调整检测的密度。采用增加传感器的数量是受自身条件限制的,而旋转方式的紧密只和步进电机的步距角相关。检测密度的增加可以**提高对角度的分辨力,从而加强对目标方向和边界信息的确定。4结语本系统是对超声波传感器功能上的一次延伸,是对移动机器人的现有探测系统的一个很好的补充。其在实验应用中得到充分的展示,他在障碍物探测和机器人位姿的调整上具有一定的实用性。但该方法在实时性、精确性上有待进一步提高。浙江罗舸智能科技有限公司是一家专业提供超声波传感器的公司。
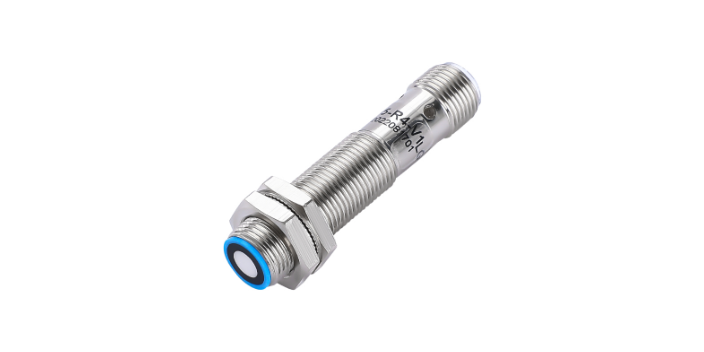
超声波距离传感器技术应用:超声波对液体、固体的穿透本领很大,尤其是在不透明的固体中,它可穿透几十米的深度。超声波碰到杂质或分界面会产生明显反射形成反射成回波,碰到活动物体能产生多普勒效应。因此超声波检测广泛应用在工业、**、生物医学等方面。超声波距离传感器可以广泛应用在物位(液位)监测,机器人防撞,各种超声波接近开关,以及防盗报警等相关领域,工作可靠,安装方便,防水型,发射夹角较小,灵敏度高,方便与工业显示仪表连接,也提供发射夹角较大的探头。超声波传感器,就选浙江罗舸智能科技有限公司,有需求可以来电咨询!宁波粉尘防爆超声波传感器
浙江罗舸智能科技有限公司为您提供超声波传感器,有想法的可以来电咨询!海南模拟量超声波传感器
超声波传感器原理--简介超声波传感器,用于完成对超声波的发送和接受。由于超声波振动频率高于机械波,具有波长短、频率高、绕射现象小、方向性好、穿透本领强、具有多普勒效应等特点,因此基于超声波的特性研制出超声波传感器,并在工业、生物医学、**等各个领域得到***应用。二、超声波传感器原理--结构超声波传感器主要由发送器部分、接收器部分、控制部分和电源部分构成。其中,发送器部分由发送器和换能器构成,换能器用于将振子振动产生的能量转换为超声波的形式并向空中辐射;接收器部分由换能器和放大电路构成,换能器用于接收超声波产生机械振动以将其转换为电能;控制部分主要完成对整体系统工作的控制,如控制发送器发送超声波、判断接收器是否接受超声波、识别已接受超声波的大小等等;电源部分主要为系统的工作提供能量。三、超声波传感器原理超声波传感器主要通过发送超声波并接受超声波来对某些参数或事项进行检测。发送超声波由发送器部分完成,主要利用振子的振动产生并向空中辐射超声波;接收超声波由接收器部分完成,主要接受由发送器辐射出的超声波并将其转换为电能输出;除此之外,发送器与接收器的动作都受控制部分控制。海南模拟量超声波传感器