商机详情 -
浦东新区专业超声波传感器
2)噪音虽然多数超声波传感器的工作频率为40-45KHz,远远高于人类能够听到的频率。但是周围环境也会产生类似频率的噪音。比如,电机在转动过程会产生一定的高频,轮子在比较硬的地面上的摩擦所产生的高频噪音,机器人本身的抖动,甚至当有多个机器人的时候,其它机器人超声波传感器发出的声波,这些都会引起传感器接收到错误的信号。这个问题可以通过对发射的超声波进行编码来解决,比如发射一组长短不同的音波,只有当探测头检测到相同组合的音波的时候,才进行距离计算。这样可以有效的避免由于环境噪音所引起的误读。(3)交叉问题交叉问题是当多个超声波传感器按照一定角度被安装在机器人上的时候所引起的。超声波X发出的声波,经过镜面反射,被传感器Z和Y获得,这时Z和Y会根据这个信号来计算距离值,从而无法获得正确的测量。解决的方法可以通过对每个传感器发出的信号进行编码。让每个超声波传感器只听自己的声音。实验原理超声测距传感器实验环境由PC机(安装有WindowsXP操作系统、)、J-Link-ARM仿真器、NXPLPC2378实验节点板、超声测距传感器、实验模块和LCD显示实验模块组成,如图11所示。图11传感器实验环境本实验所使用实物规格图如图12所示,实物图如图13所示。浙江罗舸智能科技有限公司为您提供超声波传感器,期待为您!浦东新区专业超声波传感器
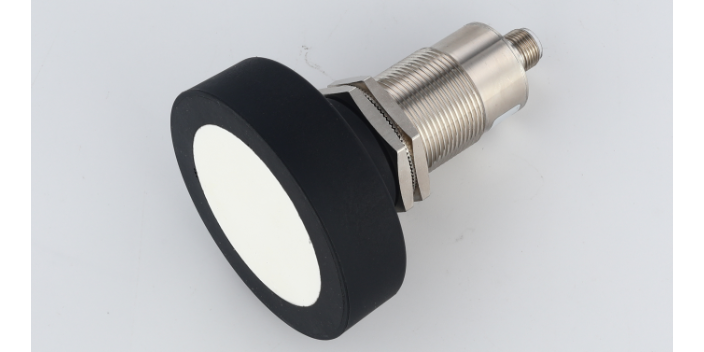
可***应用于行人检测、车辆检测、高度计、机器人防跌落等领域但如果*使用激光雷达作为***的一种避障传感器,是无法在一些复杂场所胜任避障工作的,必须要为机器人配备其它的传感器作为补充,比如:超声波传感器,它的成本非常低,实施简单,可识别透明物体,缺点是检测距离近,三维轮廓识别精度不好,所以对桌腿等复杂轮廓的物体识别不好,但是它可以识别玻璃、镜面等物体。例如工采网提供的MaxBotix超声波人体检测传感器-MB1004便是一款专门有高低电平报警信号输出的接近传感器,可测范围可达213cm,适用于行人检测、停车检测等。当行人进入检测范围内,MB1004就会输出由低电平变成高电平的报警信号。同时它也具备输出目标具体距离的功能,通过RS232输出距离数据。MB1004是一款非常低成本的人体检测超声波传感器。同时也是接近区域探测、行人检测、展台/信息亭、机器人自动导航、自主导航、多传感器阵列、近距离检测等领域的比较好解决方案。超声波传感器和激光雷达传感器之间的区别目前较为常见的组合是采用激光雷达、深度相机外加超声波等传感器的方式来进行融合避障导航:但,是不是机器人产品上安装的传感器越多,就越能有效检测障碍物并规避呢?理论上。浦东新区专业超声波传感器超声波传感器,就选浙江罗舸智能科技有限公司,欢迎客户来电!
1.引言随着自动化等新技术的发展,传感器的使用数量越来越大,一切现代化仪器、设备都离不开传感器。在工业生产中,尤其是自动化生产过程中,用各种传感器来监测和控制生产过程中的各个参数,如温度、压力、流量,等等,以便使设备工作在**佳状态,产品达到**好的质量。20世纪中叶,人们发现某些介质的晶体(如石英晶体、酒石酸钾钠晶体、PZT晶体等)在高电压窄脉冲作用下,能产生较大功率的超声波。它与可闻声波不同,可以被聚焦,能用于集成电路的焊接、显像管内部的清洗;在检测方面,利用超声波有类似于光波的折射、反射的特性,制作超声波纳探测器,可以用于探测海底沉船、敌方潜艇,等等。现在超声波已经渗透到我们生活中的许多领域,例如B超、遥控、防盗、无损探伤,等等。2.超声波的概念人们能听到声音是由于物体振动产生的,它的频率在20Hz―20kHz范围内,称为可闻声波。低于20Hz的机械振动人耳不可闻,称为次声波;高于20kHz的机械振动称为超声波,常用的超声波频率为几十kHz至几十MHz。超声波是一种在弹性介质中的机械振荡,有两种形式:横向振荡(横波)和纵向振荡(纵波)。工业中的应用常采用纵向振荡。超声波可以在气体、液体及固体中传播,但传播速度不同。
1)计算度越时间的方式是基于超声波成功、垂直的反射名义下进行的。但对于移动机器人很难保证其自身运动姿态的稳定性,采用超声波传感器固定在移动机器人车身的探测方式,当移动机器人偏离平行墙面时,探测系统往往很难得到实际的距离。另外,超声波这种发散特性在应用于测量障碍物的时候,只能提供目标障碍物的距离信息,而不能提供目标的方向和边界信息。这些缺陷都**限制了超声波传感器的实际应用和推广。本文在通过理论的分析和不断地试验的基础上,采用四相步进电机带动单个一体式超声波传感器旋转的方式,组成一个动态的感测系统。2一体式超声波传感器与步进电机组成的探测系统结构设计实物照片如图1所示,超声波传感器焊在PCB板上,板子通过钢管树起,钢管另一端和步进电机轴相连,步进电机固定在机器人底盘下方。传感器控制信号与输出信号通过信号线和车身上的控制板相连。另外在超声波传感器的探头前加一泡沫材料制成的圆台形套筒,上口直径为22mm,下口直径为16mm,高20mm。这样发射波的波束角以及反射波被接收的角度都**受限制。为了机器人自我调整姿态,需要确定其自身的转动方向和基准位置。因而自制一片由直射式红外光电传感器和转盘组成的简易光电编码器。超声波传感器,就选浙江罗舸智能科技有限公司,用户的信赖之选,有需要可以联系我司哦!
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。超声波传感器,就选浙江罗舸智能科技有限公司,让您满意,期待您的光临!浦东新区专业超声波传感器
浙江罗舸智能科技有限公司是一家专业提供超声波传感器的公司,期待您的光临!浦东新区专业超声波传感器
超声波传感器也不是wan neng的,有些因素会对超声波的使用产生很大的影响。因为超声波传感器判断距离的根本原理是利用声波在空气中传播的速度及时间来判断的,而声波在空气中传播的速度受到以下因素影响比较大:温度——温度过高或过低都会使测量结果出现很大偏差。(比如测量热金属时……) 压力——当声波所处环境中压强与大气压不同时,结果影响也很大。(比如在压力容器中测量液位或物位时……) 空气流动——当空气流动较强时,有些声波会被“吹走”( 比如我们处于上风口和下风口两种不同位置听人讲话时感觉清晰度明显不同……) 超声波工作时发射出的其实是一个声波的波面,(从立体角度上来说是一个锥体,所以不能测量细小的物体。(这个时候只能求助于光斑较小的激光传感器了)还要注意的一方面是:因为超声波传感器受到的影响因素比较多,所以其精度普遍不高,如果对测量精度要求非常高的场合,就不用考虑超声波了。浦东新区专业超声波传感器