商机详情 -
辽宁柔性机器人制造商
力与位置的协同是机器人力控装配的技术精髓。齿轮压装场景中,单纯的位置控制难以应对零件公差与轴的细微形变,单纯的压力控制又无法保证压入深度的一致性。达宽科技的机器人力控系统采用力位混合控制策略,在引导机器人对准装配位置的同时,持续监测装配力度,实时调整推进速度与压力输出,形成双闭环的作业机制。面对过盈配合需要稳定压入力的场景,机器人能动态维持恒定压力,抵消材料回弹带来的压力损耗;面对间隙配合讲究到位深度的场景,机器人又能把控行程终点,确保装配状态统一。达宽科技的软件支持多自由度参数设置,工艺工程师可针对直齿、斜齿、锥齿等不同齿形定制专属压装曲线,让机器人的装配策略与产品特性匹配到位。这种技术组合让齿轮平稳就位,既保证了连接的紧固性,又避免了过度施力带来的齿面损伤,装配表现持续向好,正在被越来越多的制造企业采纳。达宽科技柔性力控机器人,替代人工装配,缓解车间作业压力。辽宁柔性机器人制造商
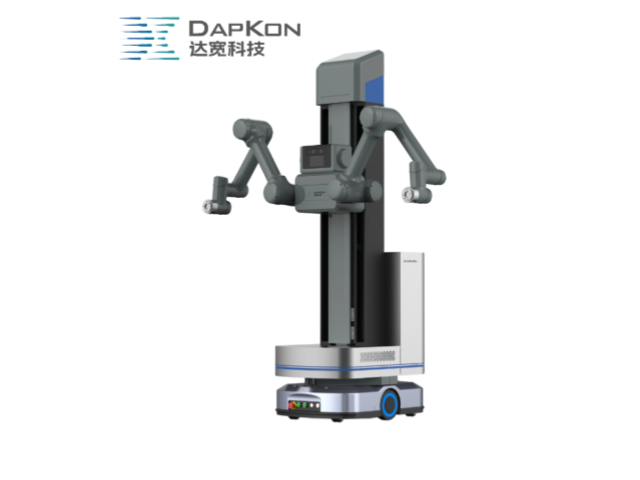
降低使用门槛是达宽科技力控系统设计的重要理念。系统配备直观的图形化编程界面,工艺工程师可以通过简单的拖拽和参数设置,定义复杂的作业路径和力控规则,无需编写深奥的代码。操作人员能够轻松监控实时的力反馈曲线,清晰掌握机器人的工作状态与作业质量。当需要更换产品或工艺时,调取预存的工艺配方即可快速切换,降低使用门槛和培训成本。达宽科技还提供引导手柄,让机器人示教变得简洁明了,轻松应对复杂场景。借助直观引导与智能算法,该手柄可灵活调整机器人拖动速度,省去示教器繁琐操作,无编程基础人员也能迅速掌握。系统适配能力强,能快速匹配新机型,与主流品牌机器人无缝对接,通用性较高。从安装到投产的时间大幅缩短,部署效率得到提升。达宽科技还提供从现场调试到持续优化的技术支持,确保用户能够顺畅地将力控系统整合到现有生产流程中。这种以用户为中心的设计理念,让力控技术不再遥不可及,而是成为一种易于掌握、能够切实解决生产难题的得力工具,帮助企业在推进自动化的过程中少走弯路,更快获得投资回报。江苏柔性通用机器人介绍通用双臂机器人仿人动作,达宽科技助力复杂工件灵活对位。
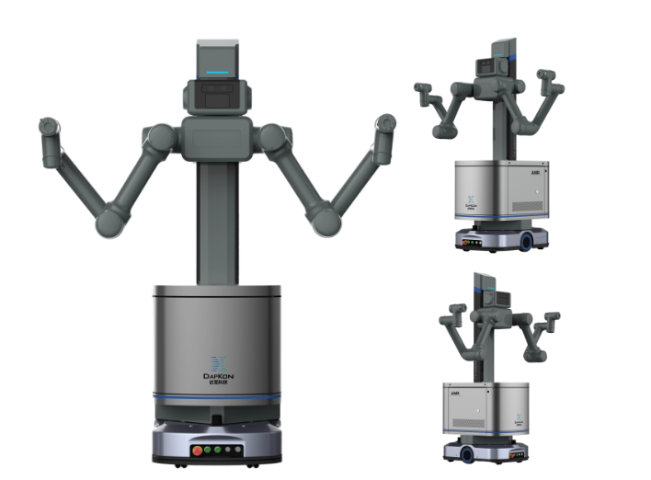
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。
人机协作场景下,齿轮装配工位常需要人员上下料与设备作业交替进行,双方动作区域存在交叠。机器人采用力控后可对接触力实时设限,一旦触碰人体或障碍物即刻卸力并停止,为现场作业增添一层保护。达宽科技在力控设计中引入碰撞检测与柔顺退让机制,机器人在受限空间内动作更为谨慎。这类安全特性与装配效率可以兼顾,让人与机器人在同一工位分担任务成为可行选择。这种安排适合空间紧凑、需要频繁补料的装配单元,也让现场作业安排更有弹性,人员可以在装配与检验之间灵活调配,设备与人力各自发挥所长。当工位布局调整或设备搬迁后,原有安全设定仍可沿用,现场恢复生产所需的准备时间相应缩短。这类设计让人机共处的工位布置更为从容,现场配合更为紧密。通用复合机器人节省空间,达宽科技优化工厂布局设计。
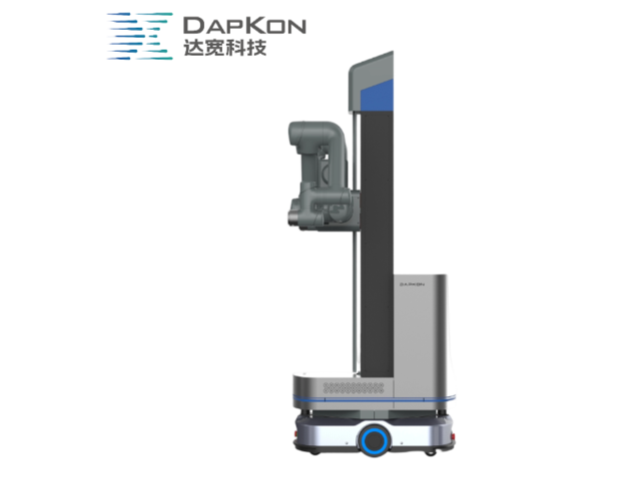
行星齿轮、多级减速齿轮组件的装配工序更为复杂,一根轴上常要按顺序压入多个齿轮,环环相扣的配合关系对施力顺序与力值把控提出较高要求。达宽科技的力控系统支持多步装配流程编排,机器人按预设顺序逐级施压,每一步的力值都处于监控之下,压装状态稳定可控。装配过程中,机器人依据每一步的力反馈判断当前状态,上一级就位后才推进下一级,避免因顺序错乱造成的返工。对于需要齿圈、行星轮、太阳轮依次就位的减速机构,机器人还能依据接触力的方向差异辨别部件姿态,压入路径随之微调,齿面接触质量得到保障。这种按序受控的机器人作业方式,让复杂齿轮组件的装配节奏有条不紊,多级传动的啮合状态趋于一致,产线的自动化覆盖范围随之扩大,工序衔接更加紧凑。达宽科技让通用复合机器人在装配中自适应调整力度,保护零部件。河南智能柔性机器人定制
通用双臂机器人依托达宽科技力控技术,柔性装配轴孔,呵护配件不受损伤。辽宁柔性机器人制造商
大型齿圈的装配是另一番景象:部件重量可观,人工搬运对位费力,起吊设备的定位能力又难以满足压装要求,作业质量难以稳定。达宽科技的力控系统与重载机器人配合,让大件装配同样具备柔顺能力:机器人夹持齿圈低速接近目标位置,接触后顺从受力方向调整姿态,以受控压力完成压入,全程力值曲线可查。小模数齿轮则处于另一个极端,尺寸小巧、齿形精细,施力稍有失控便可能损伤齿面,机器人以细密的力觉分辨率感知接触过程,推进速度随阻力变化动态调整。同一套力控系统的参数体系按力值范围分档设定,机器人在不同量级的装配任务之间调用对应配方即可切换。这种跨度上的适配能力,让力控方案在齿轮制造企业的应用范围更广,大小齿轮的装配工序都能找到合适的自动化路径。辽宁柔性机器人制造商