商机详情 -
浙江通用机器人方案
齿轮装配完成后的质量检查,同样能借助机器人力控完成升级。传统方式靠人工转动齿轮凭手感判断啮合状态,结果因人而异且难以留档。达宽科技的力控系统让机器人化身检测助手:压装完成后,机器人以预设动作转动齿轮,采集旋转力矩曲线,啮合顺畅时曲线平稳,存在卡滞、偏心或异物残留时曲线出现异常波动,系统据此给出判定结论,异常件当场分流。检测数据自动存入档案,与装配时的力值曲线相互印证,形成每件产品的完整质量画像。当某批次曲线整体偏移时,力控系统还能提示来料或工艺的变化趋势,支持预防性调整。装配与检测由同一台机器人完成,工位功能更集约,品质判定有了客观依据,出厂齿轮的运转表现更加稳定,质量管理的闭环由此更加完整。达宽科技通用力控机器人,姿态调节柔和,顺畅完成多品类工件装配作业。浙江通用机器人方案
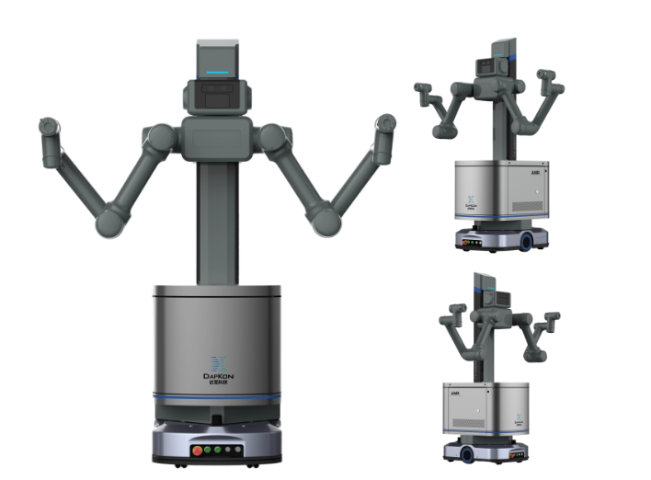
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。山东柔性机器人供应商达宽科技柔性力控机器人结构紧凑,可轻松集成至现有产线,助力企业实现智能制造升级目标。
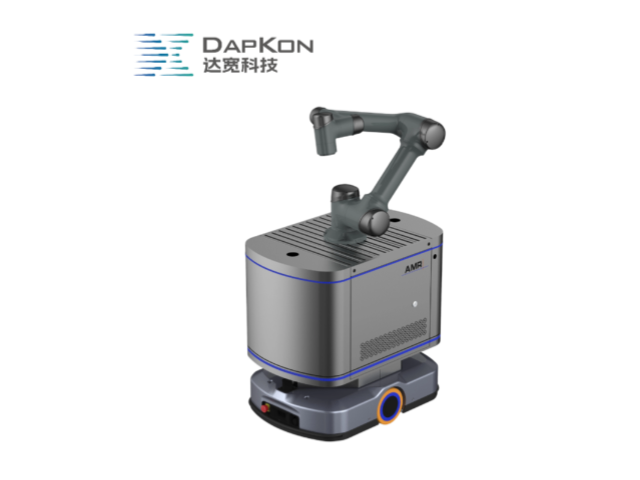
齿轮装配的智能化转型正在加速,机器人力控技术是这场变革中的活跃力量。达宽科技持续投入研发,将力觉感知、动态补偿与智能算法融合,让机器人在齿轮啮合、压装、检测等环节的表现不断精进。从减速器齿轮到变速箱齿轮组件,力控方案已在多个工业场景落地运行,积累了丰富的应用经验。展望未来,随着数据积累与算法演进,机器人将具备更强的自适应能力,装配策略越来越贴合实际工况,调试投入持续下降。达宽科技愿与制造企业携手,把机器人力控的价值带到更多产线,帮助用户节省时间、稳定品质、优化安全,让齿轮装配这道传统工序焕发新的活力。对于正在评估改造方案的企业,不妨从单个装配工位试点开始,亲身体验力控机器人带来的改变,用实际成效说话,稳步走向智能制造的彼岸。
齿轮是传动系统的关键部件,装配质量直接关系到整机运转的平稳性与使用寿命。传统生产模式中,人工压装依赖操作经验,力度把握深浅不一,批次间质量难以统一;刚性自动化设备对来料一致性要求苛刻,零件存在公差时便卡滞报警,产线节奏屡屡被打断。达宽科技的机器人力控系统为这道工序带来新的作业方式:机器人具备敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值区间后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数问题无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,产线运行更加顺畅,齿轮装配正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。达宽科技通用力控机器人,柔性装配轻松完成齿轮轴孔任务。
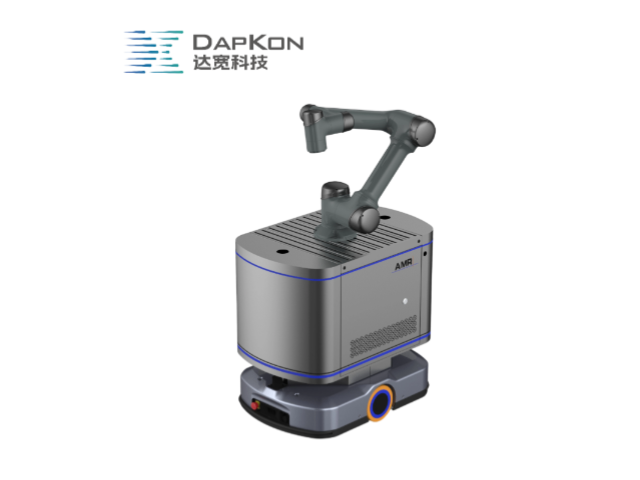
在服务器装配、汽车制造等领域,线束装配涉及高压接口与精密端子,操作力度不当可能引发部件损伤或安全隐患。达宽科技的力控系统采用双闭环控制策略,在插接过程中同步监测力矩与位移曲线,一旦检测到阻力超出设定阈值,系统将在毫秒级时间内暂停并启动回退程序,有效防止密封结构压溃或金属触点变形。同时,机器人碰撞检测功能可在意外接触时立即停止运动,为操作人员提供近场作业保障。力控系统能实时感知机器人与线束、接头之间的接触力度,让机器人在插拔、缠绕等动作中灵活调整力度,适配不同规格线束的装配需求。传统人工线束装配需要反复确认接头位置、调整插拔力度,容易导致作业节奏拖沓;而机器人力控通过传感器实时捕捉接触力数据,指导机器人精细调整动作幅度与力度,减少无效操作,让连续作业保持稳定节奏。达宽科技还记录装配全过程数据,支持质量追溯,确保每条线束装配质量稳定可靠。这种智能化的装配方式减少了人工干预需求,让企业优化人力配置,将更多人力投入到更具价值的生产环节。达宽科技柔性力控机器人,替代人工装配,缓解车间作业压力。陕西智能复合机器人生产厂商
达宽科技通用复合机器人,数据互联畅通,融入智能制造体系。浙江通用机器人方案
花键与内齿圈的啮合对同轴度要求较高,稍有偏斜便会出现单侧受力,长期运行容易导致齿面点蚀。机器人搭载力控后可在接触瞬间识别受力方向,沿切向微调角度直至齿槽对齐,再平稳推入到位。达宽科技的力控模块支持在齿轮装配行程中分段设定力阈值,机器人先以小力试探,确认啮合后再逐步加力,整个过程受力曲线平滑可控。这样既减少了齿顶磕碰留下的压痕,也让不同批次的齿轮装配表现趋于一致,为后续啮合间隙测量提供稳定起点。检测工序的判定尺度因此更容易统一,同一型号产品在不同班次之间的数据可比性增强,质量管理不必再为基准漂移反复校准。当零件供应商发生变更时,这套策略也能提供客观的比较依据,帮助工艺团队判断是否需要调整原来的参数设定。浙江通用机器人方案