商机详情 -
中国香港智能人形机器人定制
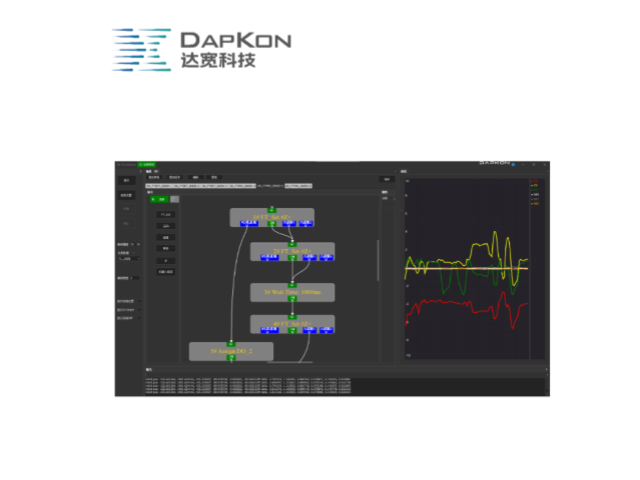
齿轮是传动系统的关键部件,装配质量直接关系到整机运转的平稳性与使用寿命。传统生产模式中,人工压装依赖操作经验,力度把握深浅不一,批次间质量难以统一;刚性自动化设备对来料一致性要求苛刻,零件存在公差时便卡滞报警,产线节奏屡屡被打断。达宽科技的机器人力控系统为这道工序带来新的作业方式:机器人具备敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值区间后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数问题无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,产线运行更加顺畅,齿轮装配正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。达宽科技为通用力控机器人开发直观编程界面,操作人员可快速设置装配任务参数,提升产线换型效率。中国香港智能人形机器人定制
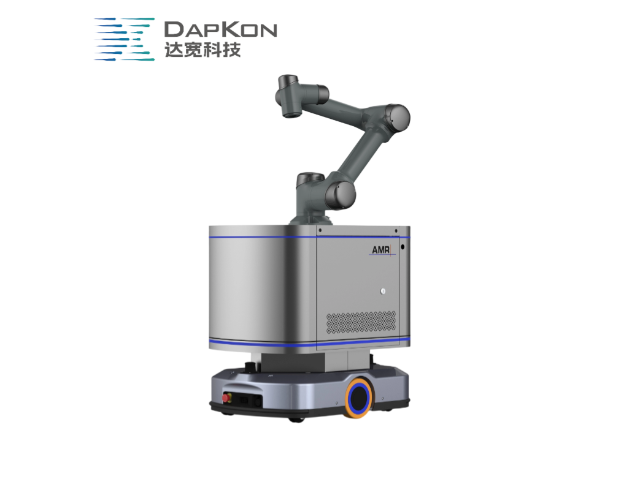
齿轮装配长期依赖人工经验或刚性自动化设备,两种方式各有局限。人工装配质量受操作人员熟练度、体力状态影响,不同批次产品可能存在差异;刚性设备对来料一致性要求苛刻,零件稍有偏差就会卡死停机。达宽科技的机器人力控方案在两者之间找到平衡点,机器人既有自动化设备的节拍优势,又具备人工操作的柔顺判断。装配过程中,力控系统实时监测轴向力与扭矩变化,当齿轮进入啮合区时,机器人自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面损伤。用户反馈,引入机器人力控后,装配工位的停机等待与返工处理减少,产线节拍更加连贯。达宽科技还提供现场工艺支持,帮助企业梳理齿轮装配要点,制定合理的力值策略,让机器人作业与产品特性匹配到位,更快看到成效。江苏通用人形机器人供应商达宽科技通用力控机器人,安全协作保障电机装配平稳有序。
数据积累正在成为产线优化的基础,机器人力控在这方面有着天然优势。达宽科技的力控系统在机器人作业过程中实时记录力值曲线、轨迹数据与运行状态,这些信息汇聚成工艺知识库,为企业持续改善提供依据。通过分析历史数据,工程师可优化机器人的作业速度与力值阈值,让效率与品质逐步向上;出现质量问题时,调取相关数据即可快速定位原因,排查时间得以缩短。达宽科技的ForceMaster柔性力控系统支持多自由度参数设置,并开放SDK供用户扩展应用,满足个性化工艺需求。在服务层面,达宽科技提供从方案评估、现场调试到持续优化的陪伴式支持,帮助用户将力控系统平稳融入现有生产流程。系统已批量应用于装配、插拔、打磨、检测等场景,覆盖汽车、电子等多个行业,机器人交付运行的稳定性经受了实际检验。用户反馈,专业且响应及时的服务让使用过程安心,设备长期保持良好状态,投资回报看得见,机器人力控正为企业创造长远价值。
产品一致性是齿轮装配质量的关键指标,啮合状态直接影响传动平稳性与噪声表现。达宽科技的机器人力控系统以统一的力值标准执行每一次装配,机器人不受情绪、疲劳等人为因素影响,每一组齿轮的配合状态都保持均衡,批次间差异随之缩小。用户在验收环节发现,采用力控装配的齿轮组件转动顺畅、噪声表现良好,客户投诉减少,品牌口碑随之向好。力控系统还能设定力值上下限,超出范围的产品自动标记剔除,不让问题件流入下道工序,出厂品质更有保障。达宽科技的力控系统将力值判定嵌入装配流程,合格与否当场给出结论,异常品即时分流,质量管理前移到产线端。对于汽车零部件等对一致性要求严格的行业,这种可量化、可追溯的装配方式让机器人成为品质管理的可靠帮手,企业面对客户审核时更有底气,市场竞争力也随之增强。达宽科技柔性力控机器人,姿态调节灵活,轻松适配异形工件装配需求。
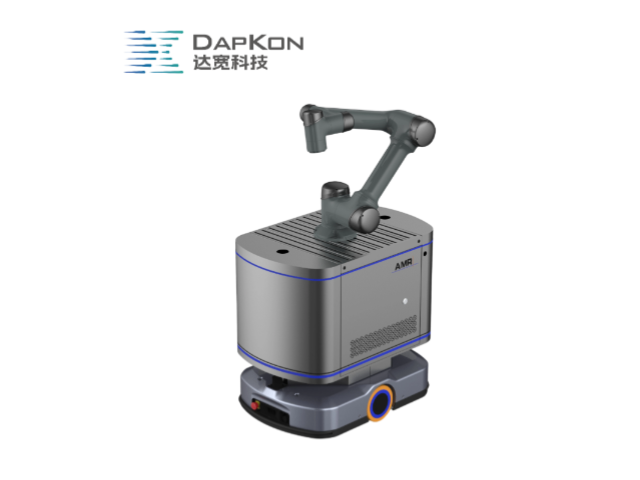
数据是现代产线的眼睛,机器人力控让齿轮装配过程变得可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、作业时长、力控参数等关键信息,汇聚成企业的工艺数据库。质量工程师调取数据即可复盘装配过程,出现问题时快速定位原因,排查时间缩短;工艺人员通过分析历史曲线,持续优化机器人的力值阈值与推进速度,让装配表现逐步向好。达宽科技的系统提供开放接口,装配数据可对接企业的管理平台,实现质量追溯与统计分析。对于面向整机厂供货的零部件企业,客户审核时提供完整的装配数据记录,信任度自然提升。用户表示,以前装配质量靠抽检把关,现在机器人留下每件产品的作业档案,质量管理从被动把关转向主动预防,这种转变让齿轮产品的口碑增强,达宽科技的力控技术在其中提供了可靠支撑。通用力控机器人人机协作界面友好,达宽科技优化操作体验降低使用门槛。江苏通用人形机器人供应商
达宽科技柔性力控机器人,力感反馈柔和,避免装配工件出现挤压磨损。中国香港智能人形机器人定制
减速器产品中常见的行星齿轮装配,涉及多组行星轮同步入位,难点在于保持各组受力均衡。机器人结合力控可分别监测各路径的接触力,对受力偏高的一侧做出姿态补偿。达宽科技提供多轴协同的力位控制能力,机器人在装配时逐级加载,避免某一组行星轮独自承担压力。均衡受力有助于齿轮组件在运转初期即形成良好啮合,也让装配环节的判定标准更易量化,便于产线统一执行。齿轮装配的一致性因此更容易在班组之间复制和保持,不同产线之间的工艺参数也可以相互借鉴,形成可以推广的作业规范。多组行星轮的装配数据还可以用于比较不同减速器结构的工艺特点,为产品设计阶段的评审提供参考。均衡受力的做法也让装配质量的稳定性更有保障,作业执行更为稳妥。中国香港智能人形机器人定制