商机详情 -
北京自动化机器人方案
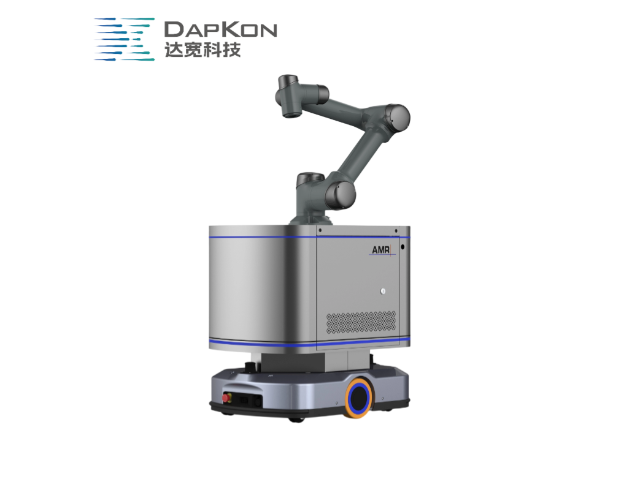
随着车间对柔性化与无人化作业的需求提升,机器人力控正在从单点试用走向批量部署。达宽科技持续打磨力控算法与工艺包,让机器人面对齿轮装配中的公差波动、零件差异与空间限制时,仍能保持稳定的动作表现。齿轮装配现场的每一次受力数据,都可用于优化下一轮参数配置,使能力在产线上逐步沉淀。对制造企业而言,这既缩短了调试与换型所占用的时间,也让装配一致性、作业安全与整体效率得到同步改善。齿轮装配这一环节的现场管理水平随之提升,技术积累不再依附于个人,而是留在企业的工艺资产之中。对于正在推进柔性化改造的车间,这类可复用的工艺能力,能够让新增产线的起步阶段更为扎实。这种沉淀方式让企业的工艺资产得到持续积累,能力积累更为扎实。达宽科技柔性力控机器人,兼容多场景装配,助力企业产线自动化升级。北京自动化机器人方案
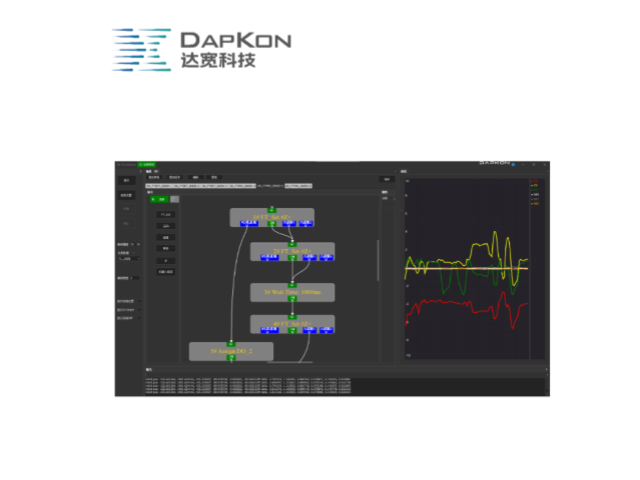
齿轮装配完成后常需进行手动或自动盘车,检查是否存在卡涩与异响。机器人可借助力控模拟盘车动作,以恒定扭矩缓慢转动输入轴,同步采集力矩波动。达宽科技的力控方案支持力矩曲线留存,机器人将每次盘车数据归档,便于同批次产品横向比较。当力矩曲线出现异常起伏时,系统可提示该台产品需要复检。这让齿轮装配后的验证步骤从凭手感判断转为凭数据判断,整线质量趋势更易掌握,质量例会上的讨论也有了共同的依据。改进方向更为清晰,工艺调整的效果可以通过曲线前后对比直接观察,避免了凭印象做决策。曲线数据长期积累后,还可以用于建立判定的参考区间,让检测标准的更新有据可循,而不必依赖临时判断。这些留存的曲线也让验收环节的资料准备更为完整。河南双臂机器人设计达宽科技通用人形机器人,灵活避障穿行,保障搬箱转运全程安全顺畅。
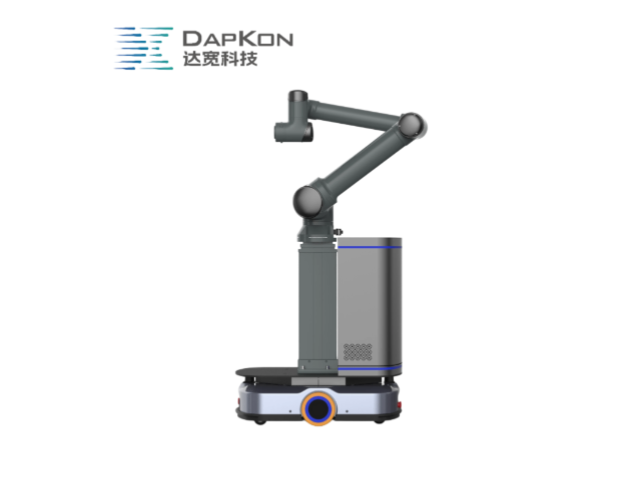
在协同装配任务中,如何平衡作业速度与操作精度一直是行业关注的焦点。通用双臂机器人通过双臂协同控制与实时力觉反馈机制,能够在保证装配效率的同时,确保每一个装配节点的准确可靠。达宽科技的通用双臂机器人采用了全力控运行架构,机器人的运动由设定的力参数直接驱动,刚度和阻尼可以根据不同装配工艺的需求灵活调整,这种设计使得通用双臂机器人在接触精密零部件时更加柔和,有效避免因冲击导致的装配缺陷。在双臂协同装配过程中,通用双臂机器人可以精确控制两只手臂的相对位置与施力大小,确保配合面之间的贴合均匀、连接稳固,为后续功能测试和整机装配打下良好基础。用户体验上,企业可以放心地将关键工序交由通用双臂机器人执行,减少返工和报废风险。达宽科技在通用双臂机器人的设计中,注重底层算法的优化与接口的开放性,支持用户根据实际工艺特点进行个性化配置,让协同装配任务更加贴合生产实际。通用双臂机器人的应用不*提升了装配效率,更通过稳定的操作表现,增强了用户对自动化生产的信心。
不同行业、不同产品的装配任务差异明显,通用复合机器人凭借极强的泛化能力,可适配多品类、多规格的装配作业,满足企业柔性化生产诉求。达宽科技结合行业落地经验,持续优化通用复合机器人的运动算法与力控参数,让设备贴合电子制造、五金加工、机械装配等领域的装配特性,轻松应对各类零部件组装任务。通用复合机器人可快速更换末端执行器,适配不同物料的抓取与装配需求,针对异形件、小件、大件等不同形态物料,都能稳定完成夹持、转运、组装操作。通用复合机器人支持多模式装配切换,既能完成单机单独装配,也能配合人工实现人机协同装配,灵活适配小批量定制、大批量规模化等不同生产节奏。通用复合机器人无需大规模改造产线,就能融入现有作业流程,快速响应企业装配需求变更,成为企业多元化装配升级的得力助手。通用力控机器人人机协作界面友好,达宽科技优化操作体验降低使用门槛。
齿轮装配的智能化转型正在加速,机器人力控技术是这场变革中的活跃力量。达宽科技持续投入研发,将力觉感知、动态补偿与智能算法融合,让机器人在齿轮啮合、压装、检测等环节的表现不断精进。从减速器齿轮到变速箱齿轮组件,力控方案已在多个工业场景落地运行,积累了丰富的应用经验。展望未来,随着数据积累与算法演进,机器人将具备更强的自适应能力,装配策略越来越贴合实际工况,调试投入持续下降。达宽科技愿与制造企业携手,把机器人力控的价值带到更多产线,帮助用户节省时间、稳定品质、优化安全,让齿轮装配这道传统工序焕发新的活力。对于正在评估改造方案的企业,不妨从单个装配工位试点开始,亲身体验力控机器人带来的改变,用实际成效说话,稳步走向智能制造的彼岸。通用力控机器人运行稳定,达宽科技赋能,持续承接各类配件装配工作。河南双臂机器人设计
通用力控机器人是达宽科技研发的智能装配设备,为齿轮、线束、轴孔等精密任务设计。北京自动化机器人方案
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方式,机器人先按轨迹涂布,再以恒定压力完成压合,两段动作衔接顺畅。相比单纯位置控制,这种方式更能适应密封面加工误差,让密封装配的贴合度保持稳定,减少后续试漏环节的重复装卸。齿轮装配单元的现场流转因而更加连贯,密封合格的产品可以更快进入下一道工序,整体物流拥堵情况得到缓解。对于需要控制密封件的齿轮箱产品,这种压合方式也有助于减少胶料溢出的情况,后续清理工序的压力相应减轻。贴合度的改善也让密封件的选用空间更为宽裕。北京自动化机器人方案