商机详情 -
贵州运动轨迹图像识别模块平台
传统航空光电吊舱依赖操纵员手动锁定目标,长时间飞行容易疲劳,且对隐蔽目标的捕捉能力有限。慧视光电Viztra系列图像处理板可作为吊舱的智能主导,接收光电吊舱相机输入的视频流,自动识别并锁定地面、海面目标。Viztra-HE系列采用RK3588芯片,AI算力达6Tops,能够在吊舱摆动、变焦过程中保持目标稳定跟随;±1像素跟踪精度保证长焦端也能精确锁定。板卡支持码率6M的H.264/H.265编码与3小时以上存储,便于回传与机上回放。CameralinkBase/Medium/Full接口的HE052、HE052F板卡可适配主流高分辨率红外热像机。宽温工作(-40℃~+65℃)与抗震设计满足机载振动环境要求;体积小、重量轻(HE057约51.6g)便于嵌入吊舱紧凑空间。配合伺服转台通信接口,板卡输出的脱靶量可直接驱动吊舱陀螺稳定平台跟踪目标。有没有可以直接用的无人机AI模块?贵州运动轨迹图像识别模块平台
图像识别模块
随着智能机器人深度融合,智慧园区中的环境理解、自主避障与抓取,越来越依赖前端实时视觉。智慧园区的智能化改造,如何在不改变原有链路的前提下叠加AI能力,是许多用户关心的现实问题。依托成熟的批量交付经验,围绕Viztra-HE047的方案开发周期较短、一致性较好。在这类智慧园区方案里,慧视光电的Viztra-HE047常被用作主要处理单元。在智慧园区的复杂光照与抖动环境下,Viztra-HE047凭借成熟算法保持较高的识别与跟踪稳定度。自主可控的硬件路径,为涉及安全信息的智慧园区场景提供了更稳妥的数据保障。围绕智慧园区的具体场景,慧视光电可提供从单板到整机的全栈技术支撑,让集成更省心。云南人脸识别图像识别模块解决方案有没有轻一点的无人机AI模块?
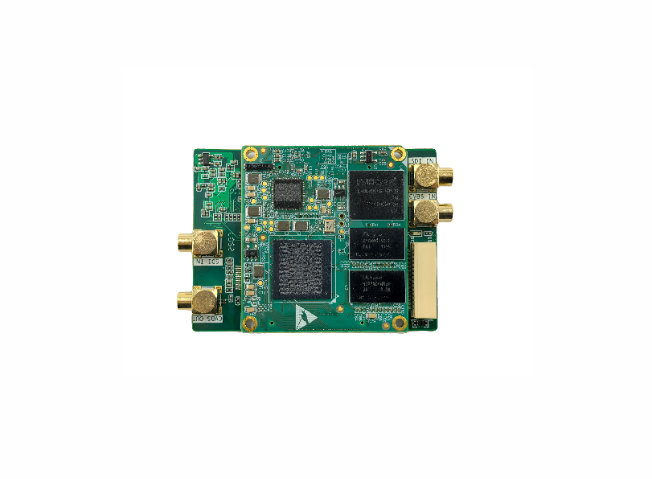
RK3588平台6.0TOPS的算力在检测识别领域已经能满足绝大多数的要求,但在少数应用场景中,有着更高算力的需求,以实现更快、更稳定、更精细的检测效果。慧视Viztra-T32AI算力盒是利用RK3588和大算力卡开发而成的一款低功耗大算力的处理平台。它带有双2.5G网口,采用瑞芯微RK3588作为主控处理器,外接每秒26兆次运算(TOPS)高能效处理器。配备4GB/8GB/16GBLPDDR4x内存,和32GB/64GB/256/0GBeMMC闪存,支持运行OpenMediaVault、FriendlyWrt、Android、AndroidTV、Debian和Ubuntu等多种系统,支持GPU和VPU加速。整体尺寸为115x85X30mm。算力盒带有2个HDMI输出接口和1个HDMI输入接口,可解码播放比较高8K60pH.265/VP9,以及8K30pH264等格式视频,并可录制4k60pH.265格式视频。此外,算力盒还具备1个M.2B-Key插槽,可安装使用M.2NVME固态硬盘,以及1个M.2E-Key插槽,可安装使用M.22230尺寸的WiFi无线模块。带有1个USB3.0和2个USB2.0接口,以及1个全功能的USB-C接口,采用DC-12V供电。
在电力线路巡检治理中,对占道、遗撒等问题的治理,智能巡查让执法更有温度也更有力度。把跟踪能力做实,是电力线路巡检从看见目标走向处置目标的主要环节。借助SpeedDP算法训练平台,用户可在Viztra-LE034上自助完成数据标注、模型训练与快速移植,新品类识别也能较快上线。记忆跟踪算法使Viztra-LE034在目标短暂遮挡后仍能迅速找回并持续跟随。譬如Viztra-LE034,搭载RV1126芯片,在较低功耗下实现稳定的视觉处理,支持3G-SDI与CVBS输入输出,链路简单清晰。在算法赋能下,Viztra-LE034可对视野内目标实现快速检测与稳定锁定,把看得见升级为认得清、跟得牢。依托成熟的批量交付经验,慧视光电能帮助电力线路巡检的整机项目更快推向应用。慧视光电的Viztra-LE071无人机AI模块已经很成熟了。

港口、航道、锚地等水域存在非法船只、违规捕捞、非法停靠、船只碰撞等监管难题,单靠海警艇难以全时段覆盖。慧视光电Viztra系列图像处理板配合光电转台架设在海岸、灯塔、浮台等位置,可对进出港船舶进行识别与轨迹记录。板卡默认支持人、车、船、飞机四类目标识别,AI模型在VisDrone等开源数据集上mAP@0.5达0.616,能够区分普通渔船、货船、客船等不同类别。识别后系统自动保持跟踪,并叠加OSD信息(含经纬度、偏航角、俯仰角),便于操作员记录目标位置与运动参数。配合窄带GS系列产品,可在公网、4G/5G、海事卫星等多种弱网条件下实现低码率视频回传,把远海岛礁、边境水域的画面稳定回传至后方指挥所;多目标跟踪支持同时锁定32/64个目标,可同时观察多个船舶动向。3T算力的无人机AI模块。甘肃自主研发图像识别模块AI智能
AI图像处理模块Viztra-HS063pro.贵州运动轨迹图像识别模块平台
围绕智能无人系统,模块化设计让算法团队专注模型本身,硬件适配交给成熟方案。在实时性要求高的场景,端侧推理避免了云端往返带来的不确定时延。观察发现,具备记忆跟踪与再捕获能力的无人平台,在目标短暂消失后仍能持续完成任务。以Viztra-HS064为例,基于RK3588S平台,6Tops算力、120Hz跟踪帧率,适配多种前端传感器,可在变化环境下保持处理稳定。把算力、接口与算法收敛到一块可靠板卡上,是智能无人系统前端智能化普遍采用的务实做法。把目标牢牢锁定,才谈得上后续的引导与处置。贵州运动轨迹图像识别模块平台