商机详情 -
四川立体仓库堆垛机供应商
大多数巷道堆垛机采用滑动接触式动力传输装置,可以在相当程度上保证整个设备供电的稳定性和保障性。设备运行时,如果中途突然停电,很可能会造成货物因惯性而坠落损坏。此外,过载松绳装置可以确保在发生事故时对在场的设备、货物和人员的保护。巷道堆垛机有移动工作室。为了方便工人操作,提高操作人员的操作舒适度,工作室内的操作手柄和按钮进行了合理的调整和布置。隧道式堆垛机整体设备框架较轻,但抗压抗弯能力较强。此外,它具有良好的耐磨性,高标准的调试性能保证了运输的高效和稳定。堆垛机控制系统硬件配置完成后,将变频器的输入与输出(I/O)配置文件与PLC 输入与输出映像区匹配。四川立体仓库堆垛机供应商

巷道堆垛机的模块化结构具有良好的灵活性和适应性,能够满足客户的需求。所有模块都可以组合以符合规范,因此所有产品都可以基于应用程序进行分层配置。因此,升级或改造现有仓库以获得更好的性能是没有问题的。静态效率:桅杆角度可以无限修正。即使工作了很多小时,也能保证更好的精度。低振动和刚性桅杆设计较大缩短了单次运动之间的阻尼时间。因此,即使是远程模型也可以实现高速和良好的加速。过道设计节省空间并确保高速。无缓冲区的过道保护。高吞吐率。高可用性。充分利用可用空间。模块化系统。单桅杆或双桅杆版本总高度高达49米;起重能力是6000公斤;冷藏兼容性低至30。安徽立体库堆垛机厂家堆垛机从结构形式上区别有:双立柱结构和单立柱结构。
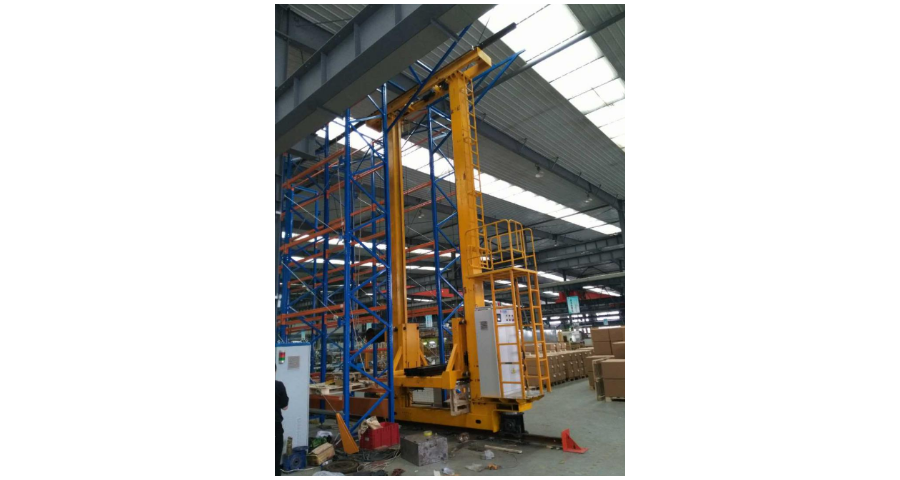
堆垛机的电气控制模式手动控制:堆垛机处于手动模式,不接受任何自动任务,只能手动控制堆垛机的手动控制。操作人员通过操作面板直接操作机构,包括三个动作:水平操作、提升装载平台和叉的伸缩;单机自动:堆垛机处于自动模式,只接受本地任务,不受WMS控制。操作员按下机载电控柜上操作面板上的按钮,输入进仓(出仓)指令,堆垛机自动完成进仓(出仓)操作,返回仓端等待订单;在线自动控制:在自动模式下,堆垛机只接受仓库管理系统(WMS系统)的任务。在计算机控制室,操作员通过操作终端输入进/出任务或进/出指令,计算机和堆垛机通过红外通讯将进/出指令连接到堆垛机,堆垛机自动完成进/出操作。操作人员通过监控电脑屏幕的动态画面,可以实时了解堆垛机的位置和运行状态。
堆垛机操作机构:常用的操作机构有地面行走式的地面支撑式和上部行走式的悬挂式或搁板支撑式。地面行走式使用2~4个轮子在地面单轨或双轨上运行,立柱顶部设有导向轮。上部行走方式采用四个或八个车轮悬挂在屋架下弦工字钢下翼缘,下部有水平导向轮。货架支撑式上部有四个轮子,沿着巷道两侧货架顶部的两条导轨行走,下部有水平导向轮。装载平台和装卸机构:装载平台是货物单元的装载装置。对于只需要从货舱中取一部分货物的取货堆垛机,装载平台上没有存取装置,只有平台用于放置集装箱。货物存取装置是堆垛机的一种特殊工作机构。拾取部分的结构是根据货物的形状特征设计的。较常见的是伸缩叉,也可以是伸缩拾板或其他结构形式。巷道式堆垛起重机的仓库高度可达45米左右。

堆垛机使用方法:堆垛机可以在三维空间移动负载:沿着过道中的货架(行驶,x方向);货架高度(升降,y方向);朝向货架(Z方向)。运输部分:堆垛机的基础就是运输部分。这包含一个抗扭钢焊接框架。机架两侧的驱动轮由质量钢42CrMo4制成,强度较高。车轮两侧均采用闭球形滚装机支撑,通过运输部件上的轴承箱连接的轴承。运输部件的驱动通过2个螺旋锥齿轮装置行进。运输部分由导轨上的导向辊引导,确保传动装置的正好对中轮子。轮子滚轮可通过偏心装置进行调整。作为防倾装置的夹轨器是运输部设备的一部分。钢轨刮削机清理导轨上的异物,从而防止车轮损坏。缓冲器与堆垛机上横梁上的缓冲器一起防止与第二台堆垛机发生碰撞。对于维护工作,可以将举升平台放置在缓冲器上。6个双收集器从安装在基础上的导体轨道获取堆垛起重机的动力。堆垛机的组成 :金属结构;行走机构;起升机构;载货台;存取机构;驾驶室;安全保护装置;电气设备。内蒙古有轨堆垛机价格
单立柱堆垛机对于钢丝绳传动,传动和布置相对容易,但定位准确性稍差。四川立体仓库堆垛机供应商
堆垛机控制系统:堆垛机的控制系统采用西门子STEP7300系列PLC作为上位控制,下位控制由变频器驱动异步电动机实现,堆垛机水平轴、垂直轴、货叉运行均采用变频器控制异步电机调速,通过激光测距传感器、条码定位器、绝对值编码器反馈的位置值来定位。控制系统的网络拓扑通过PN/IE(Profinet)网络协议将PLC与变频器、编码器、激光测距传感器连接,变频器通过现场总线接收PLC发出的启动停止命令,同时将变频器在线数据电流、电压、电机的运行状态反馈至上位控制系统。本项目将变频器的运行信号采集到PLC作为判断堆垛机水平轴完全停车的保护程序。四川立体仓库堆垛机供应商