商机详情 -
成都机器人摄像头模组硬件
通常情况下,在图像传感器性能和数据传输带宽一定时,帧率与分辨率呈反比关系。当提高分辨率,即增加图像中像素数量时,传感器每次采集和传输的数据量大幅增加,为保证数据能及时处理和传输,帧率就会降低,画面流畅度受影响。比如从 1080P 分辨率提升到 4K 分辨率,帧率可能从 60fps 下降到 30fps。反之,降低分辨率,数据量减少,帧率可相应提高,适合捕捉快速运动画面,但图像细节会减少。在医疗检查中,医生需根据检查部位运动情况和对细节观察需求,合理选择帧率与分辨率组合,如检查心脏跳动时,可能优先保证帧率;查看静止病变时,更注重分辨率。医用内窥镜模组常采用聚四氟乙烯材料,增强耐腐蚀性与生物相容性。成都机器人摄像头模组硬件
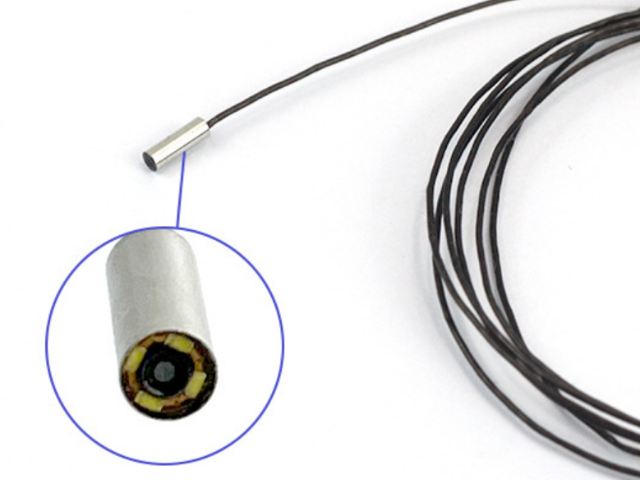
在医疗诊断场景中,内窥镜摄像模组的动态范围至关重要。我将从定义、原理、实例、影响等方面详细阐述,增加专业数据及对比,让内容更丰富详实。动态范围是衡量内窥镜摄像模组性能的关键指标,指的是设备能够同时清晰呈现的亮和暗区域的范围。在实际临床检查中,光源直射处往往亮度过高,而褶皱阴影处则极为昏暗,这种极端的明暗差异对摄像模组提出了严苛要求。高动态范围(HDR)的摄像模组采用先进算法与硬件协同工作,能有效压缩强光区域的亮度,避免过曝现象,同时增强暗处细节,实现亮处不过亮、暗处有层次的成像效果。以消化道检查为例,动态范围大的模组可让医生清晰观察到肠壁褶皱处的微小病变,也能准确识别强光下的血管纹理。相比之下,动态范围小的模组在强光下易出现画面发白、细节丢失,暗处则漆黑一片,严重影响诊断准确性,甚至可能导致漏诊。 成都机器人摄像头模组硬件防水设计使内窥镜模组可在潮湿环境中正常工作。
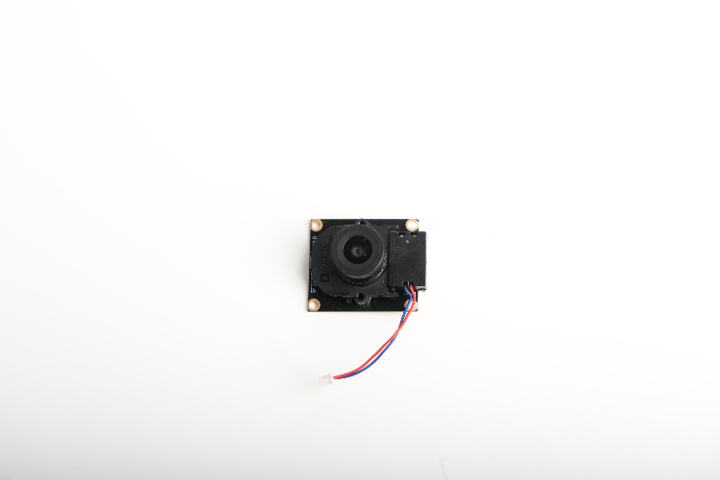
全视光电依托全产业链研发体系,推出的医疗摄像头模组支持模拟信号、MIPI、LVDS等多种接口类型,可灵活兼容不同品牌、不同型号的医疗设备,无需额外改装即可快速对接,降低医疗机构设备升级成本。模组采用标准化设计,接口衔接紧密,数据传输延迟低,可实现实时影像传输,保障手术与检查过程的顺畅进行。产品支持多种分辨率切换,可根据设备需求调整规格,适配内窥镜、超声设备、医疗监护仪等多元场景。该模组具备良好的兼容性与扩展性,可随着医疗设备技术升级进行固件升级,延长设备使用寿命,同时提供完善的技术支持,帮助客户解决接口适配过程中的各类问题,目前产品适配率达98%以上,获得医疗设备厂商的高度认可。
镜头畸变是指在光学成像过程中,由于镜头的光学特性导致原本笔直的线条在成像后发生弯曲变形的现象。以内窥镜拍摄为例,在检查消化道等人体组织时,原本呈方形或直线轮廓的组织边缘,经镜头拍摄后会呈现出明显的弧形,这种变形可能会干扰医生对病变部位形状、大小和位置的准确判断。该现象的产生与镜头的光学设计密切相关,尤其是广角镜头,因其视角广阔、光线折射路径复杂,更容易出现桶形畸变或枕形畸变。为克服这一问题,内窥镜摄像模组会内置先进的图像算法,通过对像素点的重新计算和校正,实时修正图像畸变。这种智能算法不*能有效还原组织的真实形态,还能提升医学影像的准确性,比较大限度避免因图像失真导致的病变误判,为临床诊断提供更可靠的影像依据。 内窥镜模组的工作温度范围决定其适用环境。
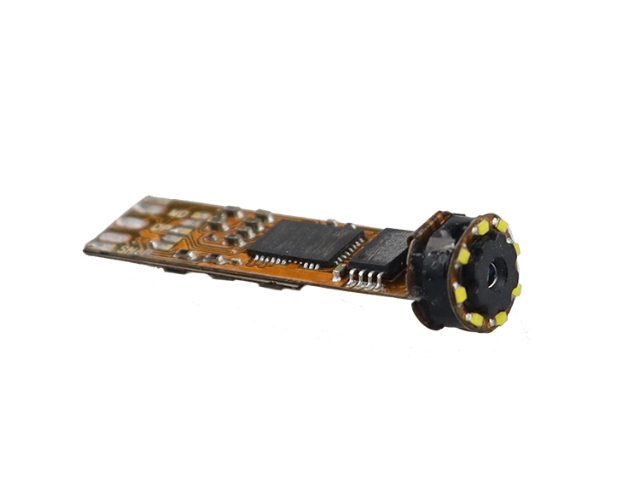
白平衡算法的改进聚焦于准确性、适应性和响应速度三大方向。提升准确性,旨在精细还原组织真实色彩,消除光线波动引发的色差,为医生诊断病变提供可靠的视觉依据;增强适应性,则要求算法突破体内复杂光照环境的限制 —— 不同部位光线强度、色温差异明显,通过智能调节替代手动校准,确保白平衡的稳定;加快响应速度至关重要,当摄像模组快速移动或遭遇光线骤变时,算法需瞬间完成调整,避免因延迟导致观察偏差,保障图像色彩始终真实、准确。低延迟传输技术让内窥镜模组实时反馈检测画面。长沙USB摄像头模组供应商
内窥镜模组的安装精度影响整体成像效果。成都机器人摄像头模组硬件
图像压缩技术在医疗场景中具有不可或缺的作用,它能够降低图像文件的存储空间需求与传输数据量。在医疗诊断过程中,各类检查会产生海量的图像和视频数据。若不进行压缩处理,不*会导致存储设备迅速饱和,还会造成数据传输至显示器或存储设备时效率低下,严重影响诊疗流程的顺畅性。目前,医疗领域主要采用特定的压缩算法实现数据优化:JPEG算法常用于照片压缩,而H.264等编码格式则适用于视频文件。这些算法能够在比较大限度保留关键诊断信息的前提下,有效减小文件体积。如此一来,既确保了图像清晰度满足临床诊断标准,又帮助医院高效管理海量病历数据,同时实现图像的快速传输,使医生能够及时获取检查结果,提升诊疗效率。成都机器人摄像头模组硬件