商机详情 -
云南大型钢筋加工机器人
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制装置的检修。10)检修后,必须充分确认机器人动作后,再进入正常运转。钢筋加工辅助机器人适配铁路大箱梁 U 型筋加工生产。云南大型钢筋加工机器人
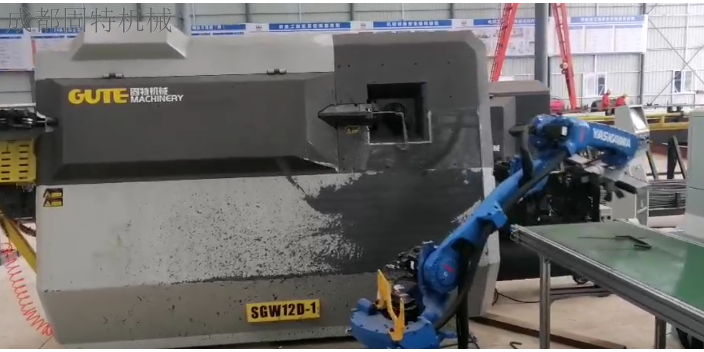
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。云南桥梁钢筋加工辅助机器人批发固特提供钢筋加工辅助机器人定制化解决方案服务。
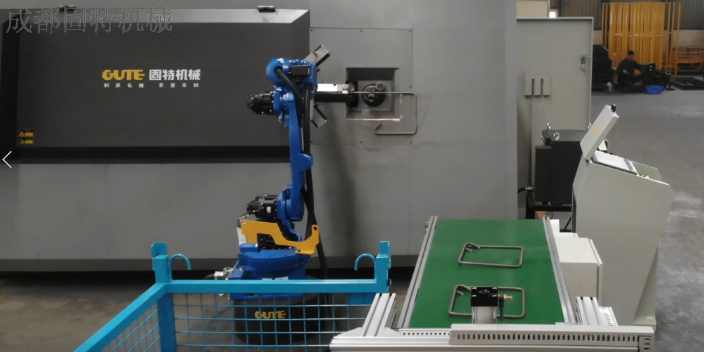
结合物联网技术的钢筋加工辅助机器人,实现了钢筋加工过程的数据化管理,为项目管理提供了数据支持。机器人通过物联网模块,可将加工过程中的关键数据(如加工钢筋的规格、数量、时间、精度、设备运行状态等)实时传输至项目管理平台。管理人员通过平台可远程查看钢筋加工进度,实时掌握每台机器人的工作情况,及时调整加工计划。同时,这些数据还能自动生成统计报表,如每日加工量报表、钢筋损耗报表等,避免了人工统计的繁琐和误差。在某大型市政工程中,项目方通过物联网平台实时监控5台钢筋加工辅助机器人的运行数据,发现其中1台机器人的加工效率较其他4台低15%,通过分析数据得知该机器人的刀具磨损严重,及时更换刀具后,效率恢复正常。此外,通过统计钢筋损耗数据,项目方发现某规格钢筋的损耗率较高,通过优化加工方案,将该规格钢筋的损耗率从4%降至1.5%,节约了大量材料成本。
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人自动化焊接,减少现场操作人员。
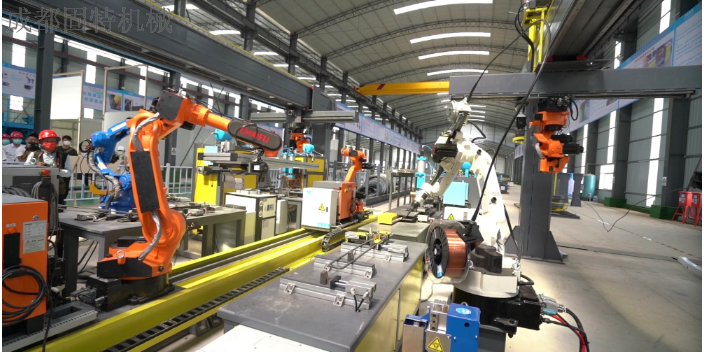
经过多代技术迭代升级,新一代钢筋加工辅助机器人在性能、效率和智能化水平上都有了提升。早期的钢筋加工辅助机器人能完成简单的直线钢筋切断和弯曲,加工精度和效率有限,且需要人工辅助完成部分工序。而新一代机器人通过优化机械结构,采用了更先进的伺服驱动系统,加工速度较上一代提升了25%,同时加工精度从±1毫米提升至±0.5毫米以内。在智能化方面,新一代机器人引入了人工智能算法,能够根据钢筋的材质、直径自动调整加工参数,例如加工高强度钢筋时,会自动增大弯曲力度,避免钢筋断裂;加工细直径钢筋时,会减小夹持力度,防止钢筋变形。此外,新一代机器人还具备自主学习能力,可通过分析历史加工数据,不断优化加工路径,进一步提升加工效率。在某建筑设备展览会上,新一代钢筋加工辅助机器人现场演示了加工多种复杂钢筋的过程,从参数输入到加工完成只用了3分钟,且加工精度完美符合要求,吸引了众多建筑企业的关注。钢筋加工辅助机器人适配箱梁骨架钢筋自动化加工。四川桥梁钢筋加工辅助机器人推荐厂家
钢筋加工辅助机器人适配箱梁底腹板骨架自动焊接。云南大型钢筋加工机器人
试车时,示教程序、夹具、逻辑控制器等各种要素中可能存在设计错误、示教错误、工作错误。因此,进行试车作业时必须进一步提高安全意识。请注意以下各点:首先,确认紧急停止按钮、保持/运行开关等用于停止机器人的按钮、开关、信号的动作。一旦发生危险情况,若无法停止机器人将无法阻止事故的发生。机器人试车时,首先请将操作速度设定为低速(5%~10%左右),实施动作的确认。以2~3周期左右,反复进行动作的确认,若发现有问题时,应该立即停止机器人并进行修正。之后,逐渐提高速度(50%~70%~100%),各以2~3周期左右,反复作确认动作。云南大型钢筋加工机器人