商机详情 -
成都钢筋加工辅助机器人修理
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。钢筋加工辅助机器人适配剪切生产线钢筋加工工序。成都钢筋加工辅助机器人修理
现代化建筑施工现场,钢筋加工辅助机器人已成为提升施工效率的设备之一。在传统钢筋加工模式中,工人需要手动完成钢筋的切断、弯曲、调直等多道工序,劳动强度大,而且加工效率受人工技能水平影响较大,往往难以满足大规模施工的进度需求。而钢筋加工辅助机器人通过搭载高精度传感器和智能控制系统,能够自动识别钢筋规格,根据预设的施工参数完成切断、弯曲等操作,每小时可加工钢筋数量较人工提升30%以上。同时,机器人还能连续不间断作业,有效避免了人工操作中的疲劳问题,进一步保障了加工效率的稳定性。例如在某大型住宅项目中,引入钢筋加工辅助机器人后,原本需要5名工人才能完成的日钢筋加工量,现在需1台机器人配合1名操作员即可完成,缩短了施工周期,还降低了人工成本,成为项目高效推进的重要支撑。新疆固特滚焊机自动焊接机器人生产厂家钢筋加工辅助机器人助力智慧钢筋加工配送中心建设。
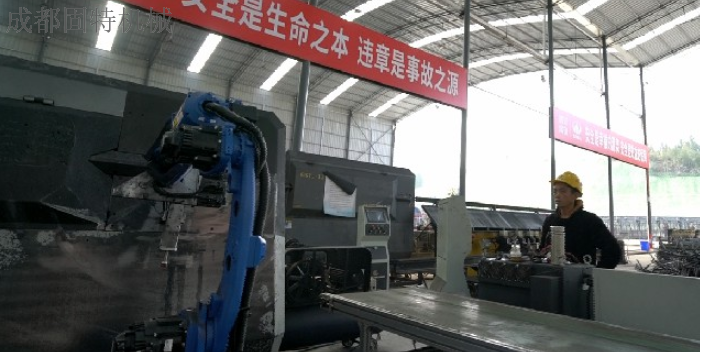
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制装置的检修。10)检修后,必须充分确认机器人动作后,再进入正常运转。
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。钢筋加工辅助机器人焊接完成自动停机,智能提示作业。
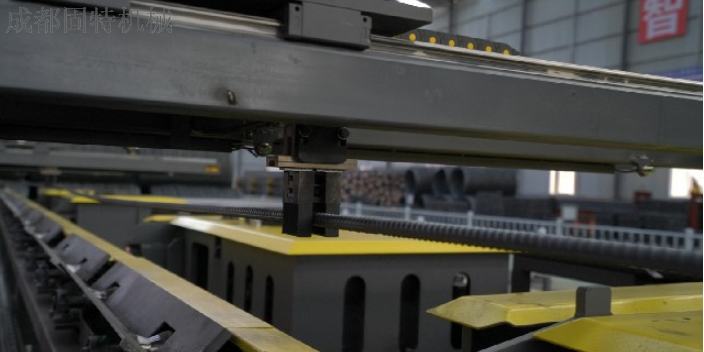
搭载智能控制系统的钢筋加工辅助机器人,实现了钢筋加工的全自动化操作,大幅减少了人工干预。该智能控制系统可通过对接BIM(建筑信息模型)系统,直接读取施工图纸中的钢筋参数,自动生成加工路径和操作指令,无需人工手动输入参数。在加工过程中,机器人的传感器会实时监测钢筋的位置、温度等信息,一旦发现参数偏差,会自动调整加工动作,确保加工精度。此外,智能控制系统还具备自我诊断功能,能够实时监测机器人的运行状态,当出现零件磨损、电路故障等问题时,会立即发出报警信号并显示故障位置,方便维修人员快速处理。在某商业综合体项目中,钢筋加工辅助机器人通过对接项目BIM系统,直接获取了近千种不同规格钢筋的加工参数,自动完成了全部加工任务,整个过程中只需1名操作员进行监控,加工过程中未出现一次参数错误,加工效率较人工提升了50%以上。钢筋加工辅助机器人标准段变径段均可自动加工成型。成都钢筋加工辅助机器人修理
钢筋加工辅助机器人搭配智能系统,实现 AI 智能排产。成都钢筋加工辅助机器人修理
自动运行应做到1)自动运行程序前,必须确认机器人零位与各程序点正确,低速(以5%的速度)手动单步运行到程序末点,确认运行无误后,方可进入自动模式;以低速(以5%的速度)自动运行一遍后,方可进入高速运行;2)严禁开机后直接进入高速自动状态;3)永远不要认为机器人没有移动就说明其程序已经执行完毕,此时机器人很有可能是在等待使其继续移动的输入信号。自动运行应做到1)自动运行程序前,必须确认机器人零位与各程序点正确,低速(以5%的速度)手动单步运行到程序末点,确认运行无误后,方可进入自动模式;以低速(以5%的速度)自动运行一遍后,方可进入高速运行;2)严禁开机后直接进入高速自动状态;3)永远不要认为机器人没有移动就说明其程序已经执行完毕,此时机器人很有可能是在等待使其继续移动的输入信号。成都钢筋加工辅助机器人修理