商机详情 -
机场钢筋加工辅助机器人设备
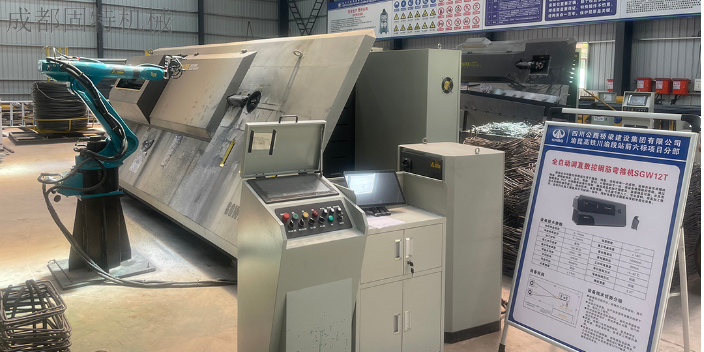
在住宅建设项目里,钢筋加工辅助机器人通过优化加工流程,为项目施工进度提供了有力保障。住宅建设项目通常工期紧张,钢筋加工作为前期关键工序,其进度直接影响后续的混凝土浇筑、主体结构施工等环节。传统人工加工时,由于工序繁琐(需先调直、再切断、然后弯曲),且各工序之间衔接不畅,往往导致加工进度滞后。而钢筋加工辅助机器人集成了调直、切断、弯曲等多种功能,可实现钢筋的一站式加工,无需在不同设备之间搬运钢筋,大幅缩短了加工流程。例如在某高层住宅项目中,传统人工加工一根长度3米、需要弯曲2个角度的钢筋,需要经过调直(5分钟)、切断(2分钟)、弯曲(8分钟)三个工序,共15分钟,而钢筋加工辅助机器人只需4分钟就能完成全部工序。此外,机器人还能根据施工进度灵活调整加工计划,当后续工序需要紧急供应钢筋时,可通过调整作业参数优先加工所需规格,确保施工进度不受影响。在该项目中,借助机器人的高效加工,钢筋供应始终提前于后续工序需求,整个主体结构施工进度比计划提前了10天。钢筋加工辅助机器人采用三线联动,分序上料弯曲高效。机场钢筋加工辅助机器人设备
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。机场钢筋加工辅助机器人设备钢筋加工辅助机器人减少钢筋原材损耗,提升材料利用率。
开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。
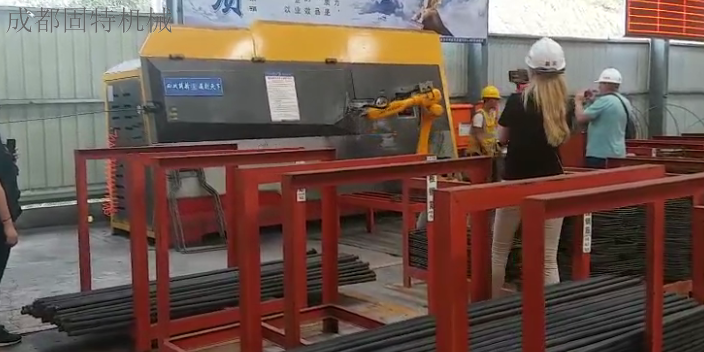
在高空钢筋作业场景下,钢筋加工辅助机器人有效降低了施工过程中的安全风险。传统高空钢筋加工时,工人需要在脚手架或操作平台上完成钢筋的搬运、加工等操作,不*劳动强度大,而且存在高空坠落、钢筋坠落等安全隐患,每年因高空钢筋作业引发的安全事故占建筑施工事故的比例较高。而钢筋加工辅助机器人可通过吊装设备部署在高空作业平台,操作人员在地面通过遥控器即可完成全部加工操作,无需直接在高空作业。此外,机器人配备了防坠落装置和紧急制动系统,即使在高空遇到突发情况,也能迅速锁定设备和加工中的钢筋,避免安全事故发生。在某超高层建筑项目中,使用钢筋加工辅助机器人完成30层以上的楼板钢筋加工,整个过程中操作人员均在地面控制,未发生一起高空作业安全隐患,同时加工效率较人工高空作业提升了40%,既保障了施工安全,又加快了施工进度。钢筋加工辅助机器人配备辅助送料机构,穿料更轻松。
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。固特钢筋加工辅助机器人,拥有百万台设备应用经验。机场钢筋加工辅助机器人设备
钢筋加工辅助机器人适配各类钢筋规格加工成型需求。机场钢筋加工辅助机器人设备
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。机场钢筋加工辅助机器人设备