商机详情 -
云南钢筋加工机器人设备
控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。钢筋加工辅助机器人符合现代建筑施工绿色环保理念。云南钢筋加工机器人设备
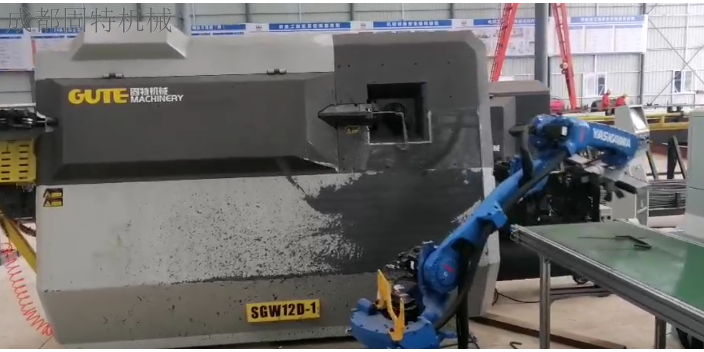
电池的更换与零点校正本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。1、必需工具:M4用扭矩扳手(型号:东日969610B);十字螺丝刀(型号:世达63512);钳子(型号:世达70303A)、电缆扎带。2、编码器电池的存放位置编码器电池存放在机器人底座的电池盒中,该电池用于电控柜断电时存储电机编码器信息。当电池的电量不足时需要对电池进行更换,电池安装位置如图4.1所示(电池安装在底座的后端)。四川大型钢筋加工机器人厂家直销钢筋加工辅助机器人实现钢筋加工全流程自动化管控。
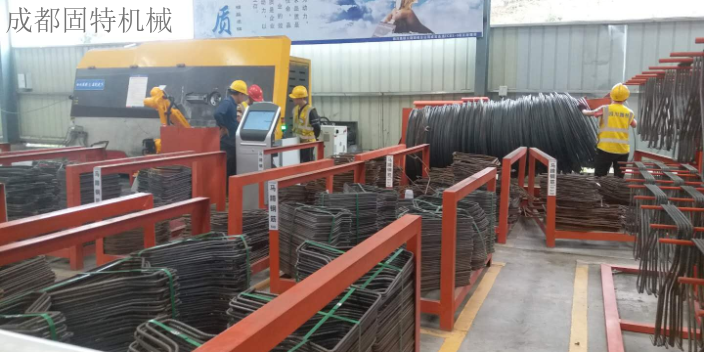
常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。
“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。钢筋加工辅助机器人支持钢筋 BIM 集约化加工基地运行。
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。钢筋加工辅助机器人调试便捷,更换规格节约时间成本。成都固特全自动数控弯箍接料机器人生产厂家
钢筋加工辅助机器人板筋腹板筋三合一联动生产高效。云南钢筋加工机器人设备
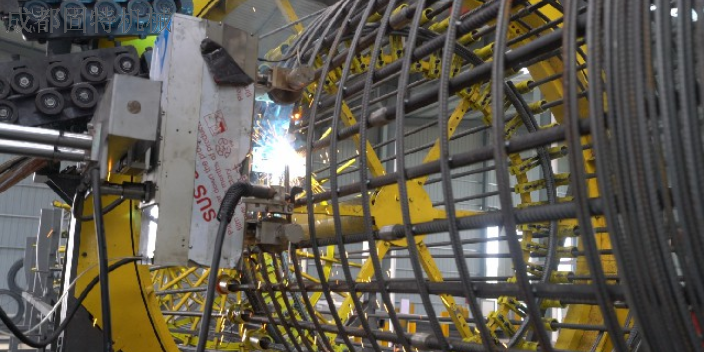
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。云南钢筋加工机器人设备