商机详情 -
天津固特滚焊机自动焊接机器人配件
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人支持地铁隧道工程钢筋加工需求。天津固特滚焊机自动焊接机器人配件
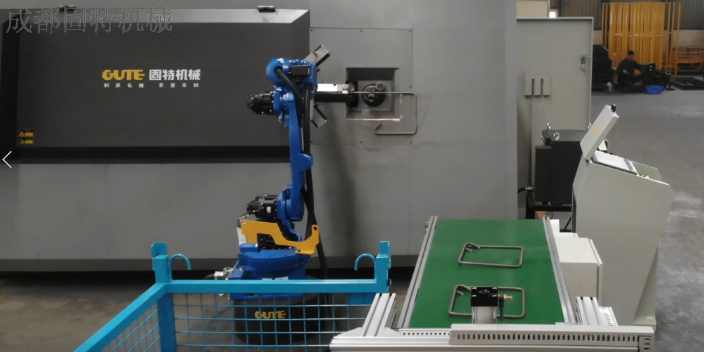
随着装配式建筑的快速发展,钢筋加工辅助机器人逐渐成为预制构件生产中的关键设备。装配式建筑的预制构件(如预制楼板、预制墙板)对钢筋的加工精度和装配精度要求较高,钢筋的位置、间距需与构件模具匹配,否则会影响构件的安装和使用性能。传统人工加工预制构件钢筋时,难以保证每根钢筋的位置和角度完全一致,导致部分预制构件在出厂前需要二次调整,增加了生产成本。而钢筋加工辅助机器人可根据预制构件的三维模型,加工出符合要求的钢筋骨架,加工完成后还能配合机械臂将钢筋骨架直接放入模具中,实现加工与装配的一体化。在某装配式建筑预制厂中,引入钢筋加工辅助机器人后,预制墙板的钢筋加工及装配时间从原来的每块40分钟缩短至25分钟,且构件的合格率从92%提升至99.5%,大幅提升了预制构件的生产效率和质量,推动了装配式建筑的规模化发展。成都大型钢筋加工机器人购买联系电话钢筋加工辅助机器人适配工厂批量与现场机动加工需求。
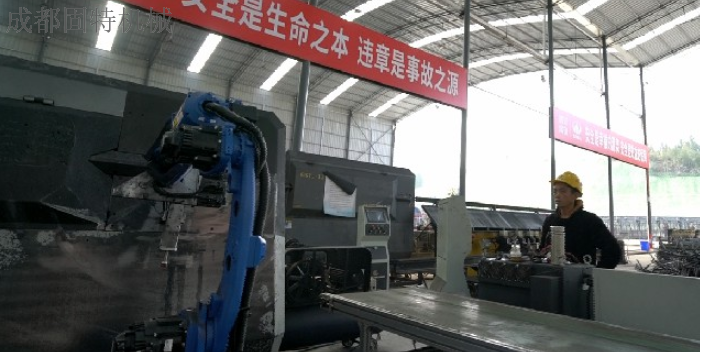
设备包含可滑动部件,出厂时已经尽可能做好防护,对于滑动部件需要定期检查其滑动是否顺畅,若有卡阻应清理滑轨上的粉尘保持轨道清洁。设备前端为保证设备的防尘需求增加了铁氟龙防尘胶带,如若胶带不再具有密封效果,需及时更换以减少设备内部清洁次数,并保证设备长期可靠运行。定期保养和检查,可以减少焊接故障的发生,虽然需要花费一些时间与精力,但是可使焊机的寿命延长,并能增进作业的效率,确保焊机的性能及提高安全性。是焊接工作中不可忽视一项重要内容。
针对中小建筑企业的需求,钢筋加工辅助机器人在操作便捷性上进行了优化,降低了企业的使用门槛。中小建筑企业的操作人员往往缺乏专业的数控设备操作经验,传统大型自动化设备操作复杂,需要专业培训才能上岗,增加了企业的培训成本。而钢筋加工辅助机器人配备了可视化操作界面,操作人员只需通过触摸屏选择钢筋规格、输入加工参数,机器人即可自动完成加工操作,无需专业的数控知识。同时,机器人还提供了常见钢筋加工的预设模板,如楼板钢筋、梁钢筋等,操作人员只需选择对应的模板,即可快速生成加工方案,进一步简化了操作流程。在某中小建筑企业中,一名具备基础钢筋加工经验的工人,经过1天的简单培训后,就能熟练操作钢筋加工辅助机器人,完成多种规格钢筋的加工。此外,机器人的维护也较为简单,日常维护只需清洁设备、检查螺丝紧固情况等基础操作,无需专业技术人员,大幅降低了中小建筑企业的使用成本。钢筋加工辅助机器人可用于 PC 装配式建筑钢筋加工场景。
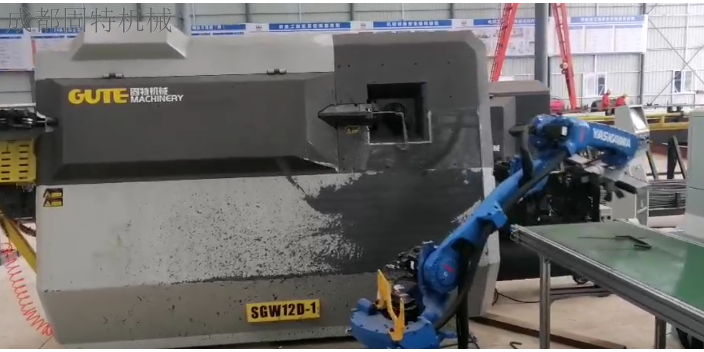
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。钢筋加工辅助机器人保障钢筋加工产品质量稳定一致。天津数控钢筋加工机器人公司
钢筋加工辅助机器人助力降低钢筋加工库存积压比例。天津固特滚焊机自动焊接机器人配件
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。天津固特滚焊机自动焊接机器人配件