商机详情 -
天津数控钢筋加工机器人公司
控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。钢筋加工辅助机器人适配数控钢筋弯箍机协同作业。天津数控钢筋加工机器人公司
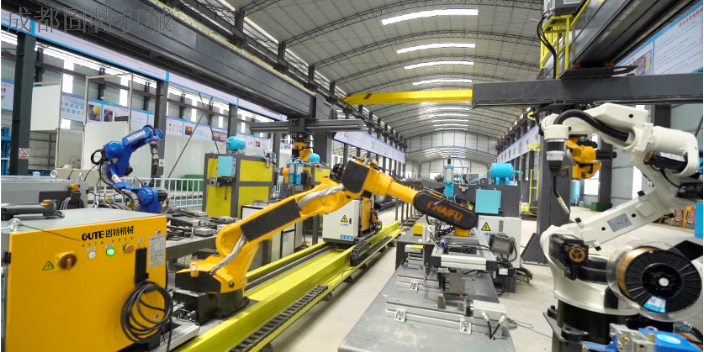
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。山东滚焊机自动焊接机器人产品介绍固特钢筋加工辅助机器人,服务全球 70 多个国家地区。
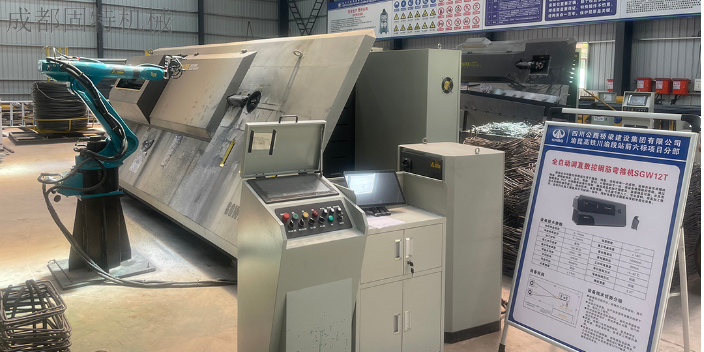
针对建筑施工中严格的质量管控需求,钢筋加工辅助机器人通过全程数据追溯功能,为钢筋加工质量提供了可靠的保障。机器人在加工每一根钢筋时,都会自动记录加工时间、操作人员、加工参数、精度检测结果等数据,并将这些数据存储在数据库中,形成每根钢筋的“身份档案”。在后续的施工过程中,管理人员可通过扫描钢筋上的二维码(由机器人加工时自动打印),快速查询该钢筋的加工信息,一旦发现质量问题,可立即追溯到加工环节,查找原因。在某重点工程的质量检查中,检查人员发现一根钢筋的弯曲角度存在偏差,通过扫描二维码,迅速查到该钢筋的加工时间为3天前,加工参数中弯曲角度设置有误,操作人员未及时发现,随后项目方对同期加工的同规格钢筋进行了检测,及时更换了不合格产品,避免了质量隐患。此外,这些加工数据还可作为工程验收的重要依据,确保工程质量可追溯、可管控。
经过多代技术迭代升级,新一代钢筋加工辅助机器人在性能、效率和智能化水平上都有了提升。早期的钢筋加工辅助机器人能完成简单的直线钢筋切断和弯曲,加工精度和效率有限,且需要人工辅助完成部分工序。而新一代机器人通过优化机械结构,采用了更先进的伺服驱动系统,加工速度较上一代提升了25%,同时加工精度从±1毫米提升至±0.5毫米以内。在智能化方面,新一代机器人引入了人工智能算法,能够根据钢筋的材质、直径自动调整加工参数,例如加工高强度钢筋时,会自动增大弯曲力度,避免钢筋断裂;加工细直径钢筋时,会减小夹持力度,防止钢筋变形。此外,新一代机器人还具备自主学习能力,可通过分析历史加工数据,不断优化加工路径,进一步提升加工效率。在某建筑设备展览会上,新一代钢筋加工辅助机器人现场演示了加工多种复杂钢筋的过程,从参数输入到加工完成只用了3分钟,且加工精度完美符合要求,吸引了众多建筑企业的关注。钢筋加工辅助机器人支持钢筋加工全信息化管理运行。
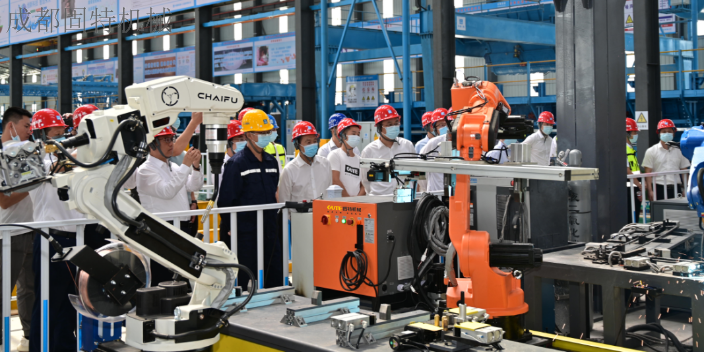
特别需要注意的是,在实施焊机内部或是外部等接头端子之检查时,必需把入力电源开关关闭后才可施行。定期做好检测工作:比如查看焊机通电时,冷却风扇之旋转是否平顺;是否有异常的振动,声音和气味发生;气体是否有漏泄;电焊线的接头及绝缘之包扎是否有松懈或剥落;焊接之电缆线及各接线部位是否有异常的发热现象等。由于焊机是强迫风冷的,很容易从周围吸入尘埃并积存于机内。所以我们可以定期利用清洁干燥之压缩空气将焊机内部的积尘吹拭。尤其是变压器、电抗线圈及线圈卷间的空隙缝和功率半导体等部位要特别清拭干净。钢筋加工辅助机器人实现钢筋加工记忆调直一键成型。新疆桥梁钢筋加工机器人怎么样
钢筋加工辅助机器人支持地铁隧道工程钢筋加工需求。天津数控钢筋加工机器人公司
自动运行应做到1)自动运行程序前,必须确认机器人零位与各程序点正确,低速(以5%的速度)手动单步运行到程序末点,确认运行无误后,方可进入自动模式;以低速(以5%的速度)自动运行一遍后,方可进入高速运行;2)严禁开机后直接进入高速自动状态;3)永远不要认为机器人没有移动就说明其程序已经执行完毕,此时机器人很有可能是在等待使其继续移动的输入信号。自动运行应做到1)自动运行程序前,必须确认机器人零位与各程序点正确,低速(以5%的速度)手动单步运行到程序末点,确认运行无误后,方可进入自动模式;以低速(以5%的速度)自动运行一遍后,方可进入高速运行;2)严禁开机后直接进入高速自动状态;3)永远不要认为机器人没有移动就说明其程序已经执行完毕,此时机器人很有可能是在等待使其继续移动的输入信号。天津数控钢筋加工机器人公司