商机详情 -
河南钢筋加工辅助机器人怎么样
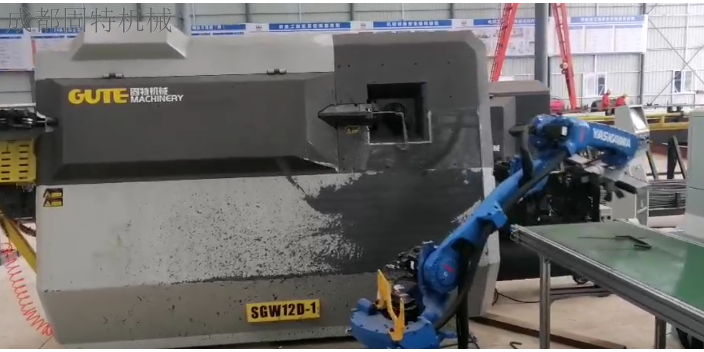
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。钢筋加工辅助机器人助力滚笼焊机自动化作业运行。河南钢筋加工辅助机器人怎么样
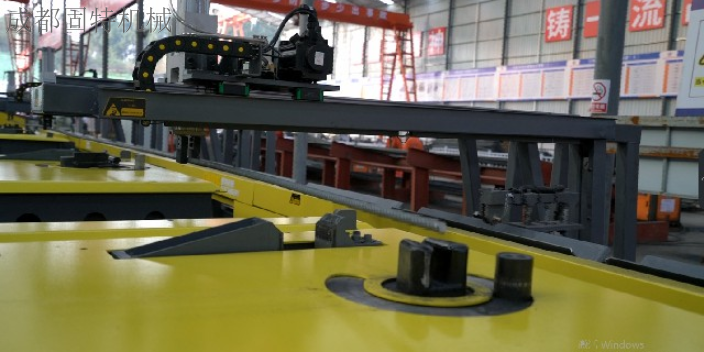
数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。当焊接完成后设备将自动回到初始待机位置,正常焊接过程中可以无需人员留守。产品极强的智能化设计可极大的减少人员的误操作,几分钟即可熟悉设备操作。成都固特机械有限公司坚持用科技重塑一个行业的研发理念,在保证施工质量的前提下通过提高产品的智能化程度从而简化人员操作步骤,降低对人员的技能需求达到为合作企业保质、增效、降本的目的。贵州大型钢筋加工辅助机器人哪家强固特钢筋加工辅助机器人,可替代多名人工完成作业。
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。
信息化是智能钢筋加工配送中心的一大特色。用电脑或手机登录信息化管理平台,就能实时了解各个工序的钢筋消耗、使用情况,实现钢筋加工的远程监控。利用钢筋加工信息化管理平台,不*有效提升了生产效率,而且避免了信息加工、输入错误,解决了传统管控的难题,提升了钢筋加工标准化水平。钢筋加工装配行业蓄势待发,预计将形成钢筋加工机器人行业200亿元潜在需求。在劳动力成本上升、劳动人口数量减少以及节能环保等多重压力下,钢筋加工配送模式将成为钢筋加工行业必然选择。钢筋加工辅助机器人优化钢筋加工流程,提升流畅度。
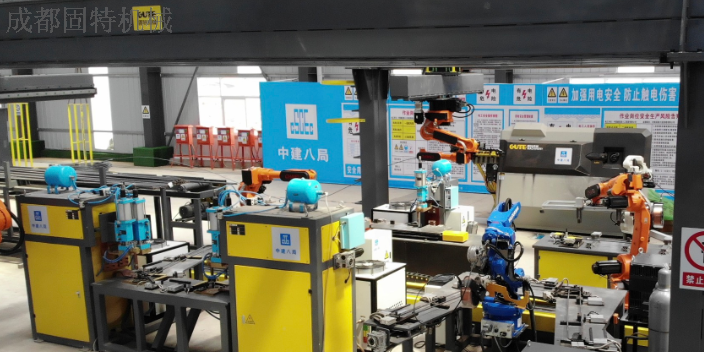
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人实现智能装备集成加工协同作业。四川桥梁钢筋加工机器人按需定制
钢筋加工辅助机器人配备智能数据收集系统记录信息。河南钢筋加工辅助机器人怎么样
在高空钢筋作业场景下,钢筋加工辅助机器人有效降低了施工过程中的安全风险。传统高空钢筋加工时,工人需要在脚手架或操作平台上完成钢筋的搬运、加工等操作,不*劳动强度大,而且存在高空坠落、钢筋坠落等安全隐患,每年因高空钢筋作业引发的安全事故占建筑施工事故的比例较高。而钢筋加工辅助机器人可通过吊装设备部署在高空作业平台,操作人员在地面通过遥控器即可完成全部加工操作,无需直接在高空作业。此外,机器人配备了防坠落装置和紧急制动系统,即使在高空遇到突发情况,也能迅速锁定设备和加工中的钢筋,避免安全事故发生。在某超高层建筑项目中,使用钢筋加工辅助机器人完成30层以上的楼板钢筋加工,整个过程中操作人员均在地面控制,未发生一起高空作业安全隐患,同时加工效率较人工高空作业提升了40%,既保障了施工安全,又加快了施工进度。河南钢筋加工辅助机器人怎么样