商机详情 -
沈阳防辅照伺服电动缸价格
随着工业自动化程度的提升,江苏恩畅的微型伺服电动缸应用范围逐渐扩大。伺服电动缸、电动伺服系统作为一种新型的机电一体化产品,集成了多种技术优势。江苏恩畅的产品在省能源方面表现明显,能够有效降低电力消耗。在稳定性方面,设备经过严格测试,能够在恶劣的工业环境中保持稳定运行。微型伺服电动缸的低维护成本和低噪音特点,为企业创造了良好的使用体验。江苏恩畅将继续优化产品性能,为更多企业和科研部门提供可靠的伺服电动缸解决方案,满足多样化的直线驱动需求。江苏恩畅提供定制化服务,根据客户需求设计不同行程的电缸。沈阳防辅照伺服电动缸价格
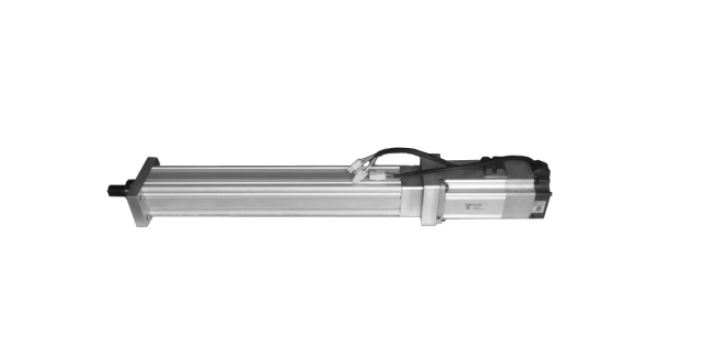
江苏恩畅注重直流电机电缸的技术创新和品质提升。公司引进了先进的生产设备和检测仪器,确保产品的每一个部件都符合质量标准。伺服电动缸的生产过程严格遵循质量管理体系,从原材料采购到成品出厂都经过层层把关。电动伺服系统在出厂前,都经过了长时间的负载测试和寿命测试,以确保产品的可靠性。江苏恩畅的直流电机电缸不只性能优异,而且外观精致,细节处理到位。这种对品质的坚持,使得产品在市场上具有良好的口碑。随着工业 4.0 的推进,江苏恩畅的直流电机电缸将在智能制造领域发挥更大的作用。成都恩畅伺服电动缸江苏恩畅电动缸运行噪音低,适合港口等对工作环境有要求的场景,提升作业舒适度。
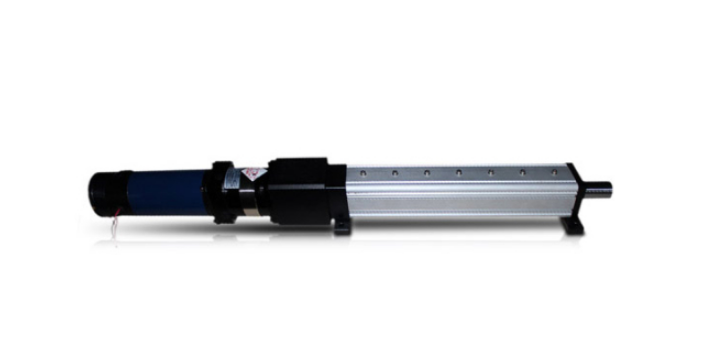
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。
RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数。电动伺服系统采用机电一体化设计,运行平稳,定位精度高,适用于港口作业。
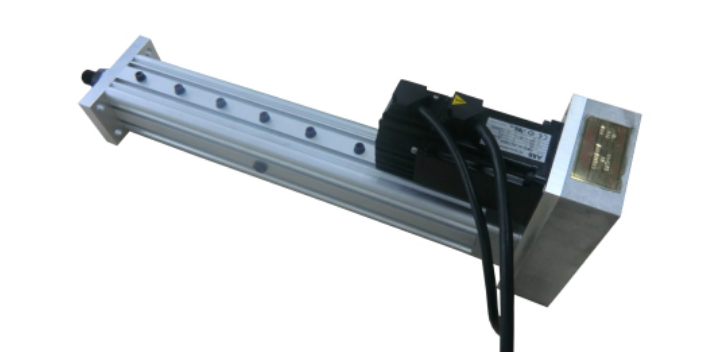
非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关,可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。江苏恩畅伺服电动缸,助力智能港口高效运转,结构紧凑,安装便捷,适配多种工况需求。江苏防辅照伺服电动缸品牌
伺服电动缸维护周期较长,减少设备停机时间,提升港口运营效率。沈阳防辅照伺服电动缸价格
江苏恩畅在运动控制领域不断探索,其直流电机电缸产品体现了公司的技术实力。伺服电动缸和电动伺服系统作为新型的机电一体化产品,正逐渐替代传统的驱动方式。该产品在运行时产生的噪音较小,有助于改善工厂的声学环境,符合低噪音的标准。同时,江苏恩畅注重产品的能效管理,直流电机电缸在不同负载下均能保持较高的效率,达到省能源的效果。简洁的结构设计不只便于安装,也减少了故障点,从而降低了低维护成本。优异的控制性和稳定性是该产品在市场中立足的根本,使其能够满足高精度的应用要求。凭借这些特点,该产品得到了越来越多企业及科研部门的青睐和认可。江苏恩畅坚持质量为本,对每一台直流电机电缸进行严格的测试,确保其性能稳定可靠,为客户提供值得信赖的产品。沈阳防辅照伺服电动缸价格