商机详情 -
北京水下伺服电动缸定制
在科研部门和精密仪器领域,对执行元件的精度和稳定性要求较高,江苏恩畅的微型伺服电动缸能够满足这些需求。伺服电动缸、电动伺服系统通过闭环控制,实时反馈运行位置,确保每一次动作都准确无误。江苏恩畅的产品设计紧凑,重量较轻,便于集成到移动设备或小型机械手中。相比传统的动力源,电动伺服系统更加节能,在待机状态下能耗较低。其低维护成本的特点,也降低了科研设备的运营负担,使得科研人员能够更专注于实验本身,得到了科研用户的青睐。产品支持多种控制方式,可与PLC及上位机系统对接,便于集成到港口自动化产线中。北京水下伺服电动缸定制
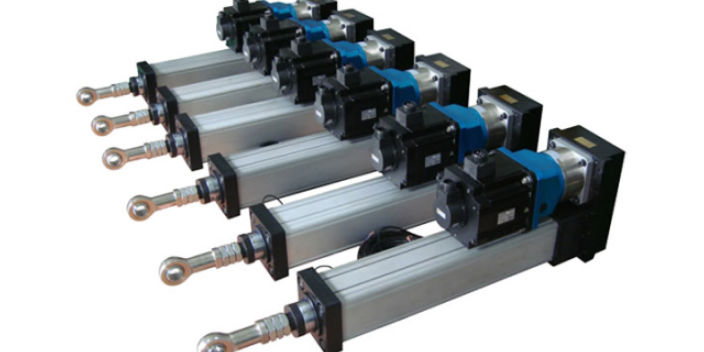
港口岸边集装箱起重机的辅助定位环节,智能港口电缸发挥着重要作用,苏州恩畅自动化科技有限公司针对大负载场景优化了产品结构,能满足大负载定位的需求。这类产品的优势特点,在于可承载的推力范围大,从几百牛到数万牛都有对应规格可选,能适配不同起重设备的负载需求,满足大尺寸集装箱对位调整的动力要求。产品的重复定位精度可控,多次动作后,定位偏差保持在允许范围内,能保障集装箱对位的准确性,减少对位调整的次数,提升装卸作业的效率。港口岸边设备长期经受风吹日晒,这类产品的外壳防护等级符合户外使用要求,能阻挡雨水和风沙进入内部,保护内部传动和电气部件,降低故障发生的概率。智能港口电缸不需要定期更换液压油,也没有油路密封老化泄漏的问题,能减少日常维护的项目,降低维护的人工和材料成本。苏州恩畅自动化科技有限公司在产品出厂前会做负载测试,确认产品符合参数要求后再交付,保障产品交付后能稳定运行,适配岸边起重设备的作业需求。成都智能港口伺服电动缸品牌江苏恩畅注重产品质量,智能港口电缸具备良好的耐腐蚀性能。
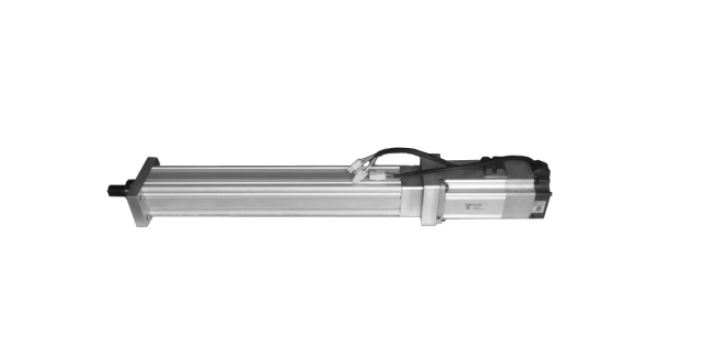
随着工业自动化程度的提升,江苏恩畅的微型伺服电动缸应用范围逐渐扩大。伺服电动缸、电动伺服系统作为一种新型的机电一体化产品,集成了多种技术优势。江苏恩畅的产品在省能源方面表现明显,能够有效降低电力消耗。在稳定性方面,设备经过严格测试,能够在恶劣的工业环境中保持稳定运行。微型伺服电动缸的低维护成本和低噪音特点,为企业创造了良好的使用体验。江苏恩畅将继续优化产品性能,为更多企业和科研部门提供可靠的伺服电动缸解决方案,满足多样化的直线驱动需求。
智能港口自动导引车中,智能港口电缸用于升降和转向动作执行,苏州恩畅自动化科技有限公司结合自动导引车的空间特点,设计了不同安装尺寸的产品,适配狭小安装空间的需求。这类产品的优势特点,在于结构紧凑,能在有限的空间内完成安装,不会占用自动导引车过多的内部空间,方便车辆布置其他功能模块。产品的运行噪音低,在港口堆场作业时,不会产生过大的噪音,符合港口作业的环保要求,也能降低作业区域的噪音污染。智能港口电缸的能量效率高,能把更多电能转化为机械动能,减少无效能耗,能延长自动导引车的续航时间,提升车辆的单次作业时长,减少充电次数,提升整体作业效率。自动导引车需要频繁启停和换向,这类产品的结构设计能适应频繁换向的作业节奏,部件磨损速度慢,能延长产品的更换周期,降低车辆的使用成本。苏州恩畅自动化科技有限公司会根据自动导引车的设计参数,推荐对应规格的智能港口电缸,帮助客户匹配合适的动力执行部件,提升车辆运行的稳定性。使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零-苏州恩畅。
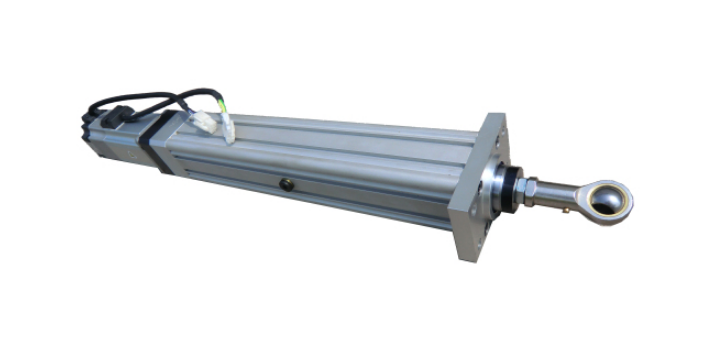
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不只是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较很多同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。江苏恩畅伺服电动缸适用于港口闸门控制、物料推送、定位夹紧等多种应用场景。成都折返式伺服电动缸定制厂家
江苏恩畅直流电机电缸经过严格检测,结构稳定,适用于连续运转的工况环境。北京水下伺服电动缸定制
机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。北京水下伺服电动缸定制