商机详情 -
河南水下伺服电动缸价格
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不只是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较很多同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。箱体焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系。河南水下伺服电动缸价格
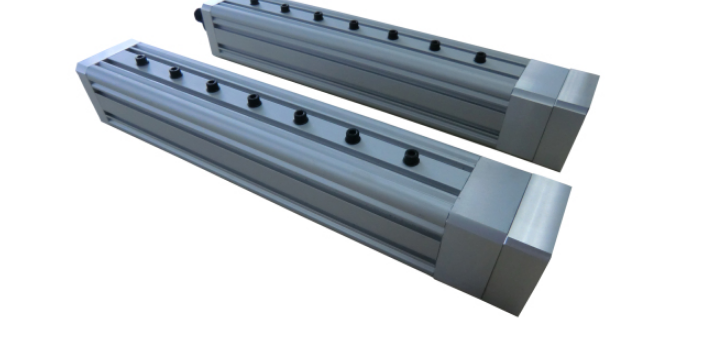
智能港口堆垛机的位置调整环节,智能港口电缸发挥着动力执行作用,苏州恩畅自动化科技有限公司针对堆垛机高频次动作的特点,优化了产品的耐磨性能,满足高频作业需求。这类产品的优势特点,在于传动部件的耐磨性能提升后,能适应高频次反复动作,长期使用后部件磨损量小,能保持定位精度稳定,减少因为部件磨损导致的精度下降,延长精度保持的时间。堆垛机要在不同堆位之间快速移动,智能港口电缸的动作速度可调,能配合堆垛机的移动节奏,快速完成调整动作,提升堆垛作业的效率。港口堆场的温度变化范围大,智能港口电缸内部的润滑油脂能适应不同温度环境,在低温和高温环境下都能保持良好的润滑效果,保障动作顺畅,不会因为温度变化出现动作卡顿的情况。智能港口电缸能实时反馈位置信息,配合港口的物流管理系统,让后台能随时掌握设备动作状态,提升港口作业的数字化管理水平,方便作业调度安排。苏州恩畅自动化科技有限公司生产的智能港口电缸,适配国内智能港口堆垛机的设计要求,能给客户提供稳定的产品支持。重庆医用伺服电动缸生产厂家智能港口电缸定期检查电缸润滑情况,保持良好的润滑以减少部件磨损。
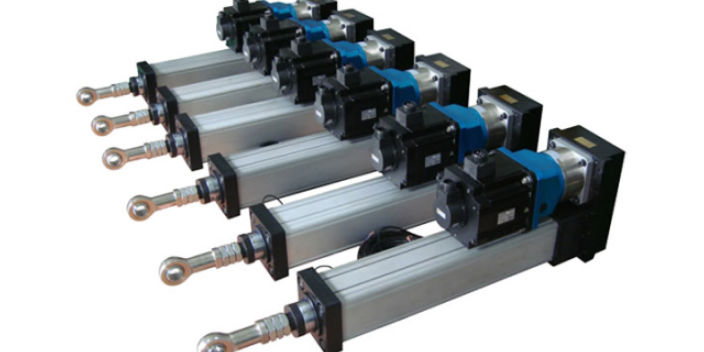
对于需要精确控制推力和速度的应用场景,江苏恩畅的微型伺服电动缸是一个合适的选择。伺服电动缸、电动伺服系统具备宽广的调速范围,可以根据工艺要求灵活调整运行速度。江苏恩畅在产品制造过程中,选用品质合格的零部件,确保产品的可靠性。微型伺服电动缸体积小巧,能够适应狭窄的安装空间,方便设备的整体布局。其环境良好的特性,意味着该产品对周围环境的污染较小,适合在对环保有严格标准的地区使用,帮助企业实现清洁生产目标。
在现代化的工业生产中,对设备的精度与环保性提出了更高的要求。江苏恩畅生产的直流电机电缸,正是为了满足这些高标准而设计。伺服电动缸与电动伺服系统作为新型的机电一体化产品,具备响应速度快、定位精度高的特点。江苏恩畅在产品研发过程中,特别关注了对环境的影响,确保产品运行时环境良好且低噪音。此外,通过优化电磁设计与传动效率,该产品实现了省能源的目标,有助于降低企业的总体能耗。在维护方面,直流电机电缸采用了长寿命设计,减少了更换部件的次数,从而降低了低维护成本。优异的控制性和稳定性使得设备在各种工况下都能稳定运行,这一优势使其得到了越来越多企业及科研部门的青睐和认可。江苏恩畅将继续以客户需求为导向,不断改进直流电机电缸的性能,为推动行业技术进步贡献力量。我们的智能港口电缸维护简便,有助于降低设备的后期运营成本。
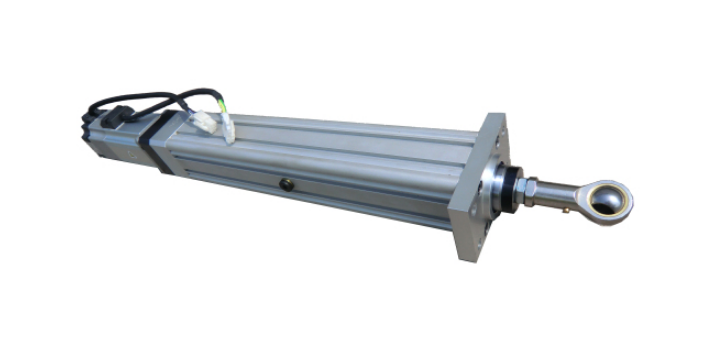
科研部门开展精密测试工作时,对传动产品的控制性和稳定性有较高要求,江苏恩畅推出的直流电机电缸刚好能适配这类需求。这款产品搭配电动伺服系统,属于新型机电一体化产品,有着省能源、低噪音的特点,运行过程不会对测试环境造成过多干扰。维护成本较低,不需要频繁更换零部件,能长期保持稳定的运行状态。环境友好的属性,也让它符合科研场所的环境要求,凭借这些特点,它得到越来越多企业及科研部门的青睐。江苏恩畅专注生产直流电机电缸,搭配电动伺服系统,打造符合市场需求的新型机电一体化产品。这类产品相比传统的液压、气动传动产品,有着省能源的优势,不需要消耗额外的液压油或压缩空气,能降低能源消耗。运行过程中噪音低,不会影响周边的生产或测试工作,产品本身对环境友好,废弃处理环节也更简便。较低的维护成本,减少了使用方的后续投入,优异的控制性和稳定性,满足不同场景的使用要求,获得不少企业及科研部门的认可。 变压后可以直接用600~700Hz交流电焊接,也可以再进行二次整流,用直流电焊接-苏州恩畅。沈阳直流伺服电动缸品牌
光伏伺服电动缸定制选苏州恩畅,以客户满意为服务目标。河南水下伺服电动缸价格
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关。河南水下伺服电动缸价格