商机详情 -
黑龙江工业多自由度平台厂家报价
以我国发布的《国家中长期教育**和发展规划纲要(2010-2020)》理论基础为依据,结合结合国家“互联网+教育”、大数据、智能教育等重大战略,将校园大数据数字中心建设与现代化先进的“Al+”智慧教育应用建设相结合,以进行系统的战略升级。智慧校园数字大数据中心建设是在尽量不改变现有业务系统的基础上,搭建一个全新的平台。发挥数字化校园的优势,整合校内所有数字资源。建立一个统一的数字平台,引导师生通过这个数字平台,实现快捷方便生活、学习、科研和教学等服务。就像我们习惯的社交购物平台,淘宝、京东或者抖音等,而智慧校园的前提是打造一个功能强大的数字化校园平台,这个平台包含信息门户、统一身份认证系统、统一共享数据中心和数据标准。福建专业多自由度平台设备服务厂家推荐苏州恩畅自动化科技有限公司。黑龙江工业多自由度平台厂家报价
系统控制软件运动控制计算机的软件包括运动控制软件和逻辑控制软件,可以通过简单的与电脑相连从而进行控制。对于搭建娱乐所用的多自由度平台,可以通过购买游戏(游戏软件)的方式,捕捉游戏体验者的动作,从而把动作信号发送到与电缸相连的控制器里,控制器通过控制驱动器,从而驱动电缸的伸缩,从而达到一个模拟的效果。动感平台将视、听、力、触觉等感觉进行自然交互,带给人们惊险的刺激和逼真的体验,而动感平台运动控制系统是动感影院、游乐设备、舞台、各种训练模拟器等多类动感平台不可缺少的重要设备。动感平台运动控制系统可大量用于动感影院、游乐设备、VR科技馆、舞台、喷泉、飞行模拟、舰艇模拟、坦克模拟、汽车驾驶模拟、地震模拟训练、各种复杂环境测试等领域。安徽先进多自由度平台厂家供应山西专业多自由度平台设备服务厂家推荐苏州恩畅自动化科技有限公司。
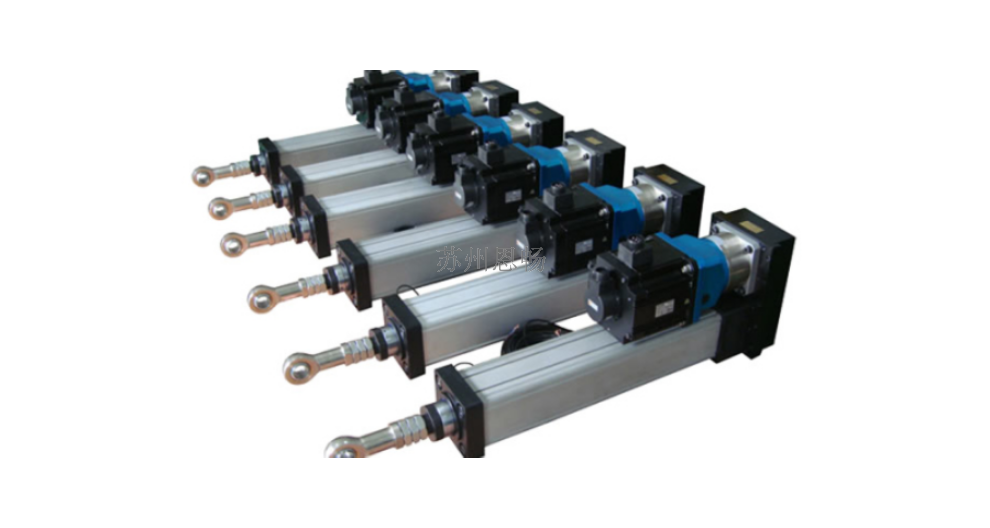
为了对六自由度并联机器人进行实时控制,必须对其进行运动学分析与解算。运动学问题主要包括位置姿态、速度、加速度三个方面的正解和反解问题。本文只涉及位置姿态的正反解。1.正解:即顺向解,已知六自由度并联机器人的6个伸缩缸的长度,求解六自由度并联机器人的位置和姿态,到目前为止,还没有直接给中的正解方程式,只能采用叠代方法,利用计算机快速运算的特点和上铰的结构条件约束来逼近求解平台姿态。并联机构的正解较复杂,是并联机构的研究热点之一,国内外学者对此进行了深入的研究。目前正解求解方法可大致分为解析解法、数值解法。2.反解:即逆向解,并联机构的运动学反解问题简单,给定六自由度并联机器人的位置与姿态,求解6个伸缩缸的伸缩量。描述一个刚体在空间旋转的姿态,常使用的方法是定义三个欧拉角来表达,当刚体旋转至某一姿态下,此三个欧拉角即组成的旋转矩阵,并借由旋转矩阵作坐标转换,便可求得刚体的位置。
其优点是:1、能够对连续手势进行识别,并对手势力度进行识别;2、能够做出多自由度的手势,假手更加灵巧。附图说明图1是本发明假手安装示意图;图2是手腕结构示意图;图3是锥齿轮组机构结构示意图;图4是手腕支撑框架结构示意图;图5是手腕结构侧视图;图6是分层神经网络框图;图7是手势识别算法第二隐层自编码器框图;图8是标签自生成方法示意图;图9是手势识别算法流程图;图10是神经网络流程图。具体实施方式如图1~图5所示,多自由度肌电假手控制系统,其特征在于,包括机械手、机械手腕2、残肢接受腔1和数据处理器3,机械手和残肢接受腔分别安装在机械手腕两端,残肢接受腔内连接有多通道肌电阵列电极袖套,多通道肌电阵列电极袖套连接有控制单元电路板和电池,控制单元电路板另一端连接机械手和机械手腕。数据处理器3向控制单元电路板发出采集表面肌电信号的指令,使多通道肌电阵列电极袖套采集表面肌电信号,并通过接收的数据进行神经网络处理,生成手势预测模型。机械手腕2包括锥齿轮组机构4、皮带轮传动机构5、伺服电机7和手腕支撑框架6,锥齿轮组机构4采用四个锥齿轮相互啮合,构成十字型排布,水平方向的两个齿轮为太阳轮15,安装在手腕支撑框架6上。多自由度平台,搭载医疗设备,模拟人体运动姿态,辅助康复训练更科学有效。
本发明涉及一种假手控制系统及其使用方法,更具体地,涉及一种多自由度肌电假手控制系统及其使用方法。背景技术:人工假肢的研究可以应用到**医疗装备、生机电一体化智能机器人、危险环境勘查、灾难救援装备、装备以及辅助残疾人进行康复工程训练等多个领域,其科学技术成果可辐射,因此具有重要的战略意义,到目前为止,基于单自由度的仿人型机器人手部结构已经十分成熟,但单自由度并不能不满足仿真假手的灵活度需求,且不存在能够同步识别假手手势和手势力度的算法,使得假手的应用受到了限制。技术实现要素:发明目的:本发明的目的是提供一种能够同步识别手势及其力度,并进行多自由度控制的多自由度肌电假手控制系统,本发明的另一目的是提供该系统的使用方法。技术方案:本发明所述的多自由度肌电假手控制系统包括机械手、机械手腕、残肢接受腔和数据处理器,机械手和残肢接受腔分别安装在机械手腕两端,残肢接受腔内连接有多通道肌电阵列电极袖套,多通道肌电阵列电极袖套连接有控制单元电路板和电池,控制单元电路板另一端连接机械手和机械手腕。数据处理器向控制单元电路板发出采集表面肌电信号的指令,使多通道肌电阵列电极袖套采集表面肌电信号。江阴多自由度平台设备厂家推荐苏州恩畅自动化科技有限公司。重庆模拟仿真多自由度平台维修
恩畅平台运行噪音低,改善车间环境,符合环保生产要求。黑龙江工业多自由度平台厂家报价
技术溯源:当脊柱生物力学遇上工业智造六自由度平台的“数字脊柱”之名,源于苏州恩畅对人体脊柱生物力学的创新借鉴。正如人体脊柱通过椎骨与韧带的协同实现6个自由度运动,恩畅的技术重要是用数字化系统复刻这一协同机制——以上下平台为“躯干”,六支伺服电动缸作“椎骨”,通过数字控制实现准确姿态调节。相较于传统液压平台的复杂管路,这套全电驱动系统堪称平台的“中枢shenjing与运动重要部分”。二、技术解构:三重创新构筑“数字脊柱”硬件基石:伺服电动缸的“椎骨革新”摒弃液压阀件,采用自主研发的伺服电动缸直接驱动,将电机动力转化为直线运动,省略能量转换中间环节。配合高精度滚珠丝杠与光学编码器,实现μm级定位精度,如同脊柱般兼具刚性与灵活性。控制中枢:实时解算的“神经网络”搭载自研运动控制算法,借鉴脊柱生物力学的多自由度协同原理,通过PSD位置探测器与力传感器融合数据,每秒完成千次空间状态解算。相比传统液压系统的延迟问题,其响应速度提升至毫秒级,可模拟地震波动、战机姿态等复杂轨迹。闭环系统:自适应调节的“稳态机制”12个虎克铰连接点内置状态监测模块,如同脊柱的本体感受器,实时反馈压力与位移数据。黑龙江工业多自由度平台厂家报价