商机详情 -
西安水下伺服电动缸定制
撞接头输入形式NMT-单轴缸体G05----行星减速机5:1GX---行星减速机X:1SC----直线安装电机法兰P10-同步带1:1P10-同步带2:1附件AR---防转机构FCM--磁感应开关FCP---接近开关SP---尾销座B---防尘罩PF-预紧螺母PL-压力传感器伺服电机型号德国伦茨德国西门子日本安川日本松下日本三菱日本富士等任意品牌伺服电动缸寿命计算滚珠丝杠的预期寿命L10是90%的滚珠丝杠在金属材料疲劳失效前所能达到或超过的运行距离,单位为百万毫米,滚珠丝杠预期寿命L10并是保质承诺,同时寿命的预期要在正确的维护,无污染和正确的润滑!假如滚珠丝杠的预期寿命需要高于90%,则将预期寿命乘以如下系数:95%:L10x62%96%:L10x53%97%:L10x44%98%:L10x33%99%:L10x21%无预紧单螺母寿命计算公式:L10:理论寿命公里数KmC:额定动载NS:丝杠导程mm无预紧单螺母寿命计算公式:L10(1)伸长方向预期寿命,公式同无预紧单螺母寿命计算公式L10(2)压缩方向预期寿命,公式无预紧单螺母寿命计算公式加权平均负载计算为了精确计算滚珠丝杠的寿命,我们首先计算出加权负载,如下图所示为负载随行程的变化!注意:零齿预紧螺母的额定载值为无预单螺母的额定动载值的63%,预紧螺母的计算预期寿命将是相同尺寸。只有在电机转起来转速恒定,感抗恒定才使得电机的通电电流恒定-苏州恩畅。西安水下伺服电动缸定制
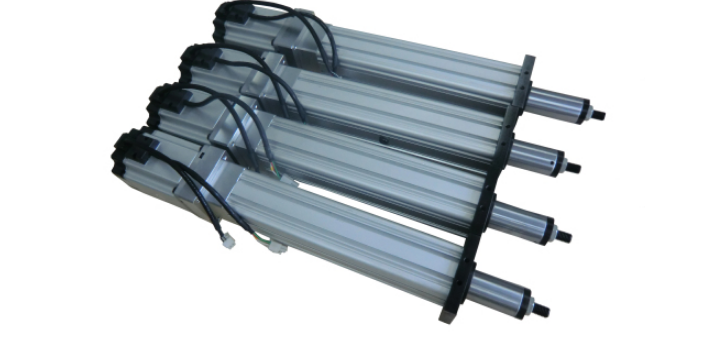
智能港口自动锁柜设备中,智能港口电缸是重要的执行部件,苏州恩畅自动化科技有限公司生产的产品,能适配锁柜设备频繁启停的作业特点,满足使用需求。这类产品的优势特点,体现在启停响应快,能快速完成锁止和解锁动作,配合港口快速通关的作业节奏,不会延长单个集装箱的处理时间。产品的控制接口适配主流港口自动化控制系统,不需要额外加装过多转换模块,就能和现有控制系统对接,降低设备升级改造的难度,不少港口在升级自动化设备时,能直接替换原有部件,减少改造的成本投入。产品做了防腐蚀处理,港口靠近海域,空气中盐分含量高,防腐蚀处理能减缓盐分对产品部件的侵蚀,延长产品的使用寿命。智能港口电缸的能耗更低,和同推力的液压执行部件相比,作业过程中不需要持续给油路保压,能降低整体设备的能耗,长期使用可以减少能源开支。苏州恩畅自动化科技有限公司可根据客户锁柜设备的尺寸,定制对应的行程规格,适配不同设备的安装空间要求,给港口自动化设备提供合适的动力执行方案。成都多节伺服电动缸苏州恩畅伺服电机一般适用于负载较小的机器人切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。
可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统。
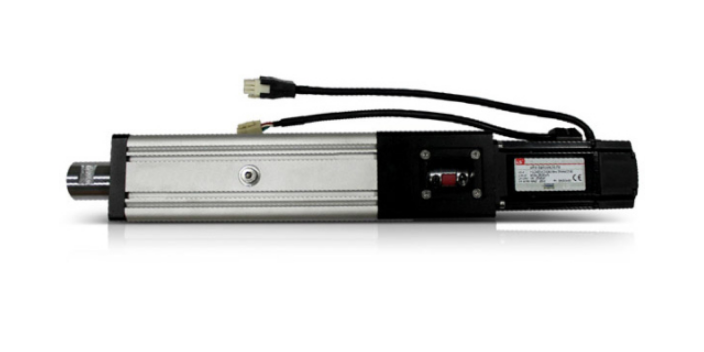
港口集装箱自动化搬运设备中,智能港口电缸承担着动力执行的功能,苏州恩畅自动化科技有限公司针对这类产品做了细节优化,适配港口作业的实际需求。这类产品的特点在于响应速度快,能快速跟上控制系统的指令,完成动作调整,适配港口高效率作业的要求,不会因为动作延迟影响整体作业进度。智能港口电缸的推力输出稳定,在长时间连续作业的情况下,推力输出不会出现明显波动,能保障动作执行的一致性,提升集装箱搬运、对位的稳定性。港口作业常有震动和冲击,这类产品的结构设计能缓冲作业过程中产生的冲击,减少冲击对内部部件的损伤,延长产品的使用时间。和气缸相比,智能港口电缸更容易做推力和速度的准确调整,不需要复杂的气压控制回路,参数调整更便捷,能适配不同作业场景的调整需求。苏州恩畅自动化科技有限公司会给客户提供产品安装的基础指导,帮助客户更快完成设备组装,投入使用。售后对接顺畅,能及时响应客户的技术咨询,解决产品使用过程中遇到的问题,保障港口作业的正常推进。交流伺服电机为恒力矩输出,能输出额定转矩,在额定转速以上为恒功率输出-苏州恩畅。
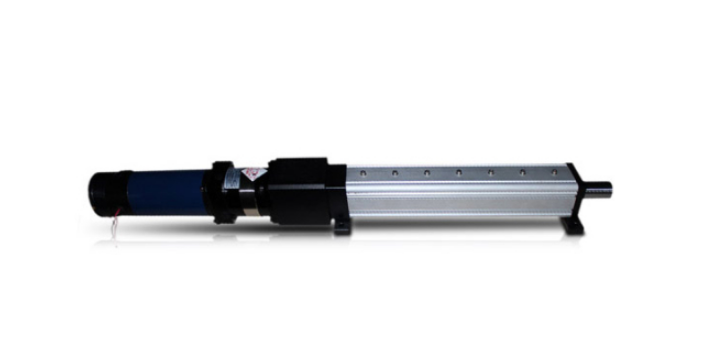
智能港口电缸是港口自动化作业环节中常用的动力执行部件,苏州恩畅自动化科技有限公司生产的这类产品,适配港口复杂作业场景设计,能满足港口设备的运行需求。这类产品的优势特点,首先体现在运行精度可控,能配合港口自动化控制系统,完成准确位置调整,满足集装箱抓取、转运环节的定位要求。港口作业环境多风沙、潮气,这类产品做了对应的防护处理,能适应露天作业的复杂气候条件,降低环境因素对产品运行的影响。和传统液压驱动部件相比,智能港口电缸不需要复杂的油路铺设,安装流程更简洁,能缩短港口设备的安装调试周期,也减少后续油路泄漏维护的工作量。苏州恩畅自动化科技有限公司会根据港口设备的负载需求,提供不同推力规格的产品,适配不同类型的港口作业设备,从集装箱龙门吊到自动导引车,都能找到对应规格的产品。日常维护中,只需要定期检查传动部件和润滑情况,维护步骤简单,能减少维护的时间投入,降低维护成本。长期运行过程中,参数波动小,能保持稳定的运行状态,适配港口长时间连续作业的节奏,减少设备停机的频次恩畅机器人控制器和电机驱动器集成安装于机器人移动平台上,使其体积更小。哈尔滨直线式伺服电动缸定制厂家
一定程度缓解了电机启动瞬间的扭力和转动加速度问题-苏州恩畅。西安水下伺服电动缸定制
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性。西安水下伺服电动缸定制