商机详情 -
山西仿真多自由度平台厂家
多自由度平台作为一种将多个伺服电机巧妙结合的创新产品,其设计充分体现了模块化与一体化的先进理念。通过将伺服电机的旋转运动转换为直线运动,多自由度平台不*继承了伺服电机精确转速控制、精确转数控制以及精确扭矩控制的优点,更将这些优点转化为直线运动中的精确速度控制、精确位置控制以及精确推力控制,从而在众多工业应用中发挥了不可替代的作用。在精密制造领域,多自由度平台的高精度直线运动特性得到了广泛应用。无论是半导体制造中的微细加工,还是精密机械装配中的定位调整,多自由度平台都能以其出色的精确性和稳定性,确保生产过程的顺利进行。同时,其模块化设计使得安装和维护变得更为简便,极大提高了生产效率。张家港多自由度平台设备厂家推荐苏州恩畅自动化科技有限公司。山西仿真多自由度平台厂家
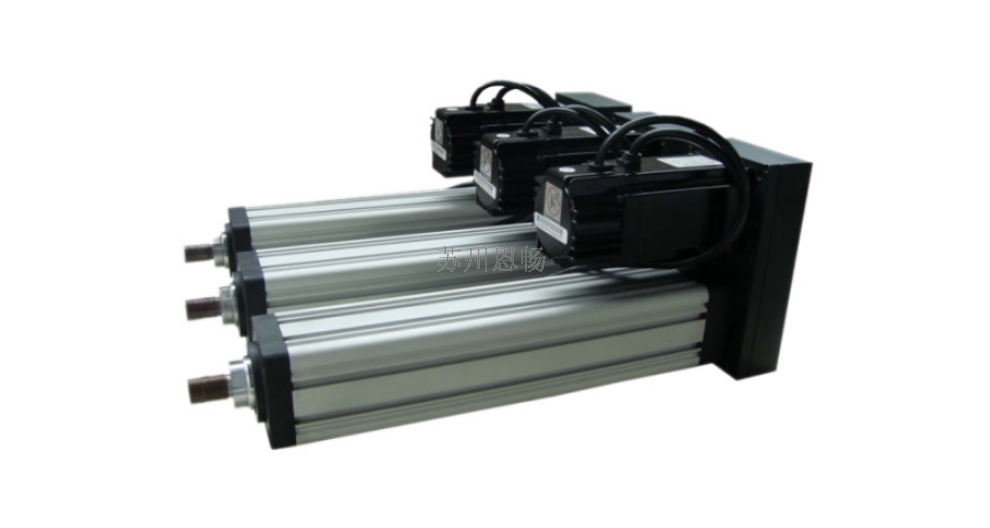
什么是六自由度平台物体在空间具有六个自由度,即沿x、y、z三个直角坐标轴方向的移动自由度和绕这三个坐标轴的转动自由度。因此,要完全确定物体的位置,就必须清楚这六个自由度。系统组成六自由度平台系统由Stewart机构的六自由度运动平台、计算机控制系统、驱动系统等组成。下平台安装在地面的固定基座基上,上平台为支撑平台。计算机控制系统通过协调控制电动缸的行程,实现运动平台的六个自由度的运动,即笛卡尔坐标系内的三个平移运动和绕三个坐标轴的转动。天津国产多自由度平台定制福建多自由度平台设备厂家推荐苏州恩畅自动化科技有限公司。
VR模拟驾驶让练车更加简单如果VR模拟驾驶在线下成为一种商业模式,比较大的优势应该还是练车可自主性一定程度提高,不是只限定了有限的时间来练车,只要你有空每天都去练、练多久都是由自己决定的。利用VR全景技术肯定能把要掌握的技能、马路上遇到的问题、模拟考试等方面都能通过虚拟现实展现出来,用户不担心像在驾校一样排队等车练习,只要带上虚拟头盔,坐在模拟驾驶器上就能跟在路上练车并无差异。VR全景技术比较大的特点就是能高度仿真甚至是还原实际,因此利用VR来练车完全可以呈现他的真实性。在练车效果上也能做到跟在驾校实地练车相媲美。现在已经有了利用VR全景技术开发出的在线驾驶游戏软件,它比较大的特征就是模拟了各种驾驶当中出现的情境来测试练车者在驾驶过程中抗干扰的能力。它设置了不同的驾驶场景,开车途中会遇到的问题在每个场景都会相对应的出现。传统的驾校比较大的发展优势就在于,它是学员想要拿取驾照的独特通道,学员只能在驾校报名练车通过考试才能拿到证,驾校借助VR全景技术未来的发展前景或许是个新领域的拓展。利用VR全景驾驶模拟技术它能提供真实的体验效果,一方面既能帮助驾校降低教练人工、汽车损耗、安全风险等各方面成本。
六自由度气动平台关键部件为气压缸、气动电磁阀和空压机。其具有结构简单,耗电适中,价格低廉,无污染,动作响应速度快,工作可靠,便于维护,寿命长,适应温度范围广。缺点是动力较小、噪声大、平台运行速度不均匀等。六自由度电动动感平台关键部件为电动缸、减速机、伺服电机、伺服电机驱动器、ACB系列运动控制卡等,一般有三自由度和六自由度两种。动力大小次于液压平台。其具有响应速度快,灵敏度高,控制精确,结构简单,可靠性高,噪音小,清洁卫生,便于维护。缺点就是控制系统复杂,成本较高。
山西专业多自由度平台设备服务厂家推荐苏州恩畅自动化科技有限公司。
动感模拟仿真平台由Stewart机构的多自由度平台、计算机控制系统、驱动系统等组成。下平台安装在地面,用于固定基座,上平台为支撑平台。计算机控制系统通过协调控制电动缸的行程和速度,实现运动平台的多个自由度的运动,即笛卡尔坐标系内的三个平移运动和绕三个坐标轴的转动。各主要组成部分简述如下:1、动感平台上平台:连接需要被模拟动作的机构,例如驾驶舱,座椅等。上、下铰接:此处安装配件采用转角较大的万向节,上铰接链接用于连接上平台与电动缸的活塞杆,下铰接用于连接固定基座与电动缸的筒体。电动缸的行程,速度,以及整个平台的负载可以根据客户的需求而定制。下平台:安装固定基座。2、计算机控制系统71be09e9-c5ce-4a8e-8816-ab平台运动控制单元:采用含驱动器的伺服控制单元以及动作信号接收器,从而实现平台系统启动/停止。接收上位机发来的控制信息、对电动缸进行运动控制、监控伺服电机驱动器的工作状态、监控系统的运动状态、完成故障处理以及安全保护工作。信号处理单元:完成与平台系统运动状态相关的各种传感器信号、测试信号和数字I/O信号的处理,以及伺服驱动器的驱动等。此处采用的一整套控制系统单元,我们一并提供。山西多自由度平台设备厂家推荐苏州恩畅自动化科技有限公司。山东国内多自由度平台检修
南京专业多自由度平台设备服务厂家推荐苏州恩畅自动化科技有限公司。山西仿真多自由度平台厂家
为了使输出层也能复原出负值特征,解码过程的***函数使用tanh函数。自编码器的损失函数使用交叉熵crossentropy函数;编码器的权值矩阵使用xavier法进行初始化,该方法能够使初始权值呈均值为0的正态分布;迭代训练过程中使用剪枝算法减小过拟合情况,网络学习率随迭代次数指数衰减、并采用adam梯度下降法和mini-batch法加快训练速度,与非负矩阵因式分解方法相比,该方法拟合出的模型由于经过了非线性***函数的运算,因此具有更好的逼近效果。图8表示从图7中得到的肌肉协同特征中提取运动学和动力学标签的过程,自编码器学习到的肌肉协同特征虽然不能直接得到期望的运动意图,但当6个协同特征经过矢量叠加运算后,将得到图8中所示的震荡波形图,其中每一个波峰表示完成某一动作时肌肉协同程度达到的**大值,两侧的波谷表示肌肉协同处于静息状态,因此一个完整的波谷-波峰-波谷段表示某手势完成至**强肌肉***程度再到静息恢复的过程,通过搜索波峰和波谷位置可以重构出手部、腕部共三个自由度的运动学参数标签。在得到标签数据后,**后将上一层网络计算得到的肌肉协同特征和标签数据代入一个前馈神经网络进行回归拟合。得到的网络层再与是前两节计算得到的网络层进行堆叠。山西仿真多自由度平台厂家