商机详情 -
太原智能港口伺服电动缸厂家
本实用新型涉及储物柜技术领域,具体为一种伺服电动缸装置。背景技术:现在家庭内的衣服等物品会利用存储柜进行存放,存储柜既可以存储衣物等东西又可以装饰室内环境,其中柜体大概都呈抽屉式设计,样式太单调,也有些采用对开门式设计,但是对开门式需要将两扇门向外打开,占用了房间过道的面积,不适用小房间使用。技术实现要素:本实用新型的目的在于提供一种伺服电动缸装置,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种伺服电动缸装置,包括柜体、放置柜、***腔体和第二腔体,所述柜体的内部中间固定安装有隔板,隔板的底端设有***腔体,***腔体的内部两侧固定安装有滑轨,滑轨的侧面固定安装有抽屉,所述隔板的顶端设有第二腔体,第二腔体的中间设有放置柜,所述放置柜的外表面底端一侧连接安装有***伺服电动缸的输出端,且***伺服电动缸固定安装在***腔体的内部一侧,所述放置柜的外表面底端另一侧连接安装有第二伺服电动缸的输出端,且第二伺服电动缸固定安装在***腔体的内部另一侧。推荐的,所述抽屉的前表面固定安装有前挡板,前挡板的前表面开设有拉口。推荐的,所述柜体的外表面底端固定安装有底垫,且底垫设有四个。只有在电机转起来转速恒定,感抗恒定才使得电机的通电电流恒定。太原智能港口伺服电动缸厂家
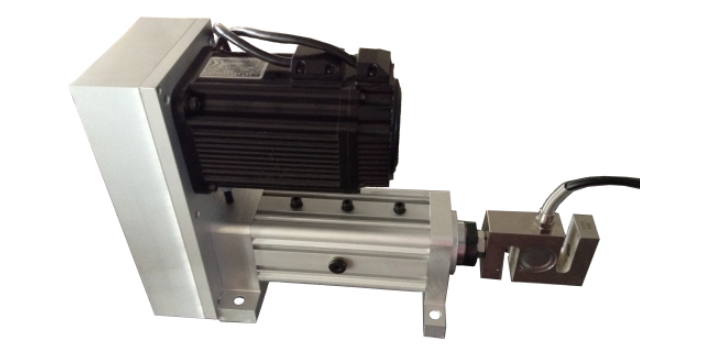
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式伺服电动缸:5-500KN(0-100%可调)行程:100-600mmMAX速度:130-220mm/s(0-100%可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。伺服电动缸缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、电源等一体化设计,解决了干扰、粉尘、散热等问题,维护性高、稳定性好,线缆接口防错设计、全部采用插头方式,连接方便。支持I/O、TCP/IP、OPC等多种总线控制方式,控制箱实现对“力-位移-速度”等参数的有效监控,压装过程数据用以公差窗口的实时检测、并实时记录,同时与客户的控制器(如PLC)进行实时的数据交互。模块化应用:多个伺服电动缸可以通过局域网组合在一起,集成到一个控制系统上。哈尔滨高精度伺服电动缸生产厂家人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度-苏州恩畅。
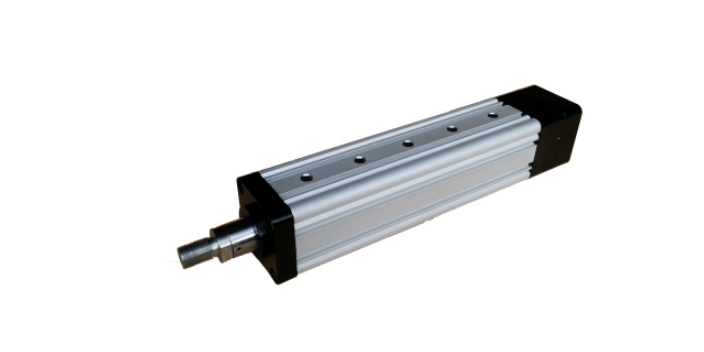
伺服电动缸在运行时要考虑摩擦力对于伺服电动缸来讲,首先要考虑的就是磨擦力,简单来讲,它在伺服系统中,其实也就是会直接的就影响我们系统的一个动态响应以及其控制精度和稳定性等。所以对伺服电动缸进行设计的时候,要注意其很多方面的一个问题才可以。我们首先要选取用低磨擦系数的一个密封件,对于它的运动面来说,它其实也就是要比普通的更加精密。对于伺服控制系统自身的工作原理来讲,它其实就是一种由电信号处理装置以及其液压动力机构组成的一个重要的反馈控制系统。在伺服电动缸中,比较常见的是电液位置伺服系统和电液力(或者是力矩)控制系统。对于液压伺服系统,它的响应速度快、负载刚度大以及控制功率大等许多独特的优点,所以它在我们的工业控制中得到了比较好的一个应用。对于伺服电动缸的电液伺服系统,它可以通过使用电液伺服阀,直接把小功率的电信号转换为我们的大功率的一个液压动力。伺服电动缸的伺服控制系统,它可以直接的就使系统的输出量,比较常见的也就四位移、速度或者是力等方面,它可以自动地以及快速而准确地跟随输入量地变化而发生变化,伺服电动缸系统的输出功率也会被大幅度地进行放大的。
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个很具代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较大量同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。[3]机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。苏州恩畅承接光伏伺服电动缸定制,保障产品控制性与稳定性。
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性。苏州恩畅电机就叫伺服电机,驱动器自然叫伺服驱动器,‘伺服’源自于控制,精确控制的代名词。沈阳高精度伺服电动缸价格
我们日常使用的升降电梯速度可变,和上产中的自动、速度可变,基本都是运用变频技术-苏州恩畅。太原智能港口伺服电动缸厂家
新能源行业的生产设备对环保和能耗有较高要求,伺服电动缸省能源、环境友好的特性,刚好匹配新能源行业的生产需求。苏州恩畅自动化科技有限公司针对新能源行业的特殊生产环境,开发适配性更强的伺服电动缸产品,帮助新能源生产企业降低生产能耗,优化生产环境。传统液压缸需要使用液压油,存在泄露污染环境的风险,气缸需要消耗大量压缩空气,能源利用率较低,伺服电动缸直接依靠电力驱动,能源利用率更高,也不会产生油液污染的问题,更符合新能源行业的绿色生产理念。恩畅自动化还可以提供专业的技术支持,根据客户生产线的能耗要求,调整伺服电动缸的参数,帮助客户进一步降低生产能耗,实现绿色生产的目标,因此得到很多新能源企业的认可。太原智能港口伺服电动缸厂家