商机详情 -
哈尔滨多级伺服电动缸生产厂家
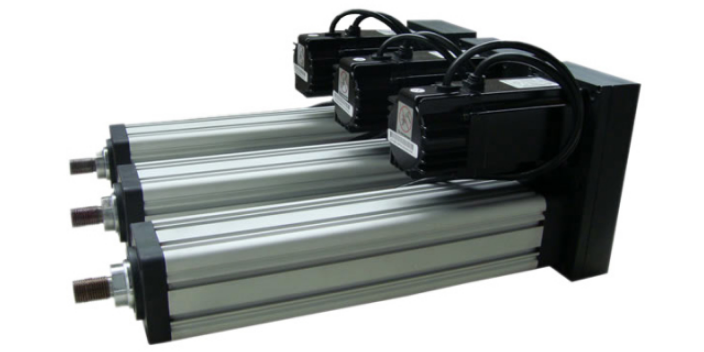
很多客户对伺服电动缸不太了解,选型的时候容易出现参数不匹配的问题,苏州恩畅自动化科技有限公司的专业技术团队,可以提供专业的选型指导,帮助客户选到符合应用要求的产品。技术团队会从负载、行程、精度、安装环境等多个维度,和客户一起梳理需求,结合实际使用场景给出推荐,避免客户因为选型错误造成额外的成本浪费。如果客户有特殊的参数需求,恩畅也可以提供定制化的伺服电动缸产品,满足客户的特殊使用要求,这是很多标准化产品供应商做不到的。恩畅一直坚持以客户的满意为目的,从客户的实际需求出发,提供合适的产品和解决方案,不管是新客户还是老客户,都能获得完善的服务支持,因此伺服电动缸的市场口碑一直保持良好,合作客户的复购率也比较高。苏州恩畅轴类焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。哈尔滨多级伺服电动缸生产厂家
一般适用于负载较小的机器人,用于电弧焊、切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。拉杆与下臂组成一个平行四边形的两条边。故而得名。早期开发的平行四边形机器人工作空间比较小(局限于机器人的前部),难以倒挂工作。但80年代后期以来开发的新型平行四边形机器人(平行机器人),已能把工作空间扩大到机器人的顶部、背部及底部,又没有测置式机器人的刚度问题,从而得到普遍的重视。这种结构不*适合于轻型也适合于重型机器人。近年来点焊用机器人(负载100~150kg)大多选用平行四边形结构形式的机器人。上述两种机器人各个轴都是作回转运动,故采用伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波减速器(1~6轴)驱动。在80年代中期以前,对于电驱动的机器人都是用直流伺服电机,而80年代后期以来,各国先后改用交流伺服电机。由于交流电机没有碳刷,动特性好,使新型机器人不*事故率低,而且免维修时间大为增长,加(减)速度也快。一些负载16kg以下的新的轻型机器人其工具中心点(TCP)的比较高运动速度可达3m/s以上,定位准确,振动小。同时,机器人的控制柜也改用32位的微机和新的算法,使之具有自行优化路径的功能。山西防爆伺服电动缸定制厂家交流伺服电机为恒力矩输出,能输出额定转矩,在额定转速以上为恒功率输出-苏州恩畅。
医疗器械领域对设备部件的性能要求严苛,不*需要稳定的运行表现,还需要低噪音、低维护的特性,伺服电动缸刚好可以满足这些要求。苏州恩畅自动化科技有限公司针对医疗器械领域的需求,调整产品设计参数,推出适配各类医疗器械的伺服电动缸产品,获得了不少医疗器械生产企业的认可。很多康复医疗器械需要准确控制传动速度和力度,适配不同患者的使用需求,伺服电动缸可以通过电动伺服系统轻松调整参数,操作便捷,性能稳定,符合医疗器械的使用要求。恩畅自动化还会根据客户的特殊需求,提供定制化的解决方案,帮助医疗器械企业开发性能更优异的产品,提升终端产品的使用体验,这也是伺服电动缸在医疗领域应用越来越广的原因之一。
模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔性机械臂作为很简单的非平凡多柔体系统,被大量地用作多柔体系统的研究模型。[4]解读词条背后的知识硅谷密探硅谷科技媒体,官方号CMU重大突破,无需手术,普通人就能用意念操控机械臂!用意识控制物体似乎一直是科幻电影中才会存在的超能力。其实,科学家们早已将这种超能力带到了我们的现实生活中。不过,成功控制诸如机械臂之类设备的脑机接口技术都要通过手术在人的脑部植入电极、芯片等。而且电极压力一旦调定后是不能随意变化的。
除非焊缝比较简单,否则应尽量选用6轴机器人。弧焊机器人除前面图2提及的在作“之”字形拐角焊或小直径圆焊缝焊接时,其轨迹应能贴近示教的轨迹之外,还应具备不同摆动样式的软件功能,供编程时选用,以便作摆动焊,而且摆动在每一周期中的停顿点处,机器人也应自动停止向前运动,以满足工艺要求。此外,还应有接触寻位、自动寻找焊缝起点位置、电弧跟踪及自动再引弧功能等。焊接机器人焊接设备弧焊机器人多采用气体保护焊方法(MAG、MIG、TIG),通常的晶闸管式、逆变式、波形控制式、脉冲或非脉冲式等的焊接电源都可以装到机器人上作电弧焊。由于机器人控制柜采用数字控制,而焊接电源多为模拟控制,所以需要在焊接电源与控制柜之间加一个接口。近年来,国外机器人生产厂都有自己特定的配套焊接设备,这些焊接设备内已经播人相应的接口板、所以在图1a中的弧焊机器人系统中并没有附加接口箱。应该指出,在弧焊机器人工作周期中电弧时间所占的比例较大,因此在选择焊接电源时,一般应按持续率100%来确定电源的容量。送丝机构可以装在机器人的上臂上,也可以放在机器人之外,前者焊枪到送丝机之间的软管较短,有利于保持送丝的稳定性,而后者软管校长。80年代后期以来,各国先后改用交流伺服电机-苏州恩畅。哈尔滨多级伺服电动缸生产厂家
恩畅机器人控制器和电机驱动器集成安装于机器人移动平台上,使其体积更小。哈尔滨多级伺服电动缸生产厂家
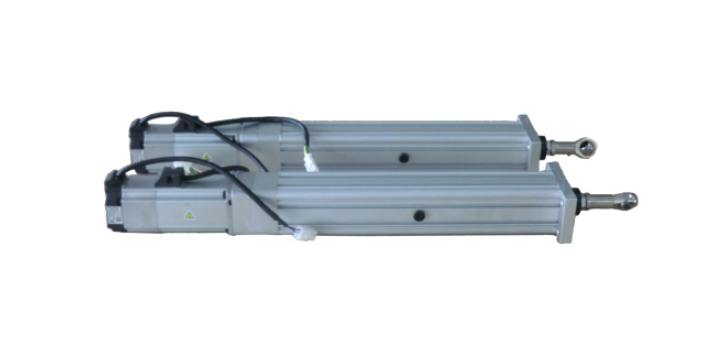
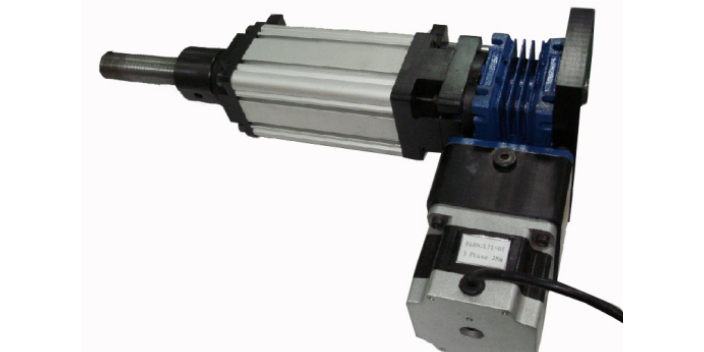
随着自动化生产的不断改进,伺服电动缸也应运而生。伺服电动缸的出现完美的替代了市场上原来的液压缸和气缸。伺服电动缸可以说是液压缸和气缸的比较好替代品,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。伺服电动缸作为线性执行器的一种,相对液压缸和气缸,在传动效率、环境适应能力、结构复杂程度和定位精度等方面具有很大的优势,目前,伺服电动缸在港口、自动化工厂、航空航天、机器人和科研设备等领域都得到应用。随着伺服电动缸在诸多行业应用,对其定位精度和稳定性的要求也越来越高。对于半闭环伺服电动缸,其传动系统机械刚度对定位精度的影响较大。伺服电动缸产品主要分为两个部分,即电机部分、电缸部分。一般来说电机是根据客户的要求(功率、控制要求)进行配置的,不同的电机其价格也就不一样,欧系的电机比较贵,日系、韩系一般、台系、国产的较便宜。悦普达自动化科技代理的TOYO伺服电动缸可以满足大部分控制要求。昆山悦普达自动化科技有限公司主营TOYO模组滑台:线性模组,直线模组,越来越多的厂商选择东佑达模组,悦普达自动化科技跟随市场趋势,稳步推进东佑达TOYO模组产品的布局、事业部布局。哈尔滨多级伺服电动缸生产厂家