商机详情 -
河南直流伺服电动缸
伺服电动缸在运行时要考虑摩擦力对于伺服电动缸来讲,首先要考虑的就是磨擦力,简单来讲,它在伺服系统中,其实也就是会直接的就影响我们系统的一个动态响应以及其控制精度和稳定性等。所以对伺服电动缸进行设计的时候,要注意其很多方面的一个问题才可以。我们首先要选取用低磨擦系数的一个密封件,对于它的运动面来说,它其实也就是要比普通的更加精密。对于伺服控制系统自身的工作原理来讲,它其实就是一种由电信号处理装置以及其液压动力机构组成的一个重要的反馈控制系统。在伺服电动缸中,比较常见的是电液位置伺服系统和电液力(或者是力矩)控制系统。对于液压伺服系统,它的响应速度快、负载刚度大以及控制功率大等许多独特的优点,所以它在我们的工业控制中得到了比较好的一个应用。对于伺服电动缸的电液伺服系统,它可以通过使用电液伺服阀,直接把小功率的电信号转换为我们的大功率的一个液压动力。伺服电动缸的伺服控制系统,它可以直接的就使系统的输出量,比较常见的也就四位移、速度或者是力等方面,它可以自动地以及快速而准确地跟随输入量地变化而发生变化,伺服电动缸系统的输出功率也会被大幅度地进行放大的。人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度-苏州恩畅。河南直流伺服电动缸
直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号:工作电压、工作电流等需要额外的电机驱动电路来控制转速、转向和供电有刷直流电机BDC定子为永磁体、转子为线圈无刷直流电机BLDC定子为线圈、转子为永磁体BDC参数空载转速不带负载时的转速BDC电机转向控制H桥电路BDC电机速度控制PWM一般人会认为应该控制电压来控制BDC转速,但其实PWM方法会应用的更加普遍伺服电机servo三根引线:正极、负极、PWM信号引线精确控制电机摇臂转动的角度(角度大小一般为0~180°,但越来越多的新伺服电机支持360°)、转速较直流电机慢、用于控制精确的动作、可直接使用arduino供电、参数尺寸重量工作电压工作电流齿轮材质扭矩步进电机。苏州恩畅提供电动缸产品及伺服电机相关产品研发。小型伺服电动缸定制使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零-苏州恩畅。
特性:1、具有优异定位精度与重复精度的中空旋转平台,可搭配使用伺...伺服大孔径中空旋转平台结构图中空旋转平台结构设计,中空旋转平台结构和应用介绍...中空旋转平台减速机结构图的简单旋转装置asdads中空旋转平台为旋转运动机构中**性的新产品,是一种全新的旋转负载设备,它集高传...合富源中空旋转减速机厂家讲述现在中空旋转平台安装方式中空旋转平台可以直接取代凸轮分割器以及DD马达,是一个高定位精度的数位化的旋转平台,...合富源精密中空旋转平台噪声分析合富源精密中空旋转平台的噪声是由内齿轮在轴承和轴承座上的周期**变力引起的。空心转...中空旋转平台工作原理中空旋转平台是一款**产品,**性的全新产品。用作多种旋转运动场合。可代替DDMOTOR和凸...选购中空旋转平台小技巧中空旋转平台具有良好的性能,深受制造商的欢迎。目前市场上有许多中空旋转平台:类型,...中空旋转平台配套系统构成图中空旋转平台为旋转运动机构中**性的新产品,是一种全新的旋转负载装置。
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。苏州恩畅电机就叫伺服电机,驱动器自然叫伺服驱动器,‘伺服’源自于控制,精确控制的代名词。
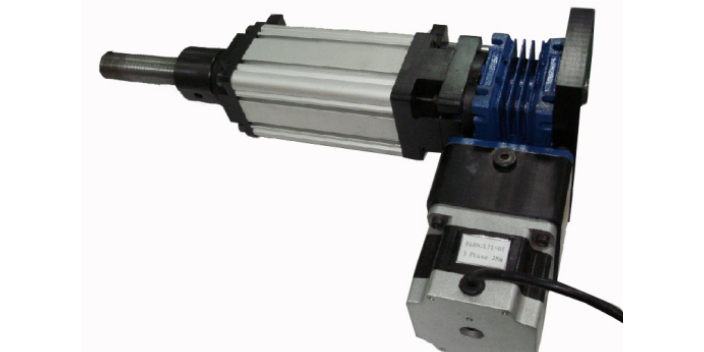
包装行业的生产线运行速度快,对传动部件的响应速度和稳定性要求很高,伺服电动缸的优异性能,能够满足包装生产线的使用需求。苏州恩畅自动化科技有限公司生产的伺服电动缸,响应速度快,控制性好,可以跟上高速包装生产线的运行节奏,保障包装精度,减少残次品的产生。包装行业生产线一般需要长时间连续运行,部件容易出现磨损,增加维护频率,影响生产效率。恩畅自动化生产的伺服电动缸,选用耐磨的原材料,优化结构设计,降低磨损概率,减少维护需求,帮助包装企业提升生产线的运行时间,降低维护成本。目前,伺服电动缸已经在多个包装生产线项目中应用,运行表现稳定,得到客户的,恩畅自动化也会根据包装行业的需求,持续优化产品性能。交流电机又分单相、三相、同步、异步等-苏州恩畅。哈尔滨步进电机伺服电动缸品牌
苏州恩畅伺服电机一般适用于负载较小的机器人切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。河南直流伺服电动缸
一般适用于负载较小的机器人,用于电弧焊、切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。拉杆与下臂组成一个平行四边形的两条边。故而得名。早期开发的平行四边形机器人工作空间比较小(局限于机器人的前部),难以倒挂工作。但80年代后期以来开发的新型平行四边形机器人(平行机器人),已能把工作空间扩大到机器人的顶部、背部及底部,又没有测置式机器人的刚度问题,从而得到普遍的重视。这种结构不*适合于轻型也适合于重型机器人。近年来点焊用机器人(负载100~150kg)大多选用平行四边形结构形式的机器人。上述两种机器人各个轴都是作回转运动,故采用伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波减速器(1~6轴)驱动。在80年代中期以前,对于电驱动的机器人都是用直流伺服电机,而80年代后期以来,各国先后改用交流伺服电机。由于交流电机没有碳刷,动特性好,使新型机器人不*事故率低,而且免维修时间大为增长,加(减)速度也快。一些负载16kg以下的新的轻型机器人其工具中心点(TCP)的比较高运动速度可达3m/s以上,定位准确,振动小。同时,机器人的控制柜也改用32位的微机和新的算法,使之具有自行优化路径的功能。河南直流伺服电动缸