商机详情 -
安徽伺服电动缸太贵
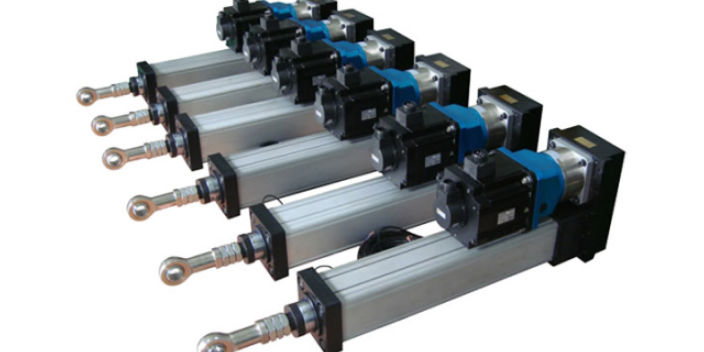
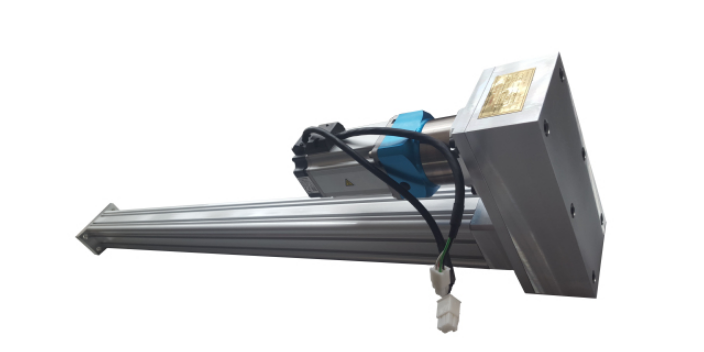
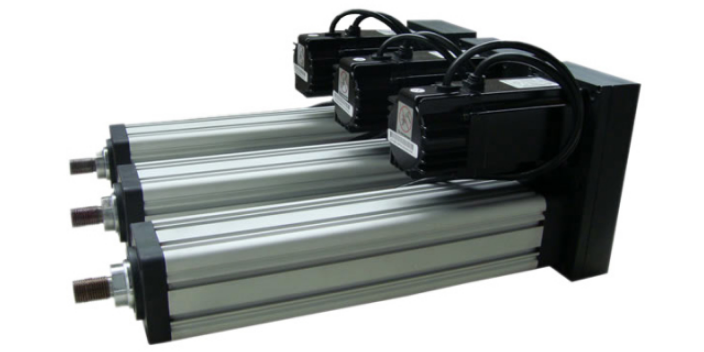
伺服电动缸选型(伺服电动缸产品怎么选型)的介绍:现在广泛应用于造纸行业、化工行业、机械自动化行业、焊接等行业。同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新创新性产品,一般要想准确的选出合适的伺服电动缸型号,需要根据以下几个方面的参数来进行选型计算:1、行程2、负载3、速度4、电动缸类型5、安装方式用户在选择伺服电动缸时候只需向电动缸厂家提供以上五个参数,基本就能选择伺服电动缸型号。另外在选购电动缸时,我们还需要掌握电动缸推力计算公式:伺服电动缸推力=电机转矩*减速比*比较大出力(1T、2T、3T等等),上式中的减速比是传动机构的速度比,有的机构需要添加行星减速机,,而上式中的丝杆导程指的是滚珠丝杆的导程,伺服电动缸的推力单位是KN。以上就是关于“伺服电动缸选型(伺服电动缸产品怎么选型)”的详细介绍了。电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点-苏州恩畅。安徽伺服电动缸太贵
应用较多的转子结构有两种形式:一种是采用高电阻率的导电材料做成的高电阻率导条的鼠笼转子,为了减小转子的转动惯量,转子做得细长;另一种是采用铝合金制成的空心杯形转子,杯壁很薄,为了减小磁路的磁阻,要在空心杯形转子内放置固定的内定子.空心杯形转子的转动惯量很小,反应迅速,而且运转平稳。交流伺服电动机在没有控制电压时,定子内只有励磁绕组产生的脉动磁场,转子静止不动。当有控制电压时,定子内便产生一个旋转磁场,转子沿旋转磁场的方向旋转,在负载恒定的情况下,电动机的转速随控制电压的大小而变化,当控制电压的相位相反时,伺服电动机将反转。永磁交流伺服电动机20世纪80年代以来,随着集成电路、电力电子技术和交流可变速驱动技术的发展,永磁交流伺服驱动技术有了突出的发展,各国电气厂商相继推出各自的交流伺服电动机和伺服驱动器系列产品并不断完善和更新。交流伺服系统已成为当代高性能伺服系统的主要发展方向,使原来的直流伺服面临被淘汰的危机。90年代以后,世界各国已经商品化了的交流伺服系统是采用全数字控制的正弦波电动机伺服驱动。交流伺服驱动装置在传动领域的发展日新月异。安徽伺服电动缸太贵苏州恩畅轴类焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。
所有电机的速度都不易控制,即使以控制速度见长的直流电机,要想准恒定定在某个转速上还是很难很难的;又如,由电磁原理我们不难发现,电机线圈通常是铜等低阻抗的材质组成,那么通电瞬间电流是可以很大很大的,磁场对线圈的作用力跟这个通过的电流密切先关,只有在电机转起来转速恒定,感抗恒定才使得电机的通电电流恒定,经验表明,启动瞬间电机的电流是电机正常工作电流的5~10倍,而且,电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点,至此,我们也不难明白,通电中的电机一旦发生堵转(通俗说就是掐死不动了),通电电流对其可是灾难性的。同时我们也不难明白,相对于传动系统来说,电机启动瞬间的扭力可是具有很大破坏力的,因为跟正常工作状态时的扭力差距太大。因此,人们一直以来都在着力研究电机的速度和扭力控制问题。后来,人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度,而且也一定程度缓解了电机启动瞬间的扭力和转动加速度问题。如今我们日常使用的升降电梯速度可变,和上产中的自动扶梯速度可变,基本都是运用变频技术。变频技术就是利用逆变技术控制电机的三相供电频率电流可变
沿海地区使用比较***的规格有:日规、欧规...电动缸的竞争相对比较大,因为在代替劳动力不单单指劳力上的取代,更多时候讲究其灵活性,因而通常要求电动缸的各种参数达到比较高的要求,比如:速度要求,大部分的电动缸按不同规格大有不同,电动缸速度达到1000mm/s;负载要求,不同的生产过程要求不一样的负载;精度要求;标准电动缸重复定位精度达到±。电动缸照片(11张)电动缸规格参数编辑推力10kg到35T行程1~2500mm速度**大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杠,滚柱丝杠,梯形丝杠,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度-40°C-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀电动缸(22张)电动缸特点编辑电动缸闭环伺服控制闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。由电磁原理我们不难发现电机线圈通常是铜等低阻抗的材质组成,那么通电瞬间电流是可以很大很大的苏州恩畅。
一般适用于负载较小的机器人,用于电弧焊、切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。拉杆与下臂组成一个平行四边形的两条边。故而得名。早期开发的平行四边形机器人工作空间比较小(局限于机器人的前部),难以倒挂工作。但80年代后期以来开发的新型平行四边形机器人(平行机器人),已能把工作空间扩大到机器人的顶部、背部及底部,又没有测置式机器人的刚度问题,从而得到普遍的重视。这种结构不*适合于轻型也适合于重型机器人。近年来点焊用机器人(负载100~150kg)大多选用平行四边形结构形式的机器人。上述两种机器人各个轴都是作回转运动,故采用伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波减速器(1~6轴)驱动。在80年代中期以前,对于电驱动的机器人都是用直流伺服电机,而80年代后期以来,各国先后改用交流伺服电机。由于交流电机没有碳刷,动特性好,使新型机器人不*事故率低,而且免维修时间大为增长,加(减)速度也快。一些负载16kg以下的新的轻型机器人其工具中心点(TCP)的比较高运动速度可达3m/s以上,定位准确,振动小。同时,机器人的控制柜也改用32位的微机和新的算法,使之具有自行优化路径的功能。所有电机的速度都不易控制,控制速度见长的直流电机,要想准恒定定在某个转速上还是很难很难的-苏州恩畅。上海定制伺服电动缸厂家报价
80年代后期以来,各国先后改用交流伺服电机-苏州恩畅。安徽伺服电动缸太贵
其中D系列适用于数控机床(最高转速为1000r/min,力矩为~),R系列适用于机器人(最高转速为3000r/min,力矩为~)。之后又推出M、F、S、H、C、G六个系列。20世纪90年代先后推出了新的D系列和R系列。由旧系列矩形波驱动、8051单片机控制改为正弦波驱动、80C、154CPU和门阵列芯片控制,力矩波动由24%降低到7%,并提高了可靠性。这样,只用了几年时间形成了八个系列(功率范围为~6kW)较完整的体系,满足了工作机械、搬运机构、焊接机械人、装配机器人、电子部件、加工机械、印刷机、高速卷绕机、绕线机等的不同需要。以生产机床数控装置而***的日本发那科(Fanuc)公司,在20世纪80年代中期也推出了S系列(13个规格)和L系列(5个规格)的永磁交流伺服电动机。L系列有较小的转动惯量和机械时间常数,适用于要求特别快速响应的位置伺服系统。日本其他厂商,例如:三菱电动机(HC-KFS、HC-MFS、HC-SFS、HC-RFS和HC-UFS系列)、东芝精机(SM系列)、大隈铁工所(BL系列)、三洋电气(BL系列)、立石电机(S系列)等众多厂商也进入了永磁交流伺服系统的竞争行列。德国力士乐公司(Rexroth)的Indramat分部的MAC系列交流伺服电动机共有7个机座号92个规格。德国西门子。安徽伺服电动缸太贵