商机详情 -
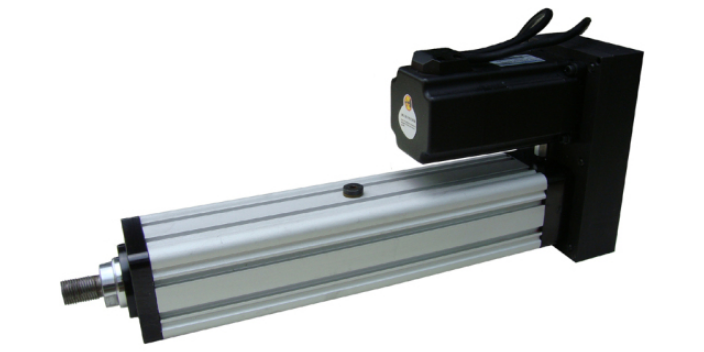
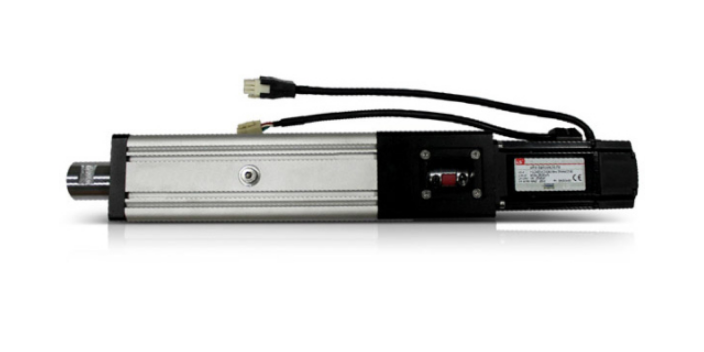
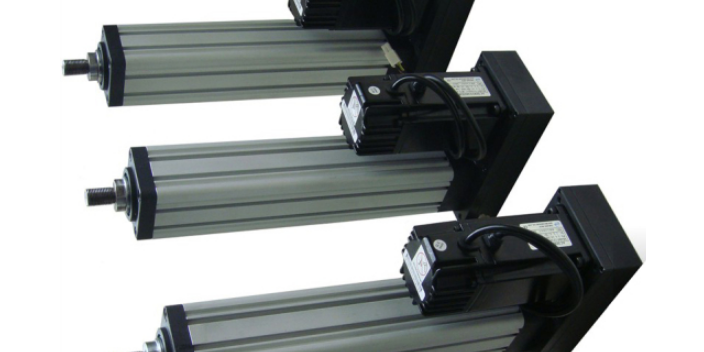
上海直线式伺服电动缸原理图
飞行影院又称“飞翔影院”,即球幕飞行动感影院,圆顶式结构如同苍穹自面前延至身后,置身其中,其逼真的画面和动感平台载体,给人以强烈震撼的视听感官冲击。穹顶天幕、动感观影、追溯时空、横跨古今,立体立体声与主题情节的演绎,打造精彩绝伦的真实体验。我司自主研发,影片媒体与硬件立体打造,360°超大可观视角,透射型的金属银幕,沉浸式全景声效果,自动化控制动感平台,万千变化、栩栩如生。长沙两型馆飞行影院实拍图洛阳飞行影院效果图技术**◇突破技术壁垒,自主研发飞行影院球幕系统多机N+1融合模式在软硬件方面,传统的飞行影院多使用影院级别投影机,针对其成本高、画面分辨率**高4K,且对光源亮度和鱼眼镜头均有着较高的要求这一问题,我司研发的飞行影院球幕系统使用多机N+1融合模式,配合黑场漏光补偿和多服务器同步技术,在中大型项目中可投出8K以上分辨率图像,***增加图像清晰度,且其投资成本明显下降,是新一代飞行影院的技术优先。◇实现超清晰画面渲染4-8K的超清晰渲染画面,配合丰富的三维视觉***,加以超清晰渲染画面,为观众营造更加真实细腻的观影体验。◇异形银幕视觉呈现表达流畅性影院效果的成功与否**为关键的因素就是媒体的制作。变压后可以直接用600~700Hz交流电焊接,也可以再进行二次整流,用直流电焊接-苏州恩畅。上海直线式伺服电动缸原理图
国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,**提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。
汽车总装车间FANUC机器人焊接机器人在水下的应用作为海洋工程装备技术的重要组成部分,海洋焊接如今已成为海洋资源开发和海洋工程建设不可缺少的基础和支撑技术。经过大量的工艺试验和配方调整,研发的焊接材料以及水下焊接**设备,已成功应用于胜利油田海上采油平台、港珠澳大桥等海洋工程。焊接机器人弧焊特点编辑焊接机器人基本功能弧焊过程比点焊过程要复杂得多,工具中心点(TCP)弧焊机器人FANUCM-10iA,也就是焊丝端头的运动轨迹、焊枪姿态、焊接参数都要求精确控制。所以,弧焊用机器人除了前面所述的一般功能外,还必须具备一些适合弧焊要求的功能。虽然从理论上讲,有5个轴的机器人就可以用于电弧焊,但是对复杂形状的焊缝,用5个轴的机器人会有困难。因此。 浙江整套伺服电动缸供应报价交流电机又分单相、三相、同步、异步等-苏州恩畅。
可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统。
非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关,可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。早期人类就设计出了如此多的电机品种和类别,各有各的特长和优点-苏州恩畅。
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较很多同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。苏州恩畅弧焊用机器人除了前面所述的一般功能外,还必须具备一些适合弧焊要求的功能。浙江工业伺服电动缸厂家报价
电子根据应用发展有直流电机交流电机直流又分有刷、无刷电机之分,维护麻烦,人类设计出刷电机-苏州恩畅。上海直线式伺服电动缸原理图
[3]机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。上海直线式伺服电动缸原理图