商机详情 -
普陀区国产品牌磁悬浮直驱直线电机模组
热管理是精密机械的永恒挑战。传统丝杆模组在高速运行时,滚珠与滚道的摩擦、丝杠的扭转与弯曲摩擦会产生大量热量,导致丝杠热伸长,这是其精度劣化的主要原因,需要复杂的实时温度补偿。皮带模组也存在类似摩擦生热问题。磁悬浮直驱模组虽也产生热量(主要是绕组铜损和铁芯铁损),但其热量产生于固定的定子部位,易于通过模组底座的内置液冷通道进行高效、均匀的散热。被驱动的负载平台(动子)本身不产生摩擦热,且与热源隔离。这种热分布特性结合主动热控制,使得系统的热变形极小且可预测,长期运行下的热稳定性远优于传统模组。磁悬浮直驱直线电机模组的高响应速度是传统模组无法比拟的关键优势。普陀区国产品牌磁悬浮直驱直线电机模组
磁悬浮直驱直线电机模组
磁悬浮直线电机是一种将直线推进功能与悬浮支撑结合的电驱动装置。它通过电磁场作用,令可动部件稳定浮起于固定轨道上,并在悬浮状态下完成直线运动,两者之间无实体接触。工作原理:系统基于电磁感应原理,由多组线圈与永磁体相互作用,通过实时调整电流的大小与方向,同时产生可控的向前推力与向上悬浮力,使动子在运动中保持位置稳定。突出特点:无接触运行:运动件与固定件无摩擦磨损,适合长寿命与高洁净场合。运动性能高:可达到很高速度和加速度。结构简化:推进、悬浮与导向功能合一,减少机械部件。应用场合:微电子制造设备中晶圆平台的定位驱动。高速轨道交通运输系统。对无尘、无油污有严格要求的特殊环境。磁悬浮直线电机提供了一种无摩擦、高响应的运动解决方案,适用于传统机械传动难以实现的高需求工业与科技领域。浦东新区磁悬浮直驱直线电机模组原理磁悬浮直驱直线电机模组应用于精密齿轮检测仪实现齿面全自动扫描。
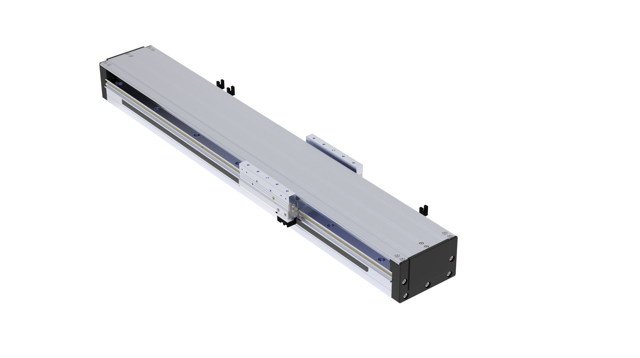
优越性能,突破速度与精度边界传。统直线模组受限于机械摩擦与惯性,在速度与精度之间往往难以兼顾。而我们的“磁悬浮直驱直线电机模组”的系统方案,凭借磁悬浮带来的零摩擦优势,可实现每秒数米的高速运动,同时加速度可达10G以上,启停响应时间只有毫秒级。更关键的是,在如此高速下系统仍能保持纳米级的定位分辨率与重复定位精度。这使得“磁悬浮直驱直线电机模组”的系统方案完美适用于需要频繁高速往复运动、短节拍高精定位的场合,如面板搬运、芯片键合、高速点胶等,极大提升了生产效率和产品良率。
磁悬浮直驱直线电机模组是现代高性能精密直线运动系统的集大成者,它将磁悬浮的无接触支撑技术、直线电机的直接驱动原理以及精密机械模组的集成化设计融为一体,创造了一种标志性的运动平台。传统直线运动系统依赖于机械接触,如滚珠丝杠或直线导轨,不可避免地存在摩擦、磨损、背隙和润滑需求。而该模组通过电磁力同时实现负载的悬浮(消除机械接触)和直接驱动(无需中间转换机构),从而在理论上实现了零摩擦、零磨损、无限行程、超高速度、超高加速度和纳米级定位精度的可能性。其主要优势在于将支撑、导向与驱动三大功能电磁化、一体化,特别适用于半导体光刻、精密检测、生物技术、精密加工等对洁净度、精度、动态性能有极端要求的领域。传统模组精度会随磨损下降磁悬浮直驱直线电机模组却能长期保持精度。
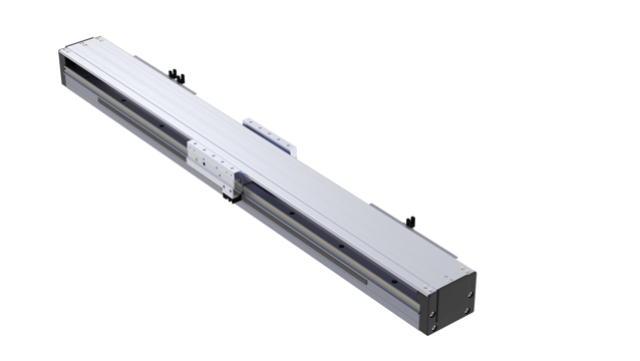
磁悬浮直驱直线电机模组是集成磁悬浮、直线驱动、精密导向及控制功能的机电一体化运动单元。该模组将动子与定子间的物理接触完全分离,通过电磁场直接实现悬浮支撑与直线推进。系统构成:磁悬浮驱动单元:永磁体阵列与多相绕组悬浮控制系统:间隙传感器与电磁调节器精密导向机构:无接触磁导向系统智能控制单元:多变量协同控制器技术特点:实现无接触式直线运动(悬浮间隙50-200微米)内置六自由度位置检测与控制系统一体式紧凑结构设计支持高速高加速度运动(可达15m/s,10G加速度)性能优势:零机械磨损:无润滑需求,免维护运行超洁净运行:无微粒产生,适用于Class1洁净环境高精度定位:亚微米级重复定位精度快速动态响应:带宽可达500Hz以上应用场景:该模组广泛应用于半导体光刻机、晶圆检测设备、OLED面板制造、生物芯片制备、真空镀膜设备等精密制造领域。其模块化设计简化了系统集成流程,为设备制造商提供了即插即用的精密运动解决方案。磁悬浮直驱直线电机模组展示了直线运动控制技术的先进水平,通过将复杂的多自由度控制技术封装为标准模块,降低了超精密设备的开发难度与周期,成为装备制造的基础部件。
该磁悬浮直驱直线电机模组内置多重安全保护与实时诊断功能。浦东新区磁悬浮直驱直线电机模组原理
先进的磁悬浮直驱直线电机模组系统方案可完美适配您的生产线布局。普陀区国产品牌磁悬浮直驱直线电机模组
该模组是一个典型的多变量、强耦合、非线性复杂控制系统。五个自由度的磁悬浮控制与直线轴的位置/速度控制相互影响。例如,直线加速时会产生巨大的颠覆力矩,影响悬浮稳定性;而悬浮气隙的波动也可能干扰位置传感器的读数。因此,控制算法是主要技术壁垒。通常采用分层或解耦控制策略:底层是快速响应的电流环,控制各绕组或电磁铁的电流以精确产生所需力;中层是悬浮控制环(针对每个自由度),根据气隙传感器反馈,通过PID、状态反馈、鲁棒控制或智能控制算法计算所需的控制力;上层是运动轨迹规划与位置控制环。先进的控制器采用前馈补偿、扰动观测器和交叉解耦算法,以抑制各自由度间的耦合和外部扰动。普陀区国产品牌磁悬浮直驱直线电机模组
苏州控为自动化科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,苏州控为自动化科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!