欢迎来到金站网
金站网首页
网站导航
小型精密滑台多用在光学调整、检测治具、点胶和3C精密装配这类空间紧凑的工位上。型号选对只是开始,到现场后能不能稳定跑出预期的到位精度和重复精度,很大程度上取决于三件事:负载和力矩有没有校核到位,安装面和联调有没有按步骤做,出了问题能不能按顺序排查。前面我们介绍过按行程、精度、负载三步选型,本文换一个角度,从工程师装机和验收的实际过程出发,梳理威洛博小型精密滑台在负载与力矩校核、安装调试以及常见问题处理上的要点。
很多现场问题,追根溯源都是力矩没算清。样本上的负载能力,通常是按载荷作用在台面中心来标的;而实际工位上,相机支架、点胶阀、电动夹爪往往伸出台面一段距离,这段悬伸会把负载放大成力矩。建议按下面的顺序核对:
明确负载构成:工装、末端执行器、线缆和工件都要算进去,并估出整体重心位置;
计算悬伸力矩:力矩大致等于负载重量乘以重心到台面中心的距离,分别对应俯仰、偏摆和翻转三个方向;
区分静态与动态:加减速时惯性力会叠加在负载上,节拍越紧、加速度越高,动态力矩越大,需要按运行工况再核一次;
按安装方向复核:水平、侧挂、倒装和竖直安装时受力方向不同,竖直安装还要考虑电机保持力和断电下滑风险,必要时选带刹车的配置;
留足余量:计算值与样本允许值之间保持合理裕度,长期连续运行的工位,裕度宜放得更宽一些。
若力矩超出允许范围,可以缩短悬伸、把重心往台面中心靠,或换用宽型台面、双导轨结构;负载和行程都偏大时,也可以改用直线模组或 XYZ 龙门平台,由多轴分担载荷。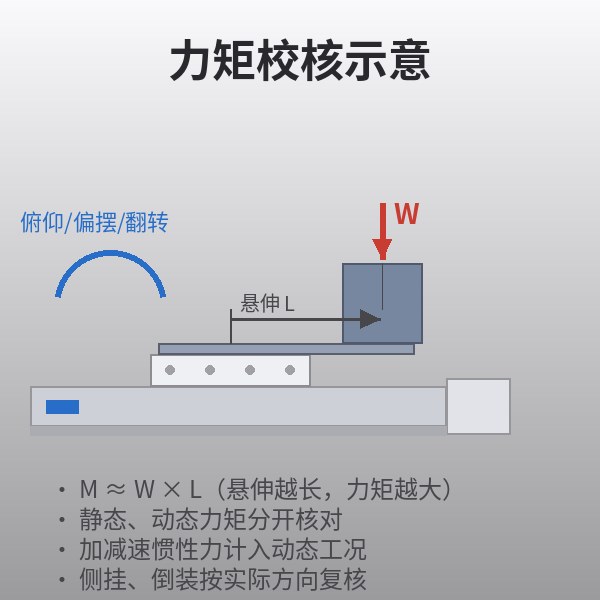
小型精密滑台本体做得再精细,装在不平的底板上也发挥不出来。安装前建议确认:
安装底板的平面度和刚性满足要求,结合面清理干净,去除毛刺、油污和铁屑;
底板上预留对位基准,比如靠边台阶或销孔,便于重复拆装后回到原位;
核对螺钉规格、长度和拧紧顺序,螺钉过长可能顶到内部导轨,过短则锁不牢;
提前规划线缆和拖链走向,避免运动中拉扯电机线或编码器线。
预紧固定:螺钉先对角轻带,再按规定扭矩分次拧紧,避**边受力造成本体扭曲;
手动试行程:上电前手动推动或低速点动走完全程,确认无卡滞、无异响;
回零与软限位:确认原点传感器、限位传感器动作正常,软限位设在机械行程以内并留出余量;
参数整定:从较低速度和加速度起步,逐步提高到目标节拍,观察到达后的停稳时间和振动;
带载联调:装上实际工装和末端执行器后再整定一次,空载参数不一定适用于带载工况。
重复精度:同一目标点多次往返,记录落点一致性;
到位精度:按坐标走多个点,核对实际位置与指令之间的偏差;
直线度与平行度:必要时用千分表沿行程方向打表;
连续运行:按目标节拍连续跑一段时间,观察温升、噪声和回零是否可靠;
记录存档:把验收数据和负载、安装方向、控制参数一起归档,便于后续换型对照。
重复精度变差:先查安装螺钉是否松动、工装是否晃动,再查联轴器紧固情况和控制参数是否被改动;
运行有异响或卡顿:检查底板平面度、线缆是否拉扯、导轨润滑是否不足或进入异物;
到达后停不稳、来回抖动:多为增益偏高或负载惯量与参数不匹配,按带载状态重新整定;
回零位置漂移:检查原点传感器安装、感应片是否松动,以及回零速度设置是否合适;
电机温升偏高:核对实际负载与力矩是否超出允许范围,加速度和运行占空比是否偏高。
日常维护上,按使用环境定期检查润滑状态和紧固件;粉尘、切削液较多的环境,建议加装防护罩或选用带防尘结构的型号。
负载要连同工装、线缆一起算,重点看悬伸带来的力矩,静态、动态分开核;
安装先确认底板平面度和对位基准,螺钉按顺序、按扭矩拧紧;
调试由低速逐步提到目标节拍,带载后再整定一次;
验收把重复精度、到位精度、温升和回零分开记录;
出现问题按机械、电气、参数的顺序逐项排查。
如果你的设备正在用或准备用小型精密滑台,可以把负载、悬伸距离、安装方向、行程和节拍要求发给威洛博。工程师会协助做力矩校核,并给出与直线模组、直线电机模组、XYZ 龙门平台、电动夹爪的组合建议。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询