欢迎来到金站网
金站网首页
网站导航
选电动夹爪时,经常有人这样换算:"夹持力 150 N,大约能夹 15 kg 的东西吧?"这样理解是不对的。电爪手册里,夹持力和推荐负载是两个不同的参数,数值关系也不是简单的换算。本文以深圳威洛博机器人有限公司(威洛博)电爪手册中的数据为例,讲清楚这两个参数怎么读。
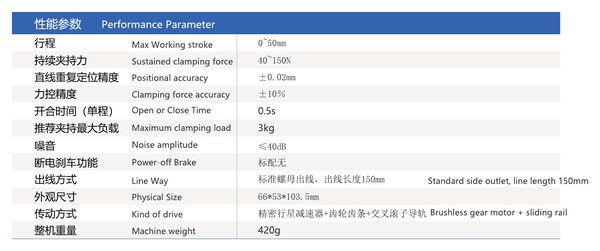 EPG2-50-150 性能参数:持续夹持力 40–150 N,推荐夹持最大负载 3 kg——两个参数不能简单换算
夹持力:夹指作用在工件上的力,单位 N。它决定工件被"夹得多紧";
推荐负载:电爪能稳定夹持并搬运的工件质量,单位 kg。它考虑了摩擦、加速度、工件形状等因素后的建议值。
| 型号 | 夹持力 | 推荐负载 |
|---|---|---|
| EPGS-6-10 | 约 10 N | 约 0.2 kg |
| EPG2-26-15 | 约 15 N | 约 0.3 kg |
| EPG2-50-150 | 约 150 N | 约 3 kg |
| EPGC-50-150 | 约 40–150 N | 约 3 kg |
| EPGL-150-1200 | 约 360–1200 N | 约 15 kg |
可以看到,150 N 夹持力对应的推荐负载约 3 kg,而不是 15 kg。
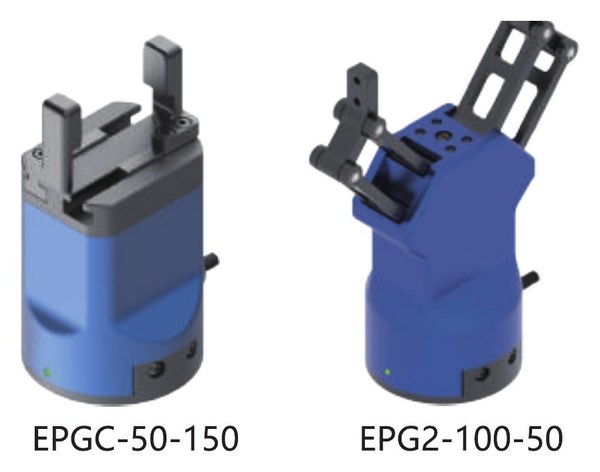 EPGC-50-150 与 EPG2-100-50,选型时需同时核对夹持力与推荐负载
两指平动电爪夹持工件时,工件主要靠夹指和工件之间的摩擦力来承托,而不是靠夹持力直接"托住"。下面这些因素都会让实际需要的夹持力增加(以下为通用工程原理):
摩擦系数:夹指和工件表面越光滑,摩擦系数越小,需要的夹持力越大;
加速度:搬运时的加速、减速和急停,会让工件产生额外的惯性力;
重心偏移:夹持点不在工件重心附近时,会产生力矩,工件容易转动或滑落;
冲击和振动:设备运动中的冲击会瞬间增加负载。
所以,厂家给出的推荐负载已经考虑了一定的安全余量,选型时应以推荐负载为准,而不是用夹持力自行换算。
工件质量(加上指尖重量)要在推荐负载以内,并留出余量。
工件易碎、怕夹伤:选夹持力较小或力控可调的型号,比如 EPG2-26-15、EPG2-HP-8-1.8;
工件较重、表面光滑:需要较大夹持力,比如 EPG2-50-150、EPGL 系列。
搬运加速度大、频繁急停:多留余量;
夹持点偏离重心:多留余量,或者调整夹持位置;
指尖较长:力矩增大,实际可用夹持力可能下降。
除了电爪本身,指尖设计对夹持效果影响很大:
形状:V 形、弧形指尖可以增加接触面积,提高夹持稳定性;
材质:适当的材质可以提高摩擦系数,减少需要的夹持力;
长度:指尖越长,夹持点离电爪越远,力矩越大。
工业型电爪支持指尖更换,复杂工件建议和厂家一起设计指尖。
EPG2、EPG3 / EPG4、EPGC、EPGL 等工业型电爪支持力控调节。这意味着同一个电爪可以根据不同工件设定不同的夹持力,既能夹稳较重的工件,又能轻柔地夹取易碎件。调试时建议从小力开始,逐步增加到能稳定搬运为止。
相关,验证是较可靠的方法:条件允许时,用实际工件和指尖做夹持和搬运测试,确认在较大加速度和急停情况下工件不会滑动或掉落。
推荐负载是选型的主要依据,夹持力不能直接换算成负载。
工况要修正:加速度、重心偏移和冲击都要考虑。
指尖重量计入负载。
数值以详页为准:部分数据来自扫描件识别,存疑时以型号详页为准。例如 EPGL-265-800 夹持力档 800 N、推荐负载约 15 kg,和 EPGL-150-1200 负载相同,但夹持力和行程不同。
询盘时请提供:
工件质量、尺寸、材质和表面状况;
夹持位置和重心位置;
搬运加速度和节拍;
允许的较大夹持力(易碎件);
指尖设计要求。
威洛博的口号是"让智能制造更简单"。电爪详页请见 ,咨询热线 4000-113-588。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询