欢迎来到金站网
金站网首页
网站导航
在自动化上下料、装配和检测取放工位上,末端执行器往往决定整段节拍能不能稳住。气动夹爪结构简单,但夹持力调节粗、换型要换爪或改气缸行程;电动夹爪把开口、力和速度交给程序,更适合多品种、小批量的产线。下面按威洛博工程师常用的三步,把电动夹爪选型说清楚,并顺带说明它和直线模组、小型精密滑台怎么组合成取放单元。
开口行程不是越大越好,而是要覆盖「工件外廓上限 + 取放余量」。建议先量清楚:
工件边长范围(较小边与较大边),以及是否有台阶、倒角需要避开;
夹持方向是外夹还是内撑,指尖是否需要定制软爪或仿形块;
安装法兰到工件中心的距离,避免开口够了、干涉却卡在治具边上。
开口选小了,换一个稍大的料号就要换爪;选得过大,夹持刚性和分辨率可能下降。威洛博电动夹爪提供多种开口规格,常见做法是同一工位用一只爪覆盖同一系列相近尺寸,换型只改程序参数和指尖。
夹持力要落在「抓得住」和「不压伤」之间。金属件、注塑件、玻璃或薄壁件对力的敏感度差很多,建议:
先按工件质量和加速度估算所需夹持力下限,再留合理安全余量;
易变形、易划伤的工件优先选力可控、可分段加力的电动夹爪,必要时加软接触指尖;
需要在运动中保持抓紧的场景,要核对抱持能力和掉电或急停时的状态策略。
和气爪不同,威洛博电动夹爪的夹持力、开口和速度通常都可以按工步设定,同一只爪可以轻夹薄件、再稍加大夹持力抓金属块。调试时建议从较小力开始试抓,观察是否打滑或压痕,再逐步调到稳定区间,并把参数写进配方。
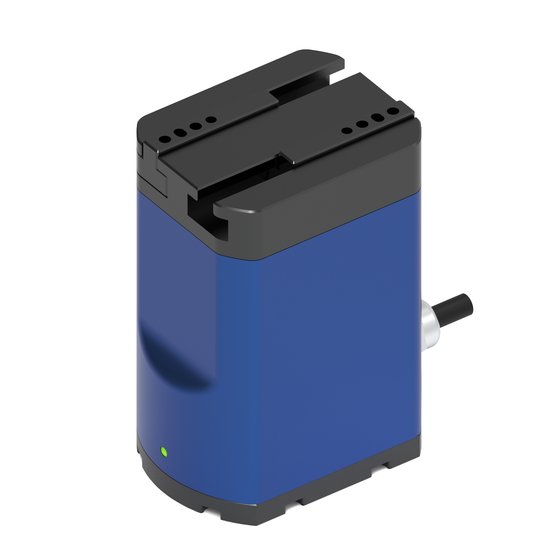
选型常卡在「机械合适、电气却接不上」。下单前确认:
通信方式:常见有 IO、Modbus、EtherCAT 等,需与机器人或 PLC 主站一致;
供电与线缆长度:末端随直线模组或机器人移动时,拖链内线径、弯曲半径要一次性规划好;
状态反馈:是否需要夹持到位、工件有无、开口位置等信号,用于联锁和追溯。
接口对齐后,电动夹爪可以和威洛博直线模组组成单轴取放,或装在 XYZ 龙门平台、小型精密滑台的末端做微调抓取。空间紧凑的检测治具上,小型精密滑台负责短行程到位,电动夹爪负责开合;行程较长的上下料,则用直线模组做搬运轴,夹爪只负责抓放。
常见三种组合:
直线模组 + 电动夹爪:适合轨道式搬运、多工位串行取放,行程和速度由模组承担;
XYZ 龙门平台 + 电动夹爪:适合平面阵列取放、Tray 盘上下料,平面走位与抓取分工清晰;
小型精密滑台 + 电动夹爪:适合短行程、对到位精度要求较高的微调取放或对位工位。
布局时注意线缆随动、指尖干涉和掉料保护区;验收时除了重复精度、到位精度,还要抽检夹持力一致性和换型配方切换是否可靠。
先按工件尺寸定开口行程和指尖形式;
再按材质与变形风险定夹持力区间,调试时由小到大;
然后核对通信、供电与反馈信号,避免到现场才发现接口不匹配;
需要搬运时叠加威洛博直线模组或 XYZ 龙门平台,需要短行程微调时叠加小型精密滑台。
如果你正在做上下料或装配工位方案,可以把工件尺寸、重量、节拍和控制器型号发给威洛博。工程师会协助核对电动夹爪规格,并给出与直线模组、直线电机、小型精密滑台的组合建议。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询