欢迎来到金站网
金站网首页
网站导航
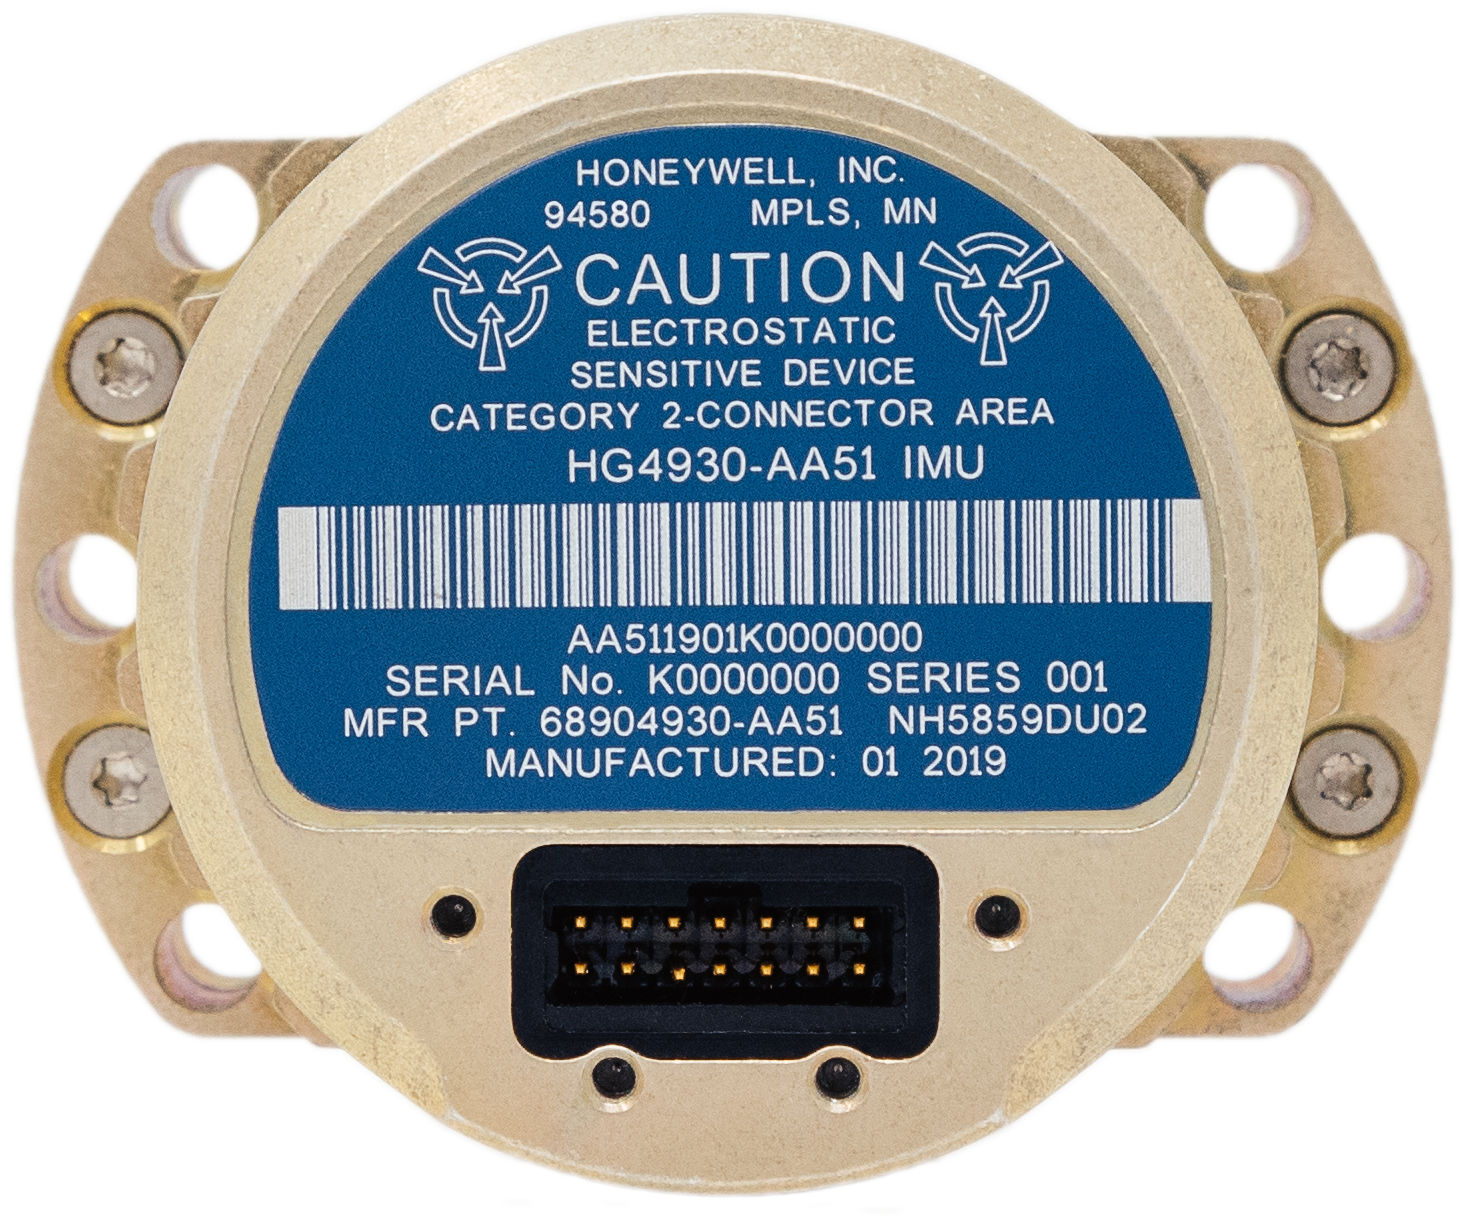
随着工业智能化与无人技术的快速普及,各类智能机器人逐步替代人工,走进工业生产、野外勘测、水下探测、智能巡检等诸多场景。机器人想要实现稳定行走、精确作业、姿态调控与自主导航,离不开惯性测量单元的实时感知与数据支撑。作为机器人姿态感知与运动解算的重要硬件,IMU的环境适应性、运行稳定性和集成便捷度,直接决定了机器人的作业表现与落地效率。霍尼韦尔HG4930 MEMS惯性测量单元凭借成熟的工业级设计,适配多品类机器人的开发与落地需求,成为当下机器人智能化改造的主流硬件选择。
不同于实验室环境下的设备测试,真实场景中机器人的作业环境复杂多变,工业车间的机械振动、野外的温度波动、户外颠簸路况、水下密闭低温环境等,都会对惯性传感器的数据输出产生干扰。普通民用级IMU难以适配长期高强度、多干扰的作业工况,容易出现数据波动、姿态解算偏差等问题,导致机器人行走偏移、作业失误、稳定性下降。而霍尼韦尔HG4930依托航空级技术积淀,搭载专属内部环境隔离系统,能够有效衰减振动、冲击带来的外界干扰,大幅降低复杂工况对传感器数据的影响,保障机器人全程稳定采集姿态、加速度等关键数据。
在工业机器人领域,自动化搬运、机械臂操作、车间巡检机器人需要长期在高频振动的设备环境中运行,对传感器的抗干扰能力和稳定性要求较高。HG4930拥有宽泛的工作温度区间,可适配高低温交替的工业环境,出厂经过精细化的筛选、校准与温度补偿处理,能够有效缓解温度变化引发的数据漂移问题。同时该设备体积小巧、重量轻盈、功耗较低,不会占用机器人有限的内部空间与供电资源,适配小型轻量化工业机器人的设计需求,助力工业机器人实现精确姿态调控、平稳行走与闭环控制作业。
在地面无人机器人场景中,户外巡检、农业作业、勘测类无人地面车(UGV)常行驶在颠簸路面,且容易遇到卫星导航信号遮挡的情况。当GNSS信号受树木、建筑遮挡出现信号缺失时,HG4930可持续输出连续的运动姿态数据,辅助机器人完成自主定位、路径修正与姿态调整,避免因信号中断导致作业停滞、路线偏移,有效提升户外无人机器人的环境适配能力与作业连续性,保障野外勘测、农田巡检、厂区安防等工作有序推进。
水下机器人(AUV)是惯性器件的主要应用场景之一,水下无卫星导航信号、环境密闭、温度多变,对传感器的可靠性要求严苛。传统惯性器件多存在体积偏大、功耗偏高、抗干扰能力弱的问题,难以适配水下狭小舱体的安装需求。霍尼韦尔HG4930采用轻量化集成设计,结构紧凑,便于嵌入各类水下机器人设备内部,搭配稳定的抗振动、耐温性能,可在复杂水下环境中长期稳定运行,为水下探测、水质监测、海底勘测、水下设备检修等作业提供持续可靠的惯性数据支撑,助力水下机器人完成高精度自主作业。
除了强悍的工况适配能力,HG4930的集成兼容性也为机器人研发团队大幅降低开发门槛。设备搭载RS-422、RS-485、UART等行业通用通信接口,支持多种主流通信协议,能够适配市面上绝大多数机器人硬件架构,无需对原有设备系统进行大规模改造,即可快速完成对接调试,有效缩短项目研发周期,降低硬件适配与调试成本,适配各类新型机器人的迭代与开发需求。
作为霍尼韦尔航空航天部门授权经销商,上海丙寅电子有限公司深耕行业二十余年,自2003年成立以来,专注于高精度惯性传感器、压力传感器等工业级器件的供应与技术服务。公司常年储备充足库存,可快速响应各类机器人研发企业的供货需求,同时配备专业技术团队,为客户提供器件选型、工况适配、集成调试等一站式技术支持,助力企业快速完成机器人设备的智能化升级迭代,更多产品详情可登录官网查询。
在机器人产业高速发展的当下,硬件器件的品质与适配性是产业落地的关键基石。霍尼韦尔HG4930以航空级品质、强环境适应性、高集成度的主要优势,适配工业、户外、水下等多场景机器人作业需求,为智能机器人的稳定运行与功能升级筑牢硬件根基,持续助力机器人产业向更高适配性、更广应用场景稳步发展。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询