商机详情 -
山东力士乐伺服电动缸
跟踪焊缝自动焊接,要求所设计的机器人应该结构紧凑、移动灵活且工作稳定.文中针对狭窄空间特点,开发了一种小型移动焊接机器人,根据机器人各结构的运动特点,运用模块化设计方法,把机器人机构分为轮式移动平台、焊炬调节机构和电弧传感器三部分。其中,轮式移动平台由于其惯性大,响应慢,主要对焊缝进行粗跟踪,焊炬调节机构负责焊缝精确跟踪,电弧传感器完成焊缝偏差实时识别.另外,机器人控制器和电机驱动器集成安装于机器人移动平台上,使其体积更小。同时,为了减少恶劣焊接环境下粉尘对运动部件影响,采用全封闭式结构,提高其系统可靠性[1]。焊接机器人装备编辑点焊机器人的焊接装备,由于采用了一体化焊钳,焊接变压器装在焊钳后面,所以变压器必须尽量小型化。对于容量较小的变压器可以用50Hz工频交流,而对于容量较大的变压器,已经开始采用逆变技术把50Hz工频交流变为600~700Hz交流,使变压器的体积减少、减轻。变压后可以直接用600~700Hz交流电焊接,也可以再进行二次整流,用直流电焊接。焊接参数由定时器调节,参见图1b。新型定时器已经微机化,因此机器人控制柜可以直接控制定时器,无需另配接口。点焊机器人的焊钳,通常用气动的焊钳。交流电机又分单相、三相、同步、异步等-苏州恩畅。山东力士乐伺服电动缸
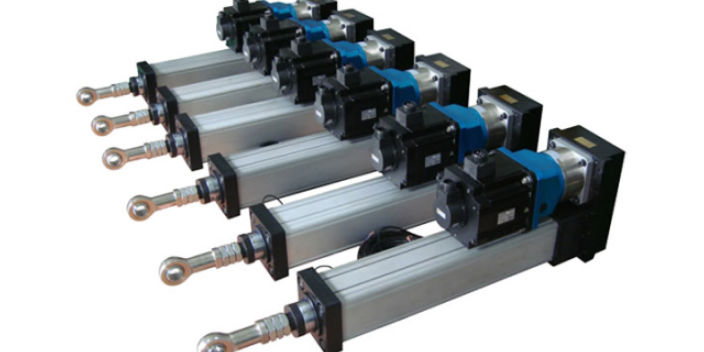
动感电影能够再现影片所涉及的环境、环境内的各种细节以及观众在特定环境内的“遭遇”等,营造出使人“身临其境”的整体效果。从3D到4D,从立体到动感,观众可能不并了解,给他们创造“身临其境”体验的还有“神秘”的动感座椅。这种“神秘”的动感座椅,主要就是由电动缸作用的效果。其中,动感座椅与电动缸设备共同作用,实现在立体视觉基础上的“身临其境”。一般来说,动感座椅,也就是电动缸组合,可在三个方向上做复杂运动,逼真地模仿现实中的坠落、爬升、倾斜、俯仰、晃动等动作,根据电影内容精确实时地调整座椅状态。从4D影院动感座椅的驱动方式上来看,目前主要有液压、气动和电动三种。目前,在影院动感座椅领域,电动是一种相对新兴的方式,有逐步替代前两种驱动方式的趋势。电机驱动电动缸从而带动座椅运动的方式更加环保清洁,相关设备也较少,比较适合影院的使用环境。电动缸产品后续大规模应用于4D动感影院等民用市场,技术上不成问题,市场应用前景广阔。现如今随着自动化领域的发展壮大,电动缸的发展空间巨大,越来越多的公司参与到电动缸的研究开发中。不只应用在动感电影的座椅上,VR游戏座椅也越来越多地使用电动缸技术。有了电动缸的参与,椅子可以旋转。江西做伺服电动缸用电机是蒸汽机、内燃机外产生运动必须的载体,所以根据各自各样的应用和工作要求-苏州恩畅。
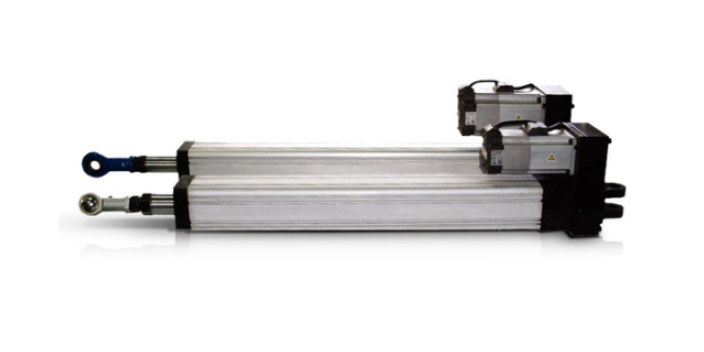
关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。当然,毫无疑问,对于本岗位本工作信息乃至技术,他们都是相当专业的,比如销售人员,对于自销伺服类比、系列、型号,选型、乃至技术特点,没谁比他熟悉;比如售前技术工程师,对于每款伺服的特性、参数设置特点,乃至调试经验,尤其是工程师,是专业专家级。
我司对于影片从早期创意阶段就已考虑整体展项的飞跃感、沉浸式体验。在影片制作阶段,为了提高异形银幕所呈现的视觉感受,在三维软件中我们启用球幕视角,并采取30-60帧/秒的帧速率确保了观影的流畅度。◇采用无级调速PLC电动动感座椅,实现运行安全同时采用的电动动感座椅,藉由电动优势无级调速,消除了液压动作的滞后感,可完全模拟各种剧烈飞行动作,在控制电路中安装多级保护PLC,确保使用安全性。系统组成由穹幕系统、多通道融合投影系统、建声及音响系统、视频播放系统、动感座椅平台系统、照明通风系统、智能中控系统组成,在保证观影安全性的基础上,增强影片体验感,无边界影视画面,给人以置身其中的真实感受。◇异形穹幕系统:超过人类120°视角限制的异形穹幕,营造全向沉浸感,幕面全向漫反射高增益,防止幕布角度不同造成的光色差异。受观众席位空间占位限制,投影机位和投射比根据现场实际情况建模进行定制化计算复核定位。◇多通道融合投影系统:除了对投影进行普通的亮度、色度、黑场补偿,单台投影机的矩形投影面不能贴合异形投影边缘,创意型的同心圆N+1融合,根据边缘形状调整融合巨幕边缘形状,**大化利用投影面积达到完全贴合。我们日常使用的升降电梯速度可变,和上产中的自动扶梯速度可变,基本都是运用变频技术-苏州恩畅。
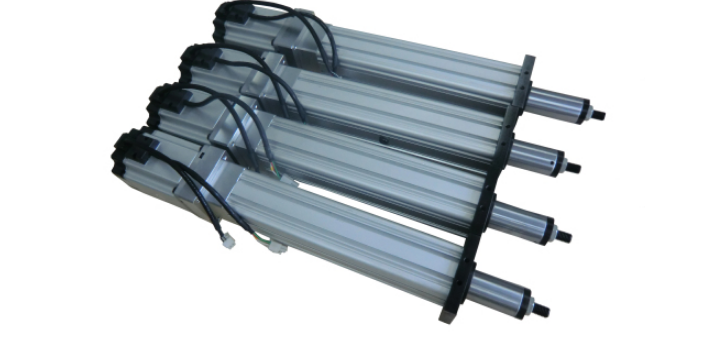
否则检查编码器信号的接线和设置3、试方向对于一个闭环控制系统,如果反馈信号的方向不正确,后果肯定是灾难性的。通过控制卡打开伺服的使能信号。这时伺服应该以一个较低的速度转动,这就是传说中的“零漂”。一般控制卡上都会有抑制零漂的指令或参数。使用这个指令或参数,看电机的转速和方向是否可以通过这个指令(参数)控制。如果不能控制,检查模拟量接线及控制方式的参数设置。确认给出正数,电机正转,编码器计数增加;给出负数,电机反转转,编码器计数减小。如果电机带有负载,行程有限,不要采用这种方式。测试不要给过大的电压,建议在1V以下。如果方向不一致,可以修改控制卡或电机上的参数,使其一致。4、抑制零漂在闭环控制过程中,零漂的存在会对控制效果有一定的影响,比较好将其抑制住。使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零。由于零漂本身也有一定的随机性,所以,不必要求电机转速***为零。5、建立闭环控制再次通过控制卡将伺服使能信号放开,在控制卡上输入一个较小的比例增益,至于多大算较小,这只能凭感觉了,如果实在不放心,就输入控制卡能允许的**小值。将控制卡和伺服的使能信号打开。这时。人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度-苏州恩畅。安徽aim伺服电动缸官网
苏州恩畅轴类焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。山东力士乐伺服电动缸
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式紧凑型MAX压力:5-500KN(0-100%可调)行程:100-600mmMAX速度:130-220mm/s(0-100%可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、电源等一体化设计,解决了干扰、粉尘、散热等问题,维护性高、稳定性好,线缆接口防错设计、全部采用插头方式,连接方便。支持I/O、TCP/IP、OPC等多种总线控制方式,控制箱实现对“力-位移-速度”等参数的有效监控,压装过程数据用以公差窗口的实时检测、并实时记录,同时与客户的控制器(如PLC)进行实时的数据交互。模块化应用:多个压装单元可以通过局域网组合在一起,集成到一个控制系统上。实现一个系统,控制多台压装缸。 山东力士乐伺服电动缸
苏州恩畅自动化科技有限公司总部位于城厢镇上海东路1号1-1109室,是一家自动化设备,机械设备(除特种设备,农业机械),控制设备,五金制品加工,零售,批发,自动化设备安装,从事自动化设备科技领域内的技术开发,技术咨询,技术服务,技术转让。主营伺服电动缸,多自由度平台,滑台等相关机械设备。的公司。苏州恩畅深耕行业多年,始终以客户的需求为向导,为客户提供***的伺服电动缸,三自由度平台,滑台。苏州恩畅继续坚定不移地走高质量发展道路,既要实现基本面稳定增长,又要聚焦关键领域,实现转型再突破。苏州恩畅始终关注机械及行业设备行业。满足市场需求,提高产品价值,是我们前行的力量。